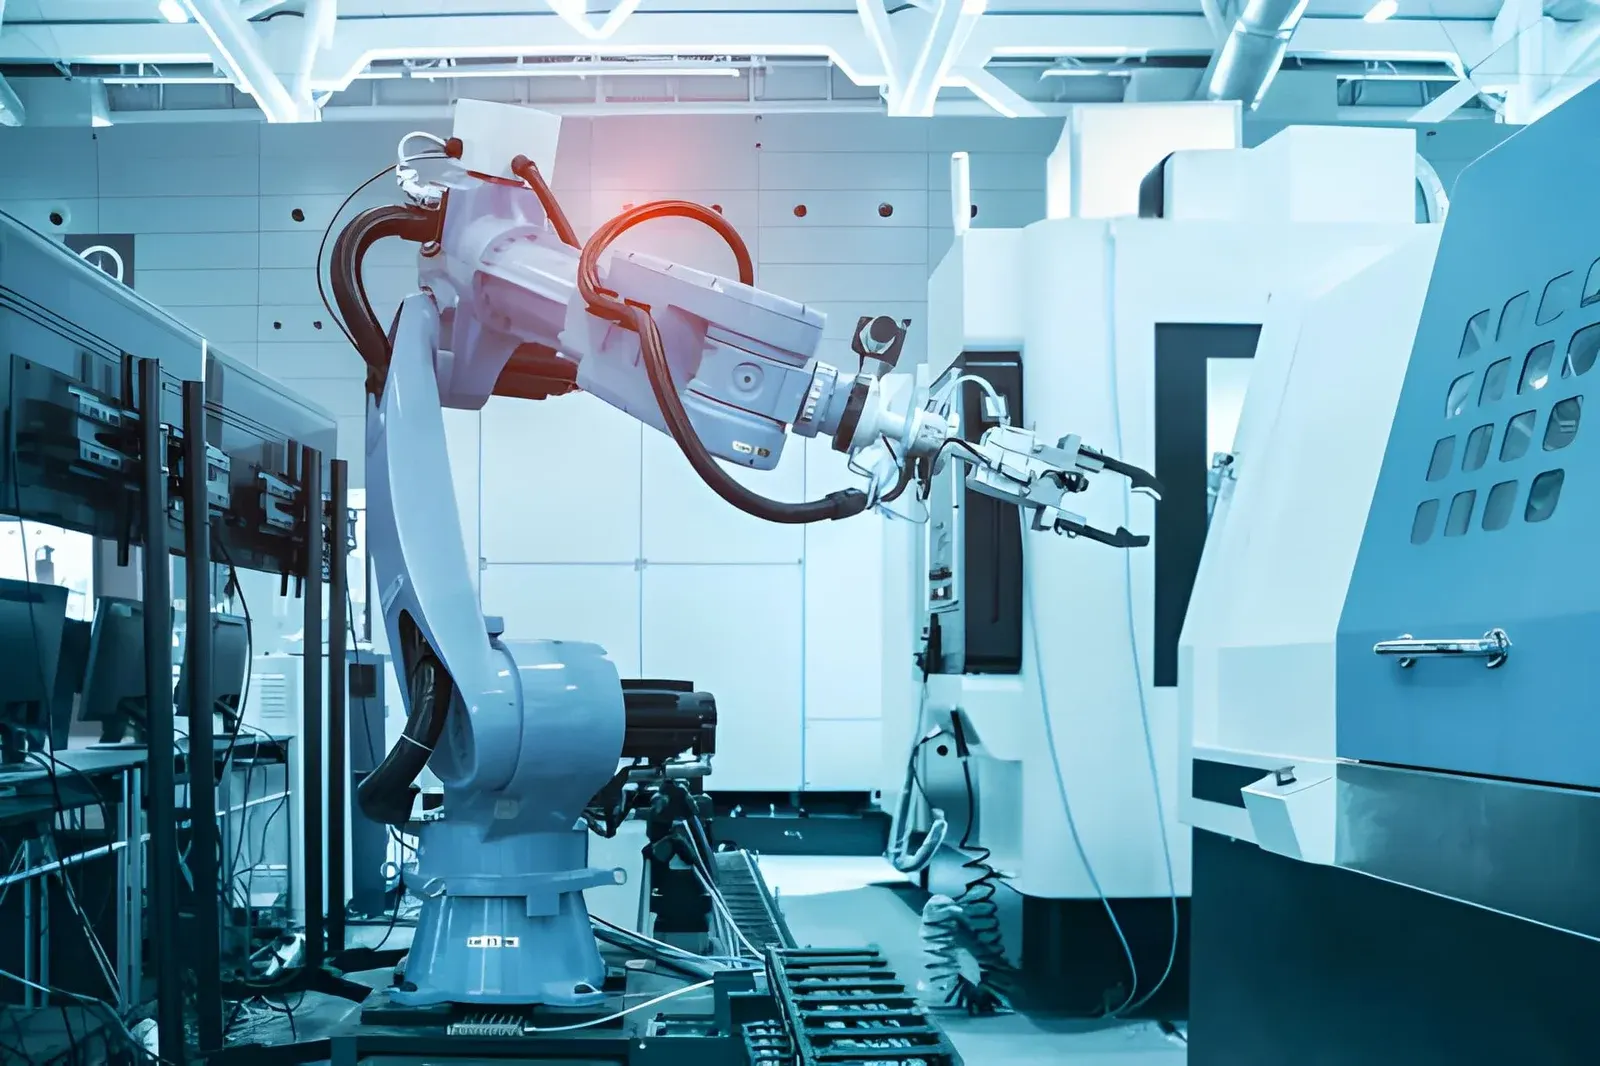
KUKA hat iiQKA.AI Vision veröffentlicht, eine Software für 2D- und 3D-Bildverarbeitung, die direkt in der Robotersteuerung läuft. Das meldet der Roboterhersteller in einer Pressemitteilung vom 8. Oktober. Die Software ist für Bin Picking, Montage, Qualitätskontrolle und Depalettieren gedacht und richtet sich auch an Integratoren und Anwender mit wenig Vision-Erfahrung. Vom 20. bis 22. Oktober zeigte KUKA die Software auf der NVIDIA GTC in Berlin.
Was KUKA meldet
Laut Pressemitteilung erkennt die Software Bauteile in 2D und 3D, bestimmt ihre Position und berechnet, wo der Greifer zugreifen muss. Diese Daten gehen direkt an den Roboter. Die Bildverarbeitung erfolgt auf der KUKA AI Extension Platform, einer Recheneinheit in der Steuerung auf Basis des NVIDIA Jetson Orin-Moduls. Eine Cloud-Anbindung, ein externer PC oder zusätzliche Infrastruktur ist nicht nötig.
Eine Anwendung richten Sie über iiQWorks ein, mit Drag-and-drop, vorgefertigten Vorlagen und einem geführten Workflow bis zur Inbetriebnahme. Kameras und passende Komponenten liefert KUKA selbst. Die Software ist über den KUKA-Webshop bestellbar. Zahlen zu Zykluszeit oder Genauigkeit nennt die Pressemitteilung nicht.
Niedrigere Schwelle für Vision, mehr Roboter, die suchen und greifen
Bisher war Vision an einem Roboter oft ein eigenes Projekt: ein zusätzlicher PC, separate Software und ein Spezialist, der alles verbindet. Wird das einfacher, rücken Anwendungen wie Bin Picking und das Aufnehmen von Teilen in wechselnden Lagen für mehr Unternehmen in Reichweite. Auch für kleinere Maschinenbauer und Zulieferer.
Ein solcher Roboter arbeitet anders als ein Roboter, der immer dieselbe Bahn abfährt. Er greift in einen Behälter, kippt das Handgelenk in die Lage des Teils und wählt bei jedem Griff eine etwas andere Route. Die Bewegungen um das Handgelenk, an den Achsen 4 bis 6, werden dadurch abwechslungsreicher. Genau dort wird das Dresspack, das Paket aus Leitungen und Schläuchen entlang des Arms, gleichzeitig gebogen und verdreht. Was ein Dresspack genau ist, lesen Sie in Was ist ein Dresspack.
Was bedeutet das für Ihren Roboter und das Dresspack?
Eine Vision-Anwendung steht und fällt mit der Zuverlässigkeit. Ein Roboter, der gut sieht, aber wegen eines Leitungsbruchs am Handgelenk stillsteht, bringt nichts. Drei Punkte, die Sie vorab berücksichtigen sollten:
- Hängt eine Kamera am Arm, läuft eine zusätzliche Leitung mit. Wo die Kamera sitzt, entscheiden Sie je Anwendung. Sitzt sie am Arm oder am Greifer, muss die Leitung dieser Kamera durch das Dresspack, neben den Leitungen für den Greifer, etwa Druckluft oder Vakuum. Wählen Sie eine Leitung, die für Roboterbewegungen gemacht ist, und berücksichtigen Sie sie im Aufbau des Pakets. Siehe flexible Leitungen oder suchen Sie eine mit dem Kabelfinder.
- Rechnen Sie mit mehr Handgelenkbewegung. Beim Greifen aus einem Behälter dreht sich das Handgelenk öfter und weiter als bei einer festen Bahn. Ein Rückzugsystem hält das Paket straff, damit keine schlagende Schlaufe entsteht, die gegen den Behälter oder den Roboter stößt. Lesen Sie in Leitungsbruch am Roboter vermeiden, warum Leitungen an den Achsen 4 bis 6 brechen und wie Sie das verhindern.
- Wenn Sie einen bestehenden Roboter umbauen, prüfen Sie das Paket neu. Ein anderer Greifer, eine zusätzliche Kamera oder eine neue Aufgabe verändert die Belastung. Mit dem Dresspack-Konfigurator wählen Sie Marke, Modell und Lösung und erhalten eine Stückliste, die zu Ihrem Roboter passt. KUKA-Roboter sind enthalten.
Was Wisman Techniek tut
Wisman Techniek liefert Dresspacks von Reiku: Schutzschläuche, Halter, Kugelgelenke, Rückzugsysteme und Hitzeschutz, für Roboter vieler Marken. Wir stellen das Paket anhand Ihres Roboters, der Leitungen, die hinein müssen, und der Bewegungen, die er ausführt, zusammen. Sind Sie unsicher, ob ein bestehendes Paket noch zu einer neuen Anwendung passt? Senden Sie uns den Roboter und die Leitungen. Wir prüfen es kostenlos.
Selbst berechnenDresspack-KonfiguratorDresspack für Ihren Roboter zusammenstellenDresspack-Konfigurator öffnen