

Dresspack według marki robota · Reiku
Dresspack do Roboty Denso
6 serii i 17 wykonań Denso znajduje się w Konfiguratorze dresspacków, z udźwigiem 0,5–60 kg i zasięgiem 342,5–2 503 mm według producenta. Proszę wybrać robota i skompletować wąż osłonowy, zaciski, uchwyty i system zwrotny dla każdej osi. Nasz dział robotyki sprawdzi pakiet pod kątem Państwa robota i narzędzia.
 Zalecenie węża Ø 29 / Ø 36 / Ø 52 mm
- Serie
- 6
- Wersje
- 17
- Udźwig
- 0,5–60 kg
- Zasięg
- 342,5–2.503 mm
Seria
Wszystkie serie Denso
Udźwig i zasięg dla każdej serii według producenta. Rozmiar węża wynika z klasy robota; w konfiguratorze można go zmienić.
- COBOTTACOBOTTA · COBOTTA PRO 900 · COBOTTA PRO 1300
- Udźwig
- 0,5–12 kg
- Zasięg
- 342,5–1.303 mm
- Wąż
- Ø 29
- VLAVLA-4025 · VLA-6022
- Udźwig
- 40–60 kg
- Zasięg
- 2.257–2.503 mm
- Wąż
- Ø 52
- VMVM-6083 · VM-60B1
- Udźwig
- 13 kg
- Zasięg
- 1.021–1.298 mm
- Wąż
- Ø 52
- VMBVMB-2515 · VMB-2518
- Udźwig
- 25 kg
- Zasięg
- 1.506–1.804 mm
- Wąż
- Ø 52
- VPVP-5243 · VP-6242
- Udźwig
- 2,5–3 kg
- Zasięg
- 430–432 mm
- Wąż
- Ø 36
- VSVS-050 · VS-060 · VS-6556 · +3 więcej
- Udźwig
- 4–7 kg
- Zasięg
- 505–905 mm
- Wąż
- Ø 36
Wersje
Wszystkie Roboty Denso w zestawieniu
| Model | Seria | Udźwig | Zasięg | Osie | Wąż | Konfiguruj |
|---|---|---|---|---|---|---|
| COBOTTA | COBOTTA | 0,5 kg | 342,5 mm | 6 | Ø 29 | Konfiguruj |
| VP-5243 | VP | 2,5 kg | 430 mm | 5 | Ø 36 | Konfiguruj |
| VP-6242 | VP | 3 kg | 432 mm | 6 | Ø 36 | Konfiguruj |
| VS-050 | VS | 4 kg | 505 mm | 6 | Ø 36 | Konfiguruj |
| VS-060 | VS | 4 kg | 605 mm | 6 | Ø 36 | Konfiguruj |
| COBOTTA PRO 900 | COBOTTA | 6 kg | 908 mm | 6 | Ø 29 | Konfiguruj |
| VS-6556 | VS | 7 kg | 653 mm | 6 | Ø 36 | Konfiguruj |
| VS-068 | VS | 7 kg | 710 mm | 6 | Ø 36 | Konfiguruj |
| VS-6577 | VS | 7 kg | 854 mm | 6 | Ø 36 | Konfiguruj |
| VS-087 | VS | 7 kg | 905 mm | 6 | Ø 36 | Konfiguruj |
| COBOTTA PRO 1300 | COBOTTA | 12 kg | 1.303 mm | 6 | Ø 29 | Konfiguruj |
| VM-6083 | VM | 13 kg | 1.021 mm | 6 | Ø 52 | Konfiguruj |
| VM-60B1 | VM | 13 kg | 1.298 mm | 6 | Ø 52 | Konfiguruj |
| VMB-2515 | VMB | 25 kg | 1.506 mm | 6 | Ø 52 | Konfiguruj |
| VMB-2518 | VMB | 25 kg | 1.804 mm | 6 | Ø 52 | Konfiguruj |
| VLA-4025 | VLA | 40 kg | 2.503 mm | 6 | Ø 52 | Konfiguruj |
| VLA-6022 | VLA | 60 kg | 2.257 mm | 6 | Ø 52 | Konfiguruj |
Konfigurator dresspacków
Skonfiguruj dresspack do swojego robota Denso
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Według klasy
Rozmiar węża i części według klasy
Konfigurator przypisuje każdego robota do klasy według udźwigu i proponuje dla niego rozmiar węża. Poniżej dla każdej klasy to, co jest dostępne w tym rozmiarze.
Cobot
Ø 29 mm3 wykonań Denso należy do klasy Cobot (roboty współpracujące) z udźwigiem 0,5–12 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 29 mm.
COBOTTA · COBOTTA PRO 900 · COBOTTA PRO 1300
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Kompaktowy
Ø 36 mm8 wykonań Denso należy do klasy Kompaktowy (do 12 kg włącznie) z udźwigiem 2,5–7 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 36 mm.
VP · VS
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 36 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°PADFB-42
- Zacisk
- zamknięcie nylonowe · zamknięcie skręcanePASSB-36K, PASSB-36S
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzeniePOFHB-36/36
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPAKGB-36
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowegoPAPRB-36
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Średni
Ø 52 mm6 wykonań Denso należy do klasy Średni (ponad 12 i poniżej 80 kg) z udźwigiem 13–60 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 52 mm.
VM · VMB · VLA
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 52 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°
- Zacisk
- zamknięcie nylonowe · zamknięcie ze stali nierdzewnej · zamknięcie skręcanePASSB-52K, PASSB-52M
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzenie · kulisty ±12°PAFKB-52
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPAKGB-52
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowegoPAPRB-52
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Wyróżnione
Od lekkich po ciężkie
Każdy przycisk otwiera konfigurator z już wybraną wersją.
- NajlżejszyCOBOTTA0,5 kg
0,5 kg udźwigu, 342,5 mm zasięgu, klasa Cobot: zalecany wąż Ø 29 mm.
Skonfiguruj tego robota - NajcięższyVLA-602260 kg
60 kg udźwigu, 2 257 mm zasięgu, klasa Średni: zalecany wąż Ø 52 mm.
Skonfiguruj tego robota - Największy zasięgVLA-40252.503 mm
40 kg udźwigu, 2 503 mm zasięgu, klasa Średni: zalecany wąż Ø 52 mm.
Skonfiguruj tego robota
Budowa
Co zawiera dresspack?
Kompletny pakiet biegnie od podstawy do narzędzia. W pakiecie podstawy lub górnego ramienia odpadają elementy, które nie są potrzebne. Cobot otrzymuje lekki wąż z zaciskami wzdłuż ramienia, bez systemu zwrotnego.
- 01
Wąż osłonowy
Wąż karbowany na przewody i węże prowadzące do narzędzia. Chroni przed tarciem, załamaniem i odpryskami.
- 02
Kołnierz obrotowy na osi 1
Uchwyt na kołnierzu obrotowym, dzięki czemu wiązka obraca się o 360° razem z podstawą robota.
- 03
Zacisk na osi 3
Zacisk ze szczękami, który prowadzi, przytrzymuje lub pozwala przesuwać się wężowi na ramieniu górnym.
- 04
System zwrotny
Sprężyna, która wciąga nadmiar węża do tyłu, gdy robot się cofa, aby nie zwisała pętla.
- 05
Przegub kulowy
Wąż porusza się pod kątem przy nadgarstku, gdzie obracają się osie 4 i 5.
- 06
Mocowanie na osi 6
Mocowanie końcowe przy narzędziu. Tutaj wąż dochodzi do palnika spawalniczego, chwytaka lub głowicy natryskowej.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
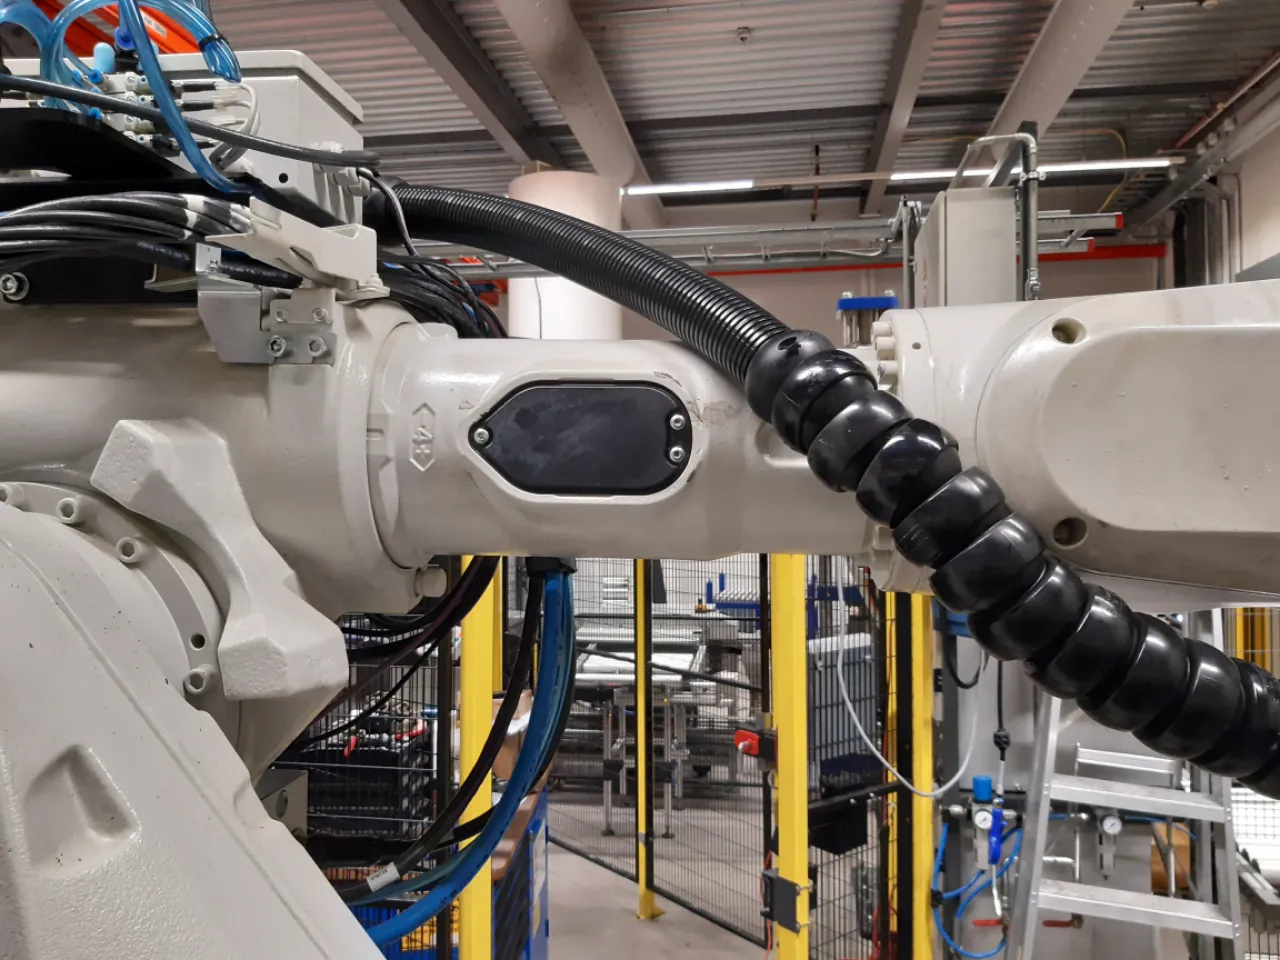
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do robotów Denso
Zależy to od udźwigu. Konfigurator proponuje: Ø 29 mm dla 3 wersji w klasie Cobot (roboty współpracujące), Ø 36 mm dla 8 wersji w klasie Compact (do 12 kg włącznie), Ø 52 mm dla 6 wersji w klasie Średni (powyżej 12 i poniżej 80 kg). Rozmiar można zmienić w konfiguratorze, jeśli wiązka przewodów jest grubsza lub cieńsza.
6 serii obejmujących łącznie 17 wersji o udźwigu 0,5–60 kg. Udźwig i zasięg pochodzą z danych Denso. Wystarczy wybrać wersję, a konfigurator uzupełni klasę i rozmiar węża.
W konfiguratorze można wybrać Denso i samodzielnie wpisać model albo od razu poprosić o propozycję. Dział robotów skonfiguruje wtedy pakiet i sprawdzi go na Państwa robocie.
Tak. Dla 3 wersji cobotów Denso konfigurator proponuje pakiet cobotowy: lekki wąż Ø 29 mm z uchwytami wzdłuż ramienia, bez systemu zwrotnego.
Inne marki
Dresspack do robota innej marki
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.