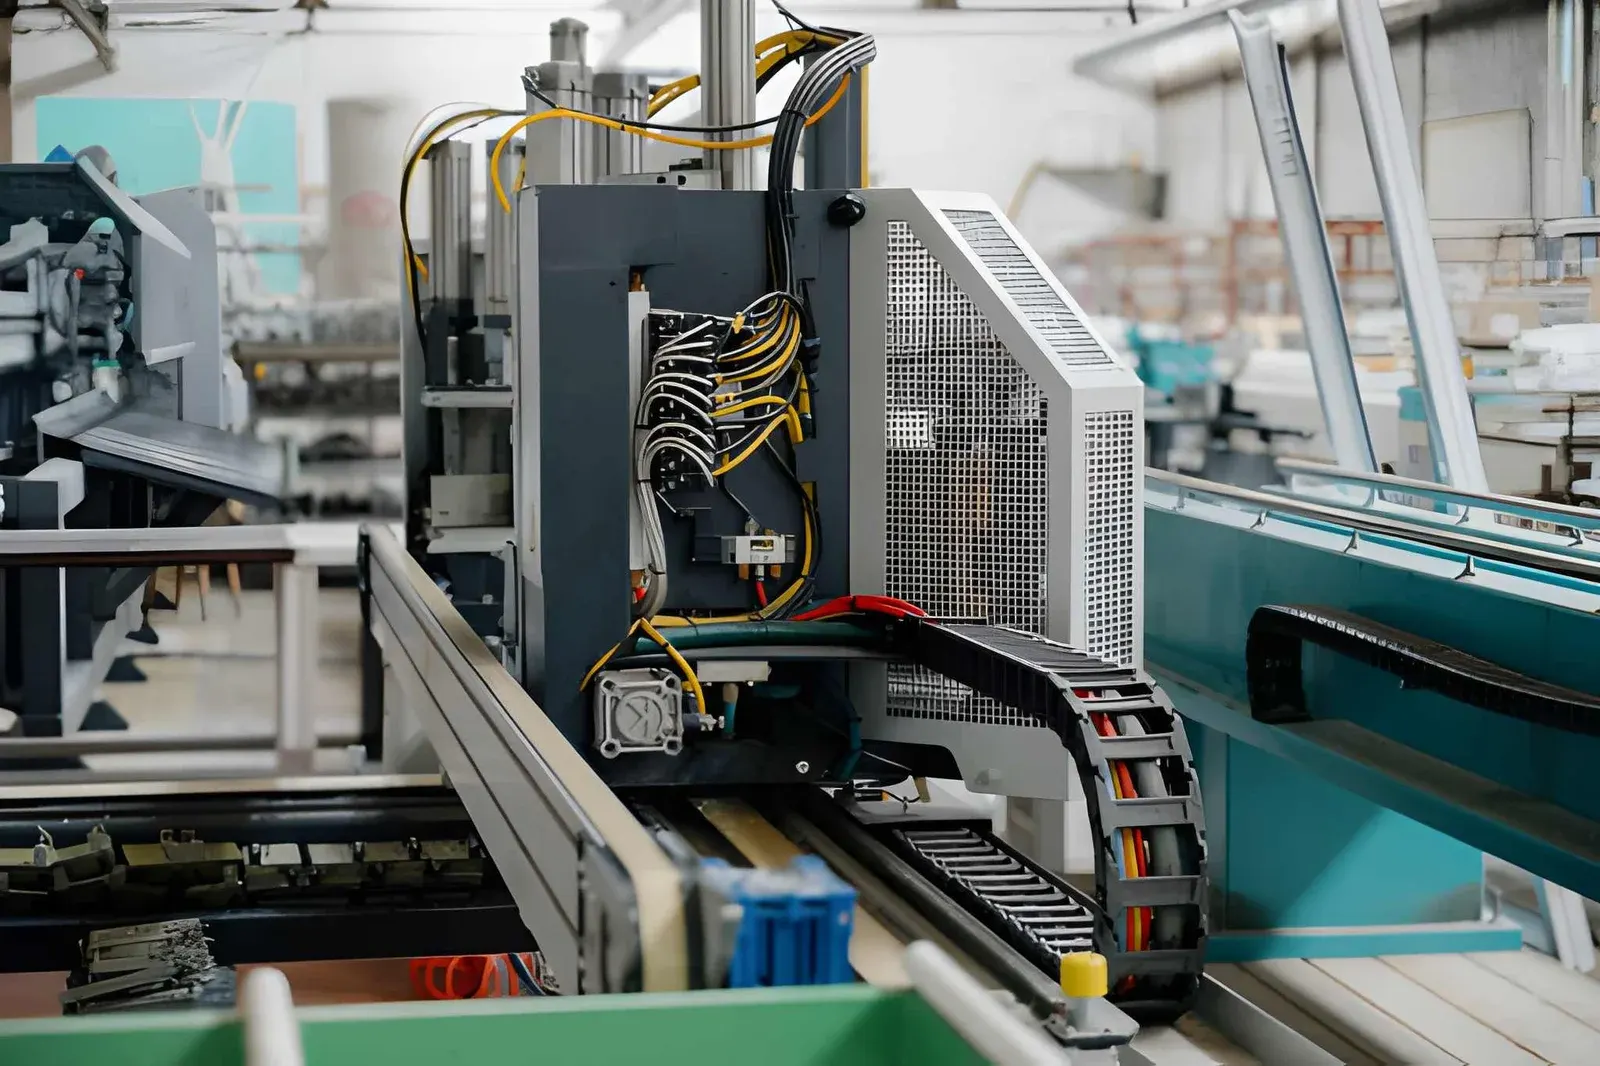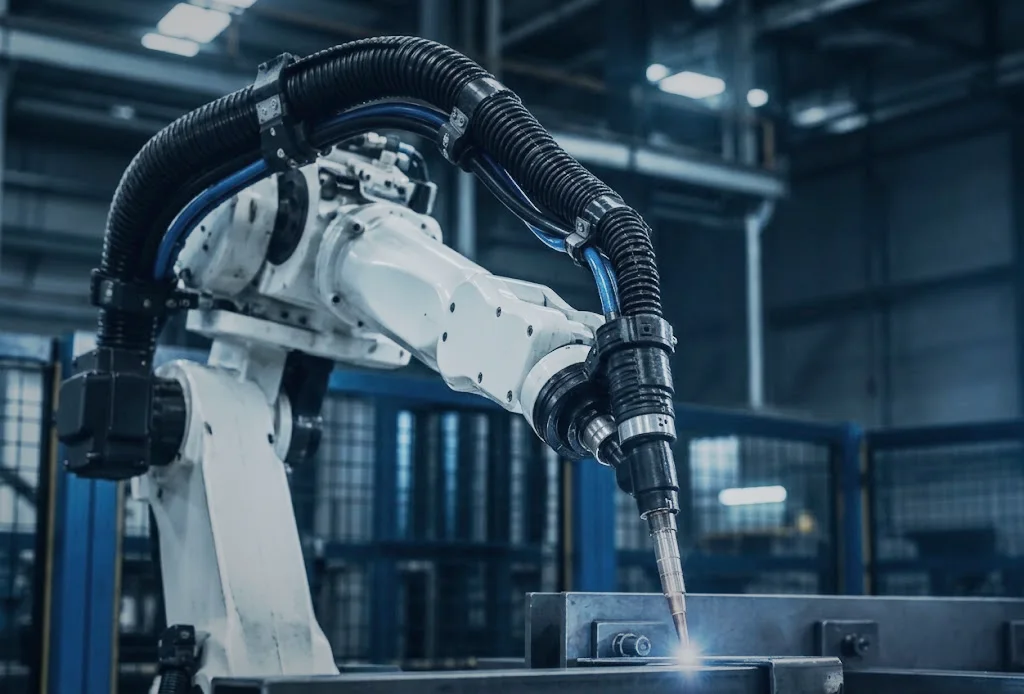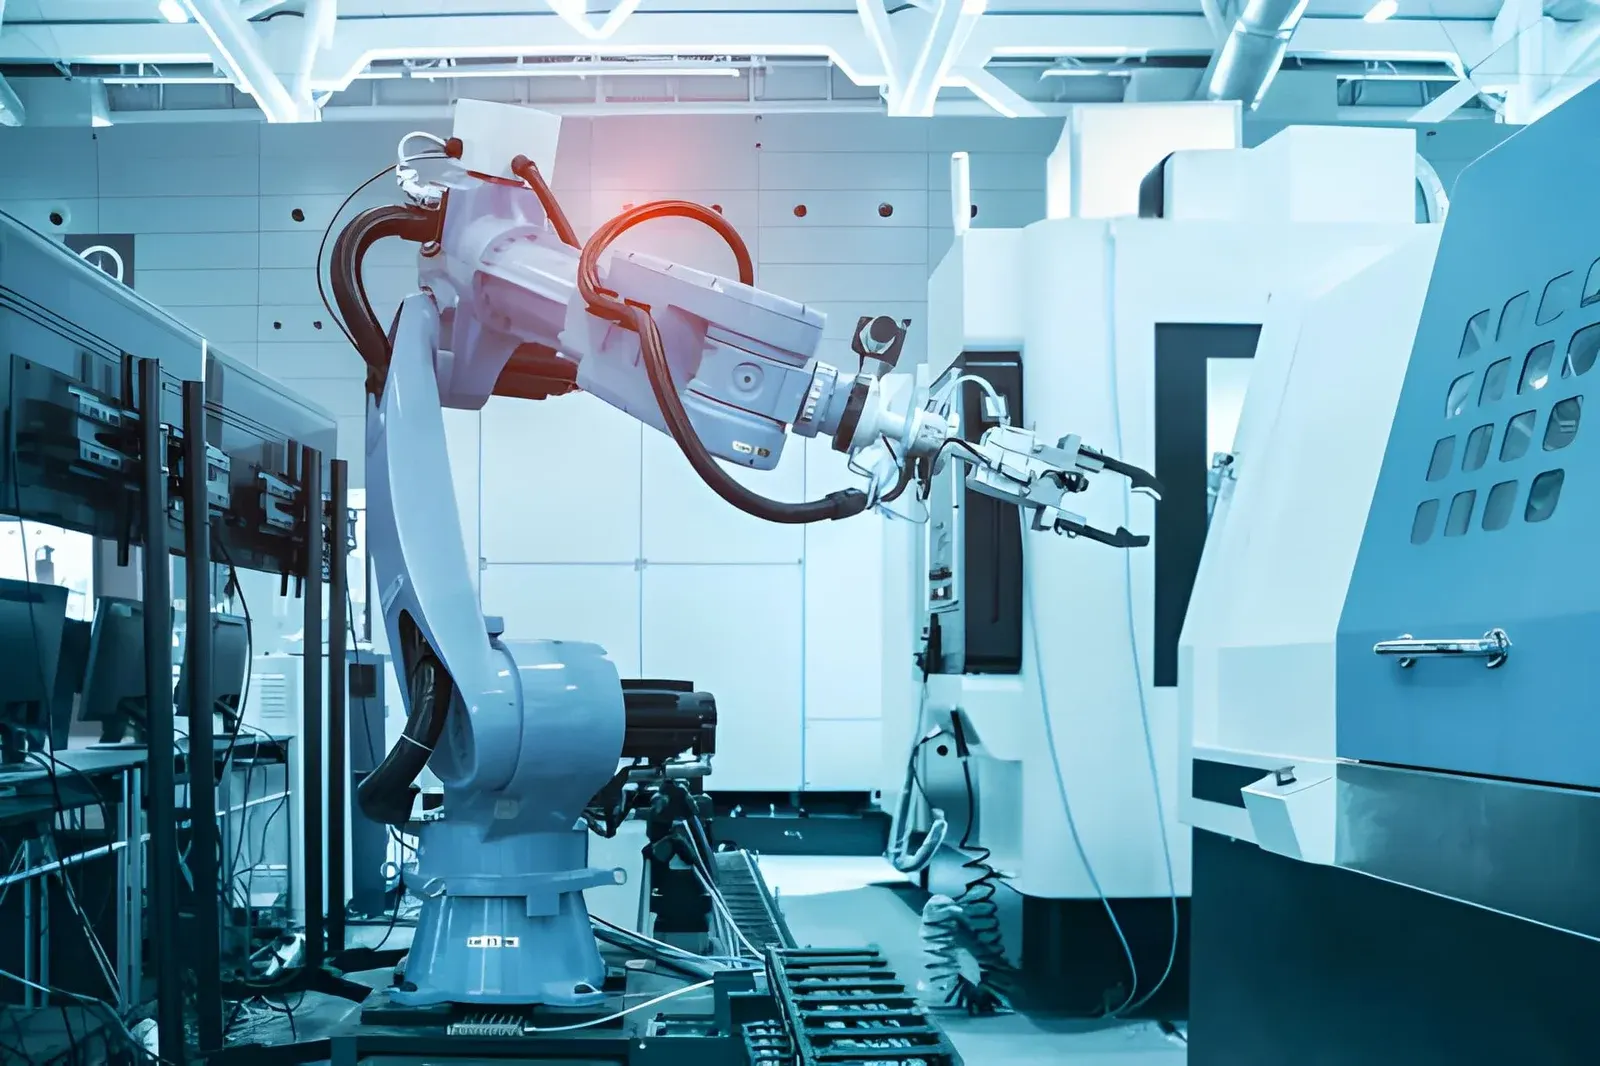
Coraz więcej robotów nie stoi już na stałe na podłodze, lecz porusza się po osi liniowej. To znacznie zwiększa zasięg roboczy, co FANUC pokazał w tym tygodniu na przykładzie cobota spawalniczego na szynie.
Dwa systemy, jedno przejście
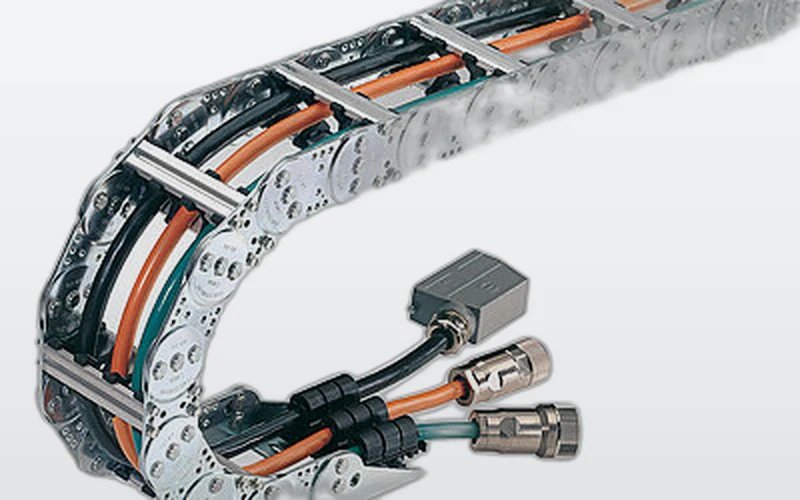
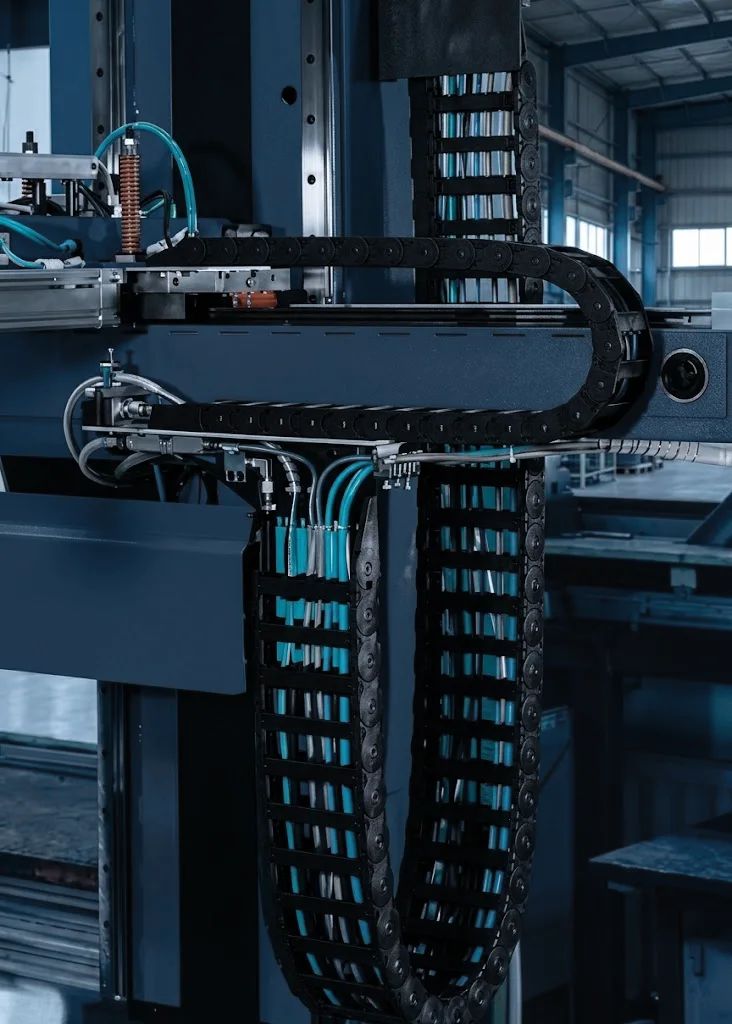
Dla okablowania oznacza to dwa systemy, które muszą dobrze do siebie pasować. Prowadnik kablowy wzdłuż szyny przejmuje ruch liniowy, a dresspack na ramieniu przejmuje obroty. Jeśli przejście między nimi nie jest dobrze zaprojektowane, powstają tam załamania i zużycie.
Jak projektujemy przejście
- (01)Długość przesuwu i prędkość: określają typ prowadnika kablowego, długość oraz czy może pracować samonośnie, czy musi się ślizgać.
- (02)Jedna wiązka przewodów: określamy wiązkę raz, dzięki czemu przewody i węże w prowadniku i na ramieniu są te same.
- (03)Punkt przejścia: tuż przy podstawie robota, z wystarczającym luzem na obrót osi 1.
- (04)Mocowanie: odciążenie po obu stronach, aby ruch jednego systemu nie ciągnął drugiego.
Oba światy we własnym zakresie
Wisman Techniek łączy oba światy: łańcuchy energetyczne Tsubaki Kabelschlepp i dresspacki Reiku, z własną inżynierią i montażem.
Oszczędza to jedną rundę uzgodnień między dwoma dostawcami, a Państwo mają jedną osobę kontaktową na cały proces, od szyny po palnik.
Oblicz samodzielnieKonfigurator prowadników kablowychObliczanie, dobór i konfiguracja prowadnika kablowegoOtwórz Konfigurator prowadników kablowych Oblicz samodzielnieKonfigurator dresspackówZestaw dresspack do swojego robotaOtwórz Konfigurator dresspacków