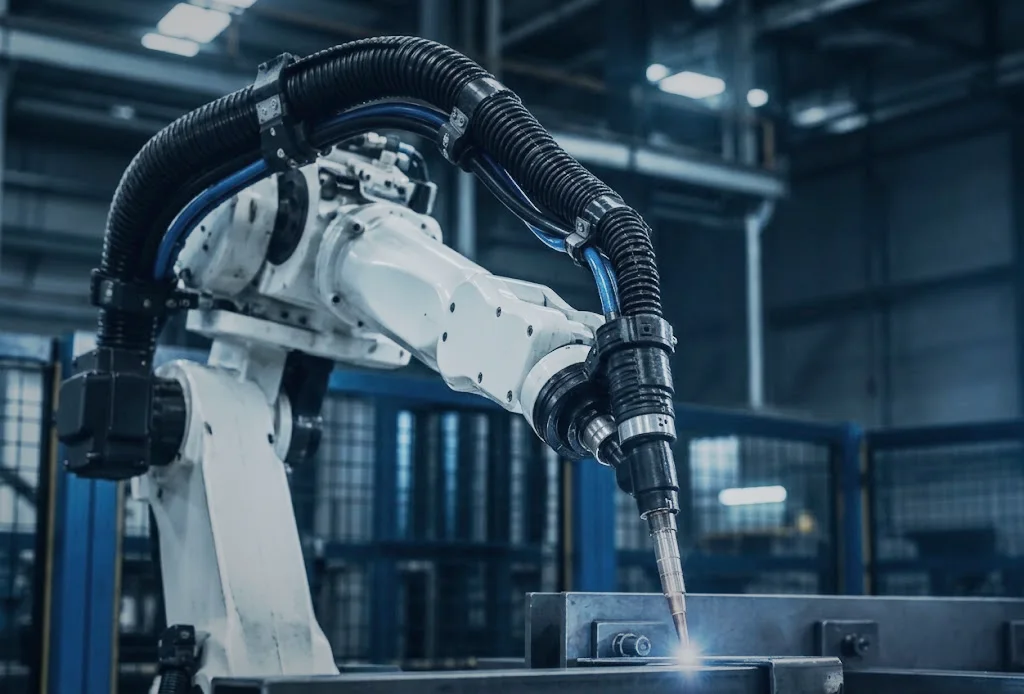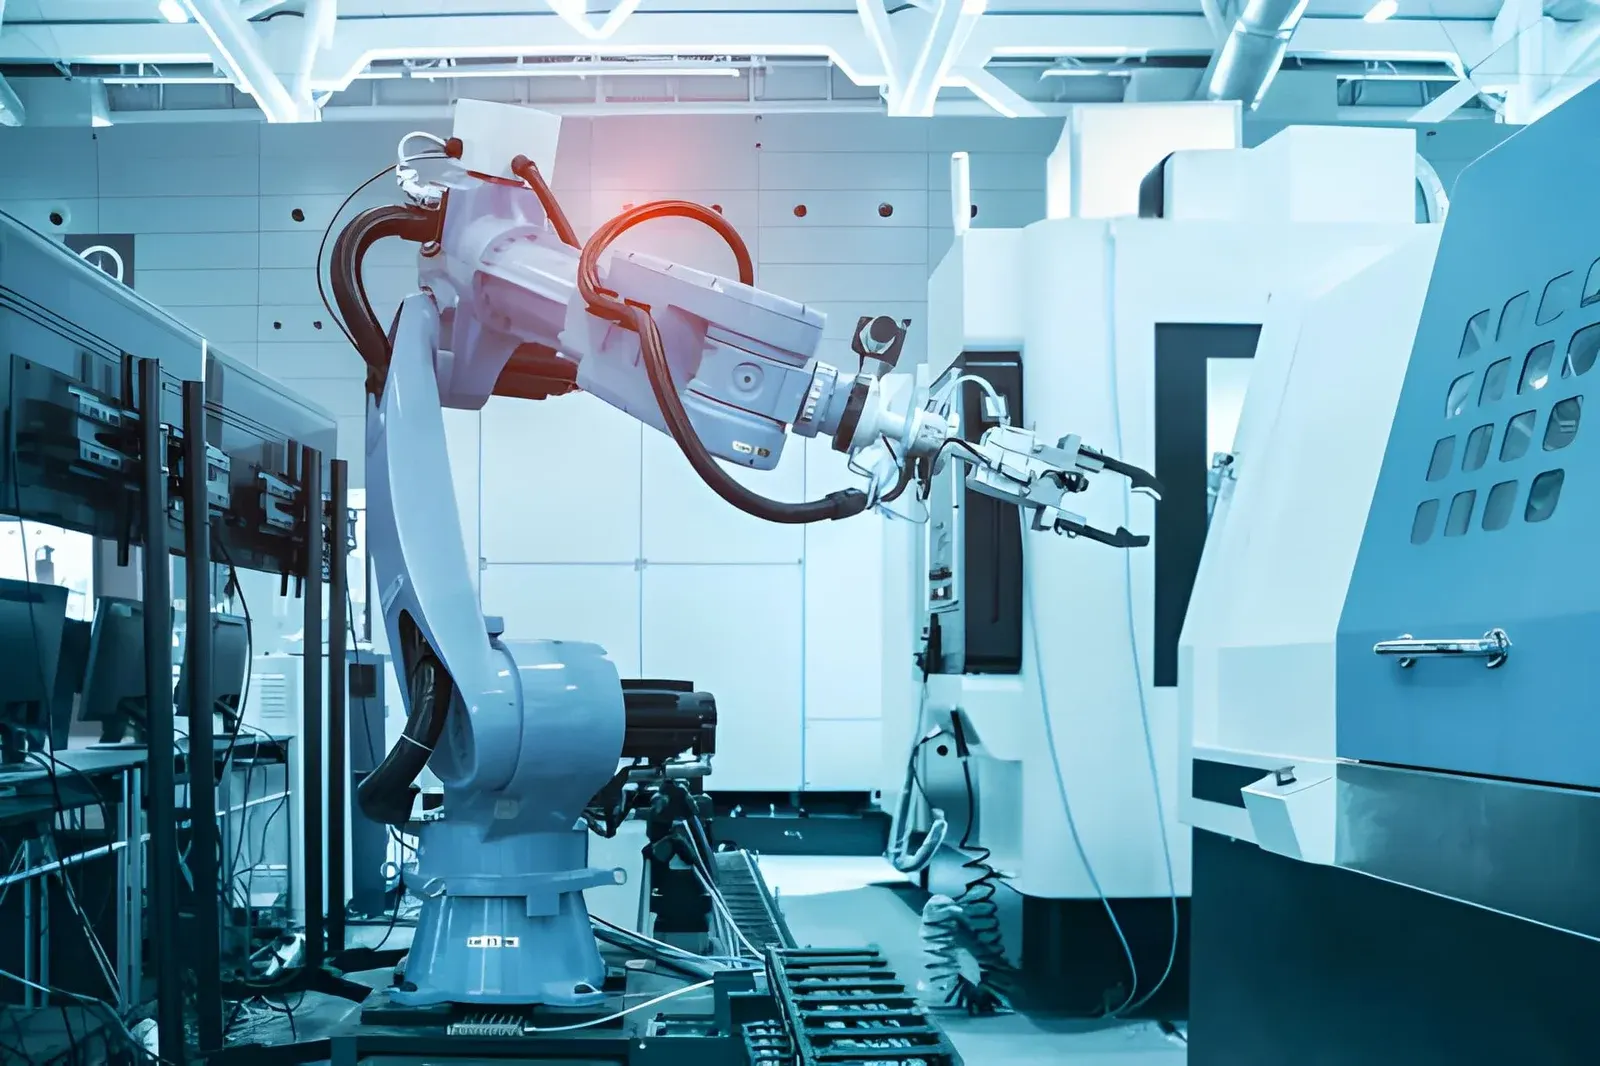
Universal Robots zaprezentował w tym tygodniu Gen 7. Wyraźnym usprawnieniem jest nowy kołnierz narzędziowy, który doprowadza dane, zasilanie i sygnały bezpieczeństwa bezpośrednio do narzędzia. Dzięki temu wokół nadgarstka wisi mniej luźnych przewodów.
Kwestia przewodów pozostaje
To dobry krok, ale problem przewodów nie znika. Gdy tylko dochodzi sprężone powietrze, podciśnienie, doprowadzenie kleju lub dodatkowy czujnik, wzdłuż ramienia znów biegnie wiązka. Wokół osi od 4 do 6 najwięcej zużycia powodują skręcanie i ocieranie.
Na co zwrócić uwagę przy cobocie
- Skręcanie przy nadgarstku: oś 6 często wykonuje duży obrót. Wiązka musi nadążać za tym obrotem bez załamań.
- System zwrotny: zbyt luźno wiszący wąż uderza o ramię lub przedmiot obrabiany. System zwrotny utrzymuje go napiętym bez naprężenia rozciągającego.
- Mocowanie: uchwyty muszą prowadzić wąż, nie ograniczając swobody ruchu cobota.
- Bezpieczeństwo: przy cobocie człowiek pracuje blisko. Ściśle prowadzona wiązka zapobiega zaczepianiu i przytrzaśnięciu.
Inżynieria na podstawie przestrzeni ruchu
W Wisman Techniek projektujemy i montujemy dresspacki Reiku do robotów i cobotów. Zaczynamy od przestrzeni ruchu, a następnie ustalamy promienie gięcia i punkty mocowania. Dobry dresspack wydłuża żywotność przewodów i zapobiega przestojom.
Oblicz samodzielnieKonfigurator dresspackówZestaw dresspack do swojego robotaOtwórz Konfigurator dresspacków