

Dresspack do Autonox Robotics articc.o6
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
articc.o6-1720-20kg ma według producenta udźwig 20 kg i zasięg 1 720 mm: klasa Średni, zalecana średnica węża Ø 52 mm.
 articc.o6
- Wersje
- 1
- Udźwig
- 20 kg
- Zasięg
- 1.720 mm
- Rozmiar węża (zalecenie)
- Ø 52 mm
O tym robocie
Dresspack do Autonox Robotics articc.o6
(01) Robot
articc.o6-1720-20kg firmy Autonox Robotics to robot szeregowy o sześciu stopniach swobody. Opracowano go do szlifowania, polerowania i gratowania. Ramię jest kompaktowe i lekkie, z elementami z włókna węglowego. Kiść jest kątowa (offset) i uszczelniona przed ściernym pyłem i cieczami. Mechanika jest niezależna od sterowania i współpracuje bezpośrednio z KEBA KeMotion.
(02) Co to oznacza dla Państwa dresspacka
Kiść kątowa różni się od standardowego centralnego nadgarstka. Model kinematyczny należy więc omówić osobno z partnerem od sterowania. Dotyczy to także dresspacka: przy kiści kątowej przewody dochodzą do narzędzia w innym miejscu. Wszystkie napędy i kable silników biegną już wraz z ramieniem, więc pakiet musi zostawić na nie miejsce. Przy szlifowaniu i polerowaniu powstaje pył i ciecz, dlatego należy wybrać wąż na nie odporny. Zalecana średnica węża: Ø 52 mm.
Według producenta
Co articc.o6 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Ochrona
- Kiść uszczelniona przed ściernym pyłem i cieczami
- Sterowanie
- Mechanika niezależna od sterowania; kompatybilna z KEBA KeMotion
Zastosowania według producenta
- szlifowanie
- polerowanie
- gratowanie
Źródło: dokumentacja producenta. Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Autonox Robotics articc.o6
- Wszystkie napędy i przewody silnikowe biegną razem z ramieniem
- Kiść kątowa (offset); model kinematyczny różni się od standardowego centralnego nadgarstka i należy go omówić z partnerem od sterowania
- Kompaktowa i lekka konstrukcja z elementami z włókna węglowego
- Kinematyka szeregowa z 3 translacyjnymi i 3 rotacyjnymi stopniami swobody
Konfigurator dresspacków
Skonfiguruj dresspack do articc.o6 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Autonox Robotics articc.o6
Klasa Średni, zalecana średnica węża Ø 52 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na articc.o6
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Średni
Ø 52 mmarticc.o6-1720-20kg należy do klasy Średni (ponad 12 i poniżej 80 kg) z udźwigiem 20 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 52 mm.
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 52 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°
- Zacisk
- zamknięcie nylonowe · zamknięcie ze stali nierdzewnej · zamknięcie skręcanePASSB-52K, PASSB-52M
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzenie · kulisty ±12°PAFKB-52
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPAKGB-52
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowegoPAPRB-52
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Autonox Robotics
Inne serie Autonox Robotics
Lżejszy: articc.h6 z udźwigiem 15 kg i zalecanym wężem Ø 52 mm.
Cięższy: articc.p6 z udźwigiem 30–60 kg i zalecanym wężem Ø 52 mm.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
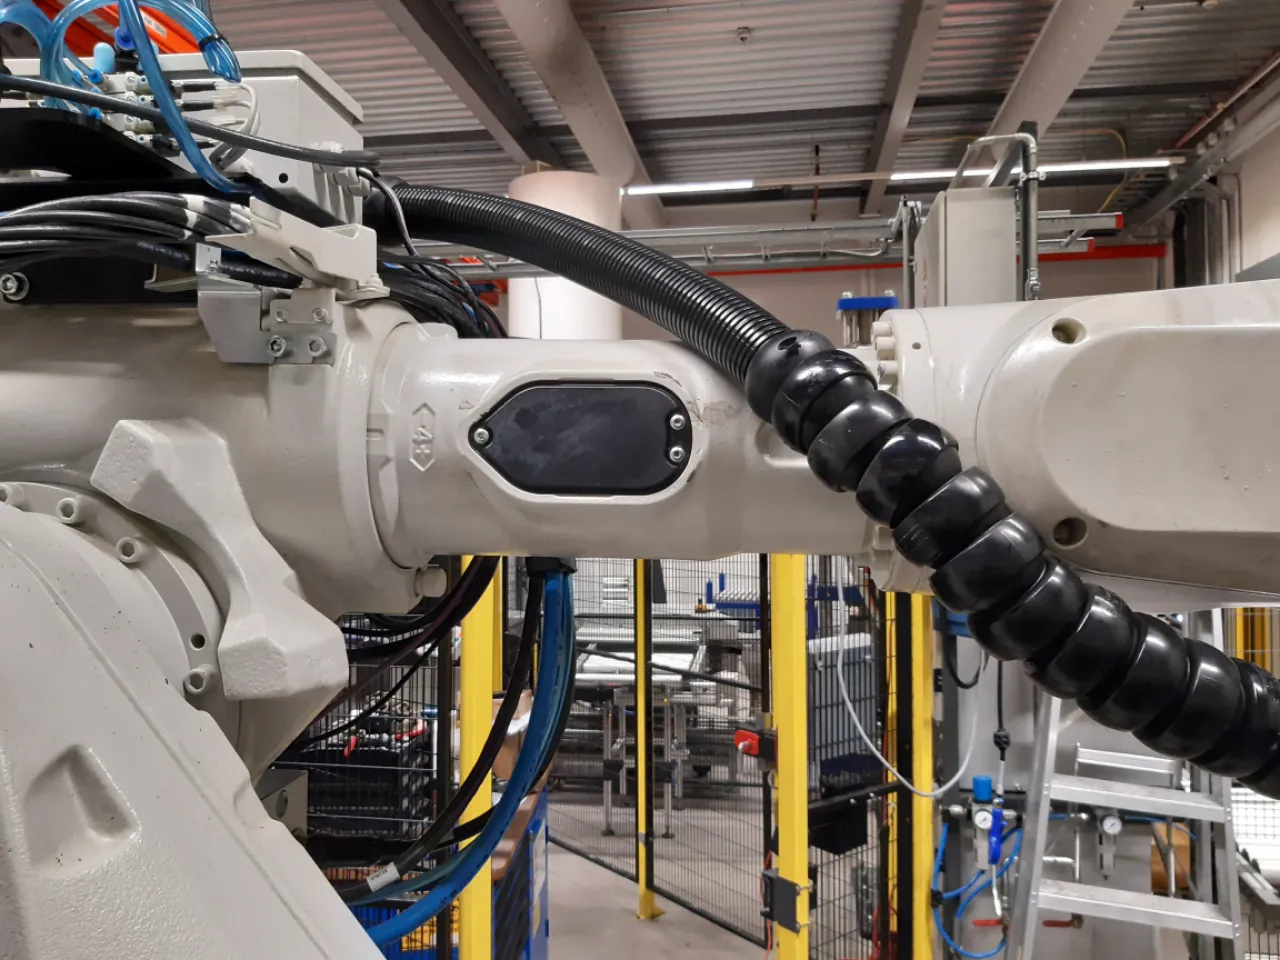
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Volgens de fabrikant onder meer voor slijpen, polijsten en ontbramen. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Meet hoe de haakse hand staat en waar de leidingen bij het gereedschap aankomen. Controleer waar de motorkabels langs de arm lopen, zodat het dresspack ze niet raakt. Kijk of de slang bestand is tegen het slijpstof en de vloeistof in de cel. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 52 mm dla 1 wersji w klasie „Średni”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
W konfiguratorze należy wybrać dokładne wykonanie. Nasz dział robotów sprawdzi następnie pakiet pod kątem Państwa robota, narzędzia oraz przewodów i węży, które mają przez niego przechodzić.
W konfiguratorze można wybrać markę i samodzielnie wpisać model albo od razu poprosić o propozycję. Dział robotów skonfiguruje wtedy pakiet za Państwa.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.