

Dresspack do Franka Research 3
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
Research 3 ma według producenta udźwig 3 kg i zasięg 855 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 Research 3
- Wersje
- 1
- Udźwig
- 3 kg
- Zasięg
- 855 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Franka Research 3
(01) Robot
De Franka Research 3 is een cobot met 7 assen voor 3 kg, met een bereik van 855 mm. De arm weegt ongeveer 18,3 kg en is IP40. Hij wordt rechtop gemonteerd. As 1 draait ±166°, as 4 van -176° tot -7°, as 6 van 25° tot 265° en as 7 ±175°. De flens is DIN ISO 9409-1-A50. De besturing zit in een 19 inch-kast en heeft de FCI-interface van 1 kHz, Modbus/TCP en OPC UA.
(02) Co to oznacza dla Państwa dresspacka
De arm heeft een eigen connector voor de eindeffector. Franka levert een 2-vingergrijper en een vacuümgrijper die daar volledig op aansluiten. Gebruik je een ander gereedschap met eigen kabel of luchtslang, dan loopt die buitenom. Met 3 kg draaglast telt elke gram slang. Het slangadvies is Ø 29 mm.
(03) W praktyce
De zevende as laat de elleboog bewegen terwijl de grijper stilstaat. Zet de slang daarom vast op punten die met de elleboog meebewegen, en laat bij as 4 en as 6 genoeg lengte voor de volledige slag.
Według producenta
Co Research 3 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 7
- Zakres osi 1
- ±166°
- Zakres osi 4
- -176°/-7°
- Zakres osi 6
- 25°/265° (as 7 ±175°)
- Montaż
- rechtop
- Ochrona
- IP40 (arm), IP20 (controller)
- Sterowanie
- Franka Control (Desk, FCI 1 kHz, Modbus/TCP, OPC UA)
- Kołnierz narzędziowy
- DIN ISO 9409-1-A50
Źródło: dokumentacja producenta (franka.de). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Franka Research 3
- Connector voor de eindeffector in de arm; volledig geïntegreerde 2-vingergrijper en vacuümgrijper leverbaar
- Udźwig 3 kg, zasięg 855 mm
- Armgewicht circa 18,3 kg
- Herhaalnauwkeurigheid < ±0,1 mm (ISO 9283)
- Oś 2 ±105°, oś 3 ±166°, oś 5 ±165°
- Controller 19 inch rackmontage, circa 80 W
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Op de Franka Research 3 loopt het pakket met lichte klemmen langs de segmenten van de arm naar het gereedschap, zonder terugtreksysteem. Zo blijft de arm vrij voor samenwerking en blijft de slang weg van mensen en werkstuk.
- (02)
Nie tylko na podłodze
Volgens de fabrikant mag de Franka Research 3 ook aan het plafond worden gemonteerd. Hangt of ligt de robot anders dan op de vloer, dan trekt de zwaartekracht de slang een andere kant op. Zet de klemmen dan dichter bij elkaar; vermeld de montage bij je aanvraag.
Konfigurator dresspacków
Skonfiguruj dresspack do Research 3 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Franka Research 3
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na Research 3
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmResearch 3 należy do klasy Cobot (roboty współpracujące) z udźwigiem 3 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Franka
Inne serie Franka
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
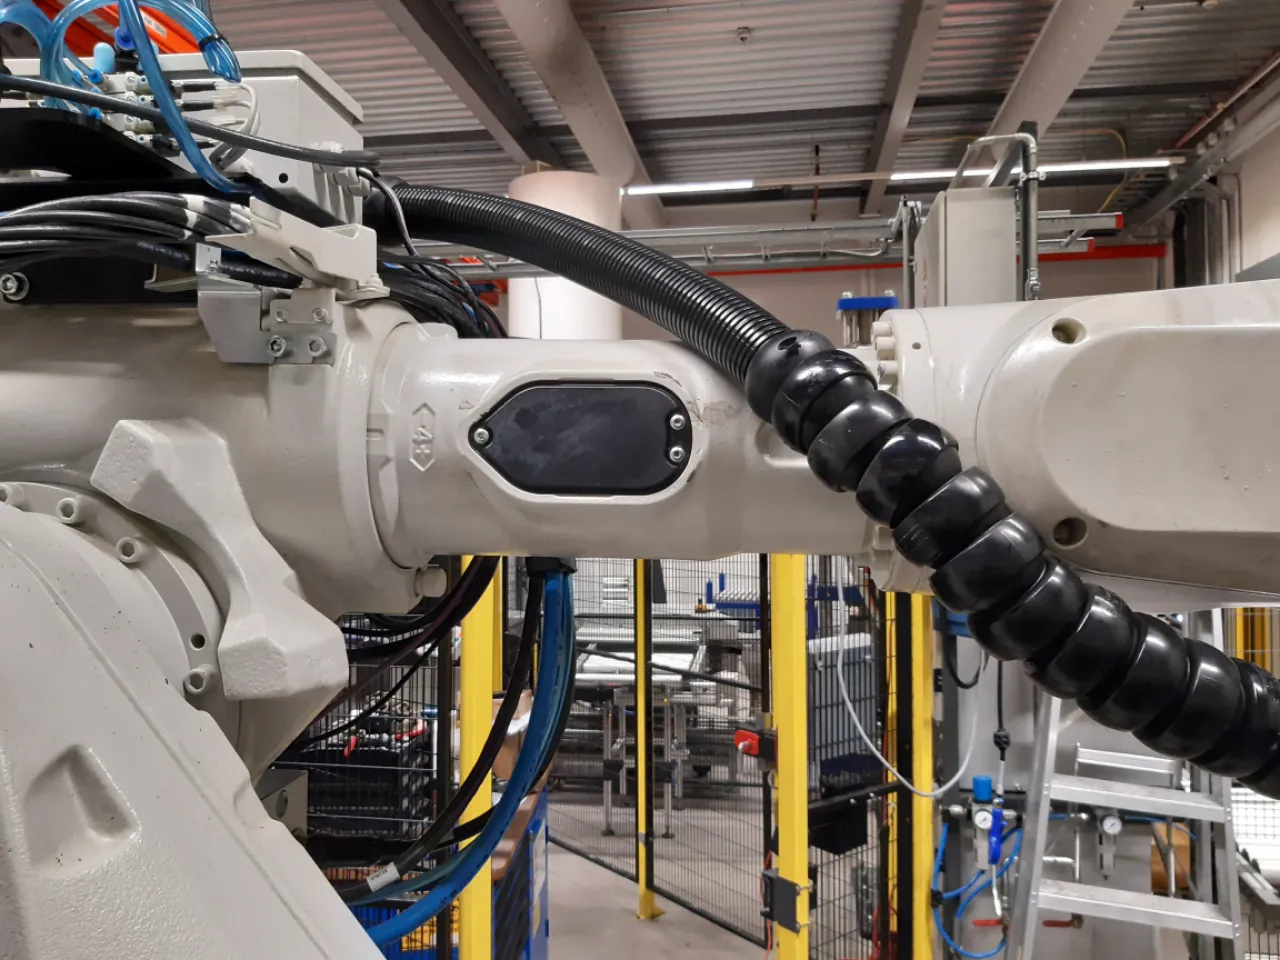
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Gebruik waar het kan de eigen connector van de arm, dan blijft er weinig buitenom. Laat as 4 van -176° naar -7° bewegen voordat je de klemmen vastzet. IP40 betekent: niet in spatwater of stof zonder extra bescherming. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
W konfiguratorze należy wybrać dokładne wykonanie. Nasz dział robotów sprawdzi następnie pakiet pod kątem Państwa robota, narzędzia oraz przewodów i węży, które mają przez niego przechodzić.
W konfiguratorze można wybrać markę i samodzielnie wpisać model albo od razu poprosić o propozycję. Dział robotów skonfiguruje wtedy pakiet za Państwa.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.