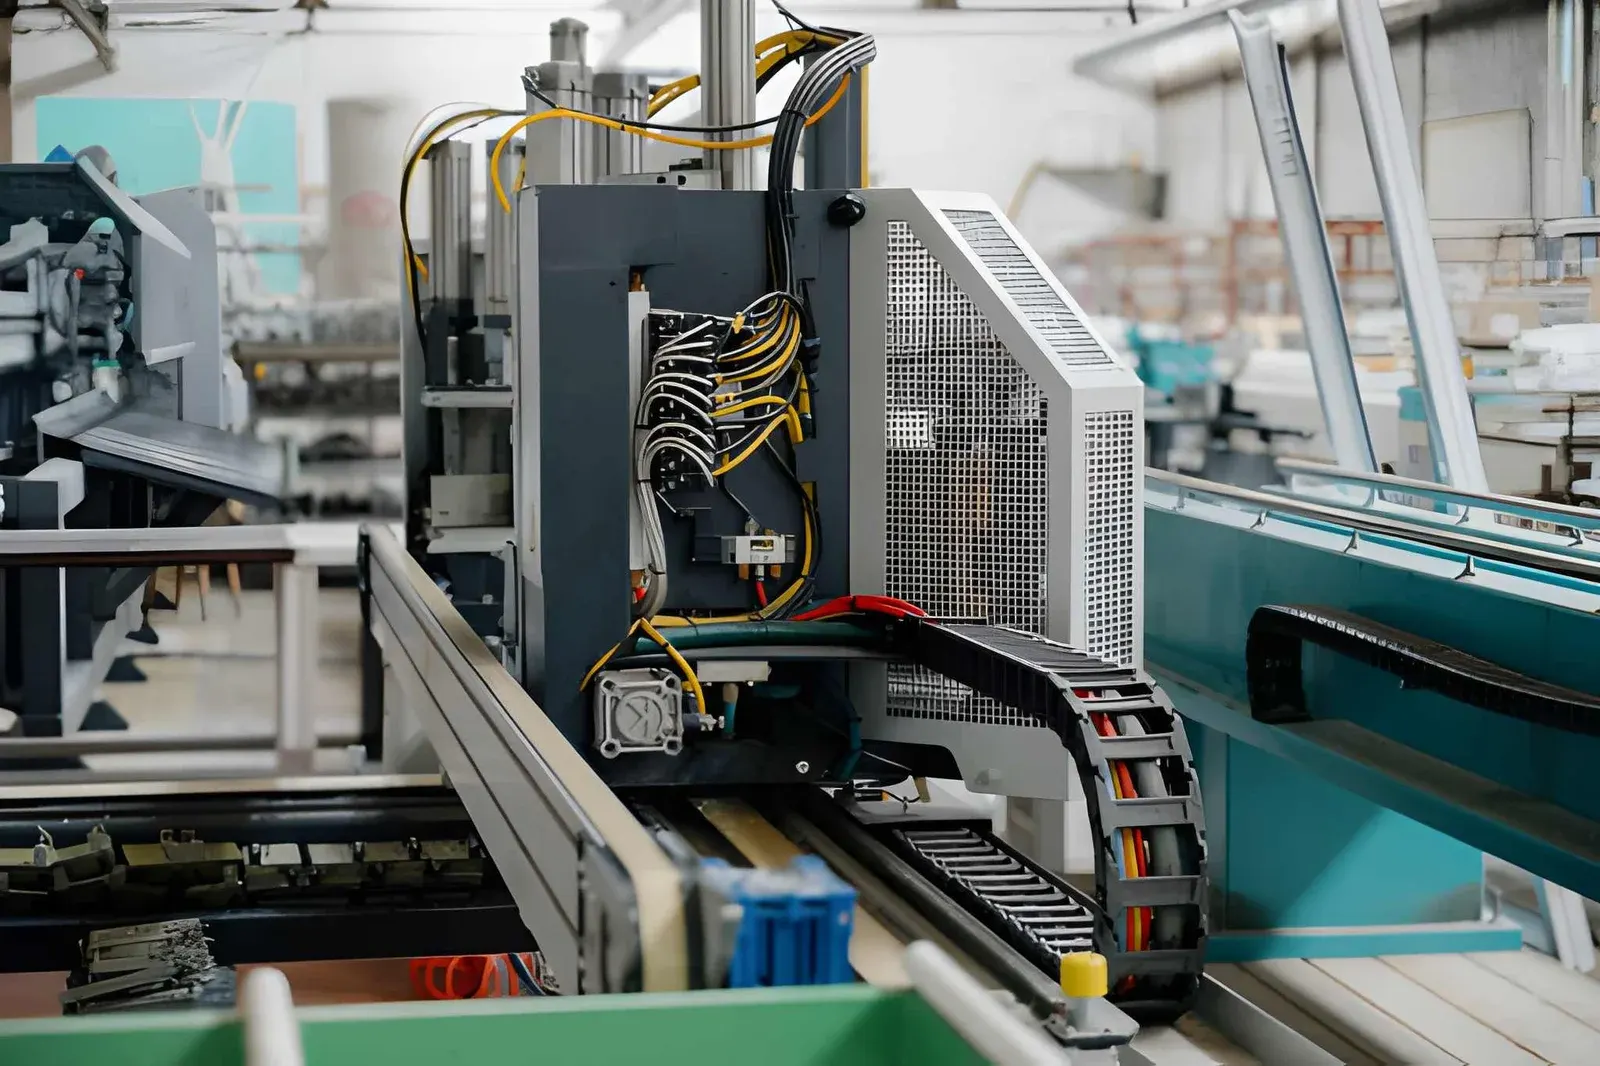
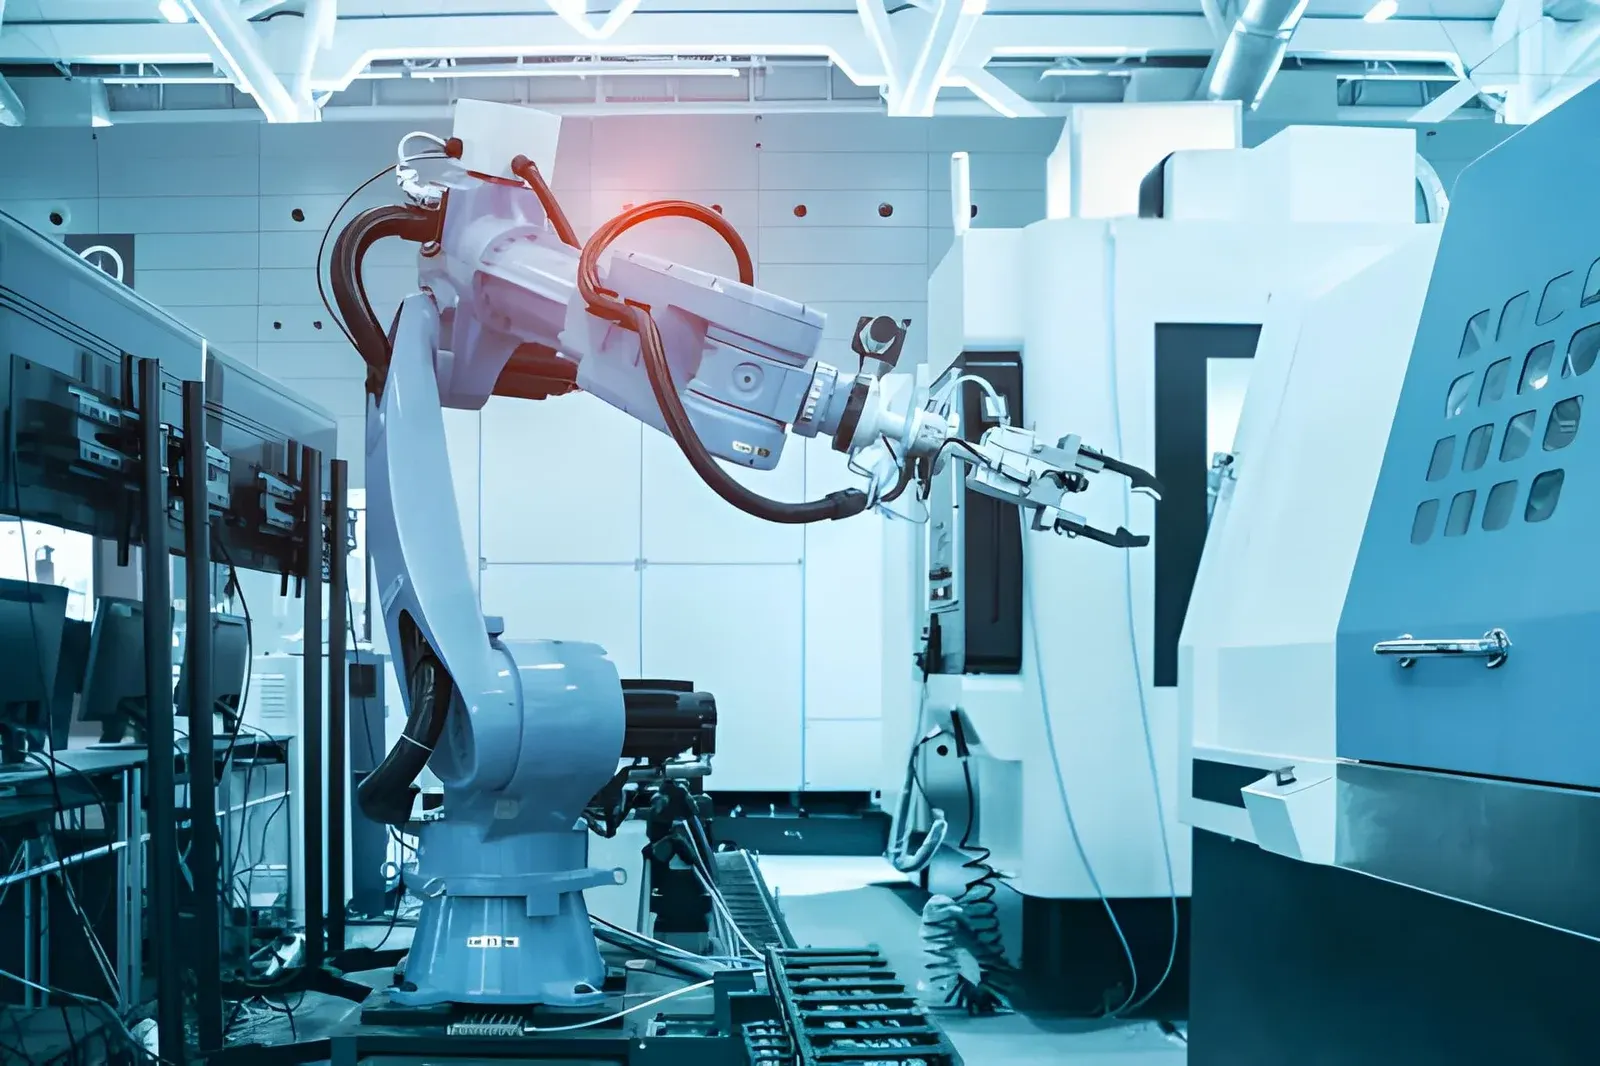
De plus en plus de robots ne sont plus fixés au sol, mais se déplacent sur un axe linéaire. Cela élargit nettement la zone de travail, comme FANUC l'a montré cette semaine avec un cobot de soudage sur rail.
Deux systèmes, une seule transition
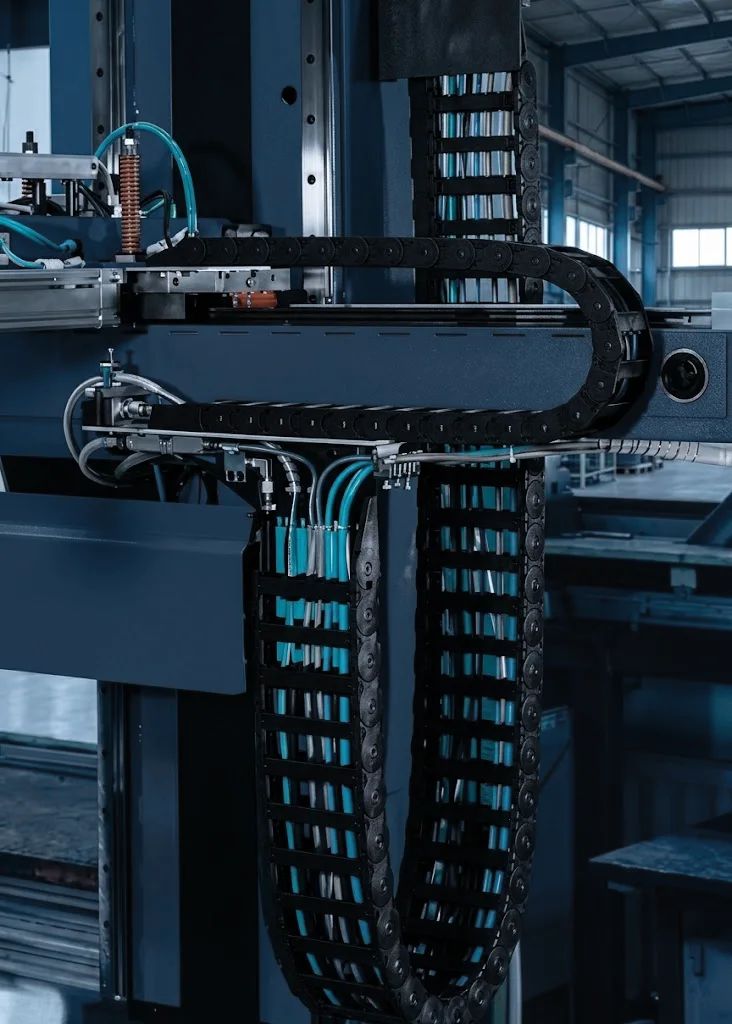
Pour le câblage, cela signifie deux systèmes qui doivent bien se raccorder. Une chaîne porte-câbles le long du rail absorbe le mouvement linéaire, et un dresspack sur le bras absorbe les rotations. Si cette transition est mal conçue, des pliures et de l'usure y apparaissent.
Voici comment nous concevons la transition
- (01)Course et vitesse : elles déterminent le type de chaîne porte-câbles, la longueur et si elle peut être autoportante ou doit glisser.
- (02)Un seul faisceau de câbles : nous définissons le faisceau une seule fois, pour que les câbles et flexibles soient les mêmes dans la chaîne et sur le bras.
- (03)Le point de transition : juste à côté du pied du robot, avec suffisamment de jeu pour la rotation de l'axe 1.
- (04)Fixation : décharge de traction des deux côtés, pour que le mouvement d'un système ne tire pas sur l'autre.
Les deux univers sous un même toit
Wisman Techniek réunit les deux mondes : chaînes d'énergie de Tsubaki Kabelschlepp et dresspacks de Reiku, avec ingénierie et montage en interne.
Cela évite un cycle de coordination entre deux fournisseurs, et vous avez un seul interlocuteur pour l'ensemble du projet, du rail à la torche.
Calculer vous-mêmeConfigurateur de chaînes porte-câblesCalculer, choisir et composer une chaîne porte-câblesOuvrir le Configurateur de chaînes porte-câbles Calculer vous-mêmeConfigurateur de dresspackComposer un dresspack pour votre robotOuvrir le Configurateur de dresspack