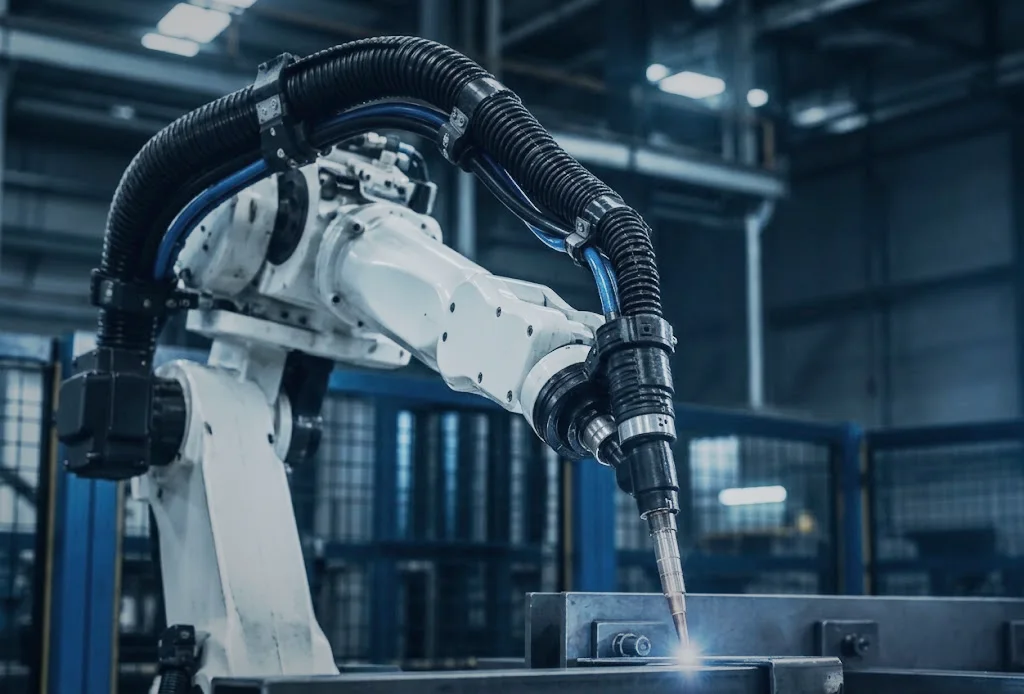
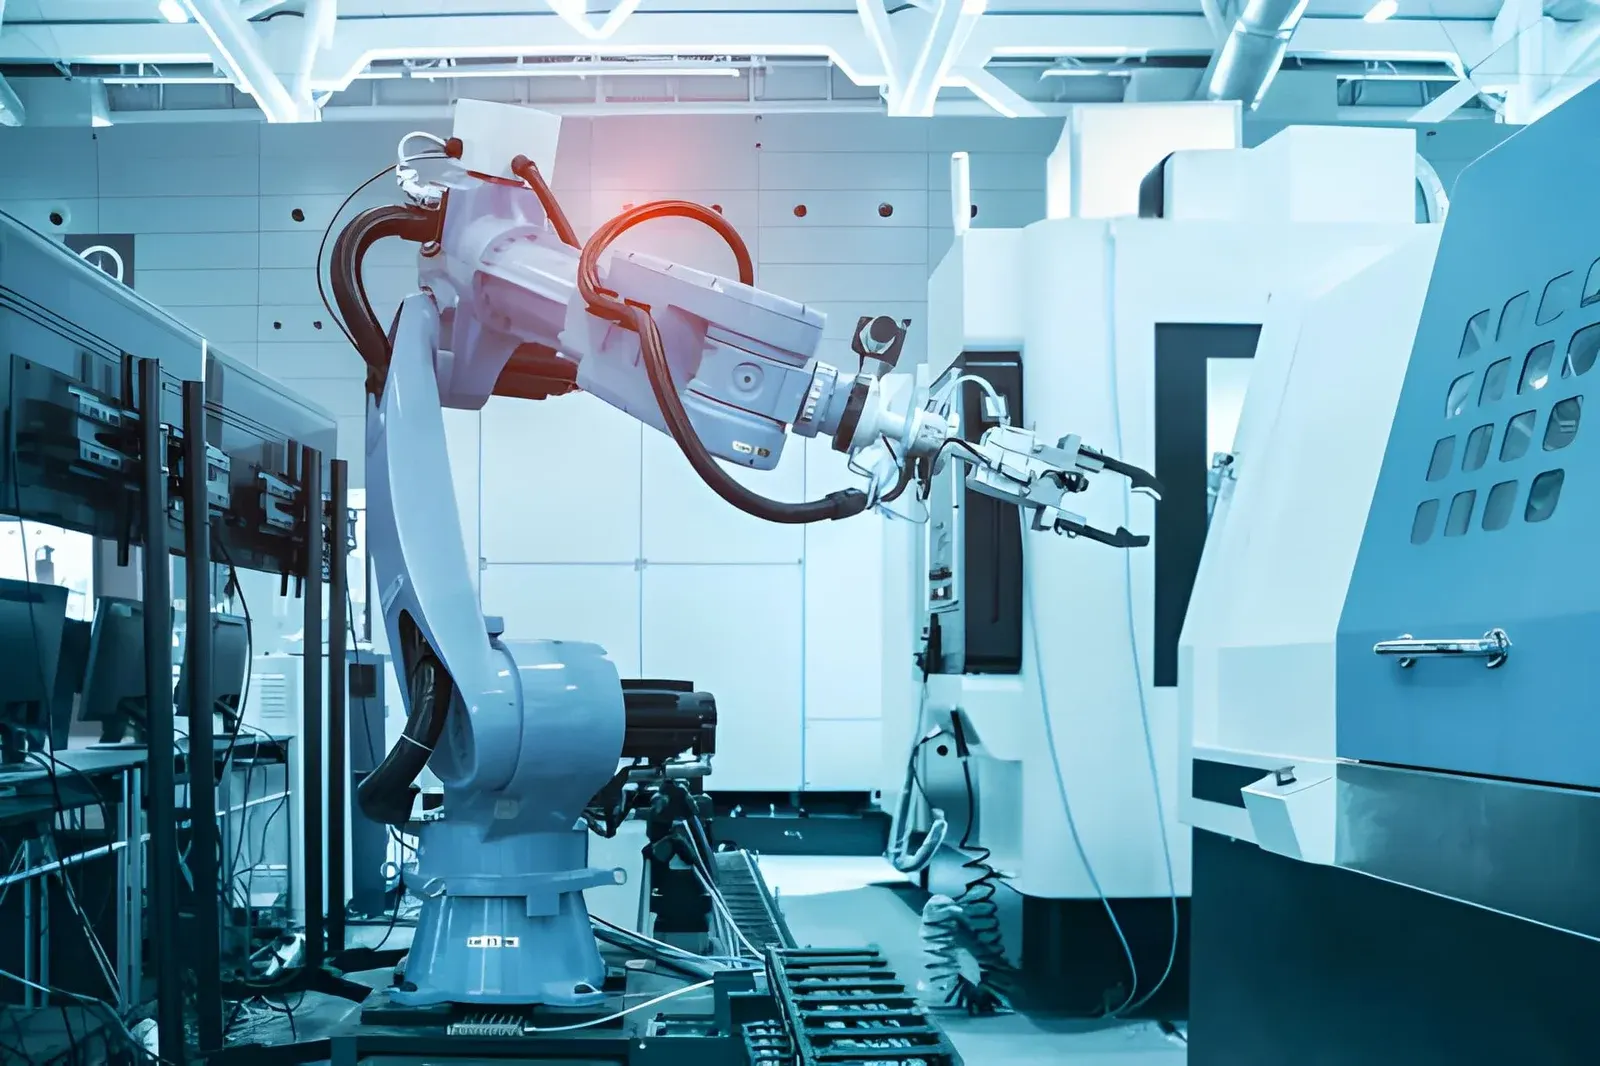
Universal Robots a présenté cette semaine la Gen 7. Une amélioration notable est la nouvelle bride d'outil, qui transmet données, alimentation et signaux de sécurité directement à l'outil. Il y a donc moins de câbles libres autour du poignet.
La question des câbles demeure
C'est une bonne étape, mais la question des câbles ne disparaît pas pour autant. Dès qu'il faut ajouter de l'air comprimé, du vide, une alimentation en colle ou un capteur supplémentaire, un faisceau longe de nouveau le bras. Autour des axes 4 à 6, l'essentiel de l'usure vient de la torsion et du frottement.
Points d'attention pour un cobot
- Torsion au poignet : l'axe 6 tourne souvent sur une grande amplitude. Le faisceau doit suivre cette rotation sans se plier.
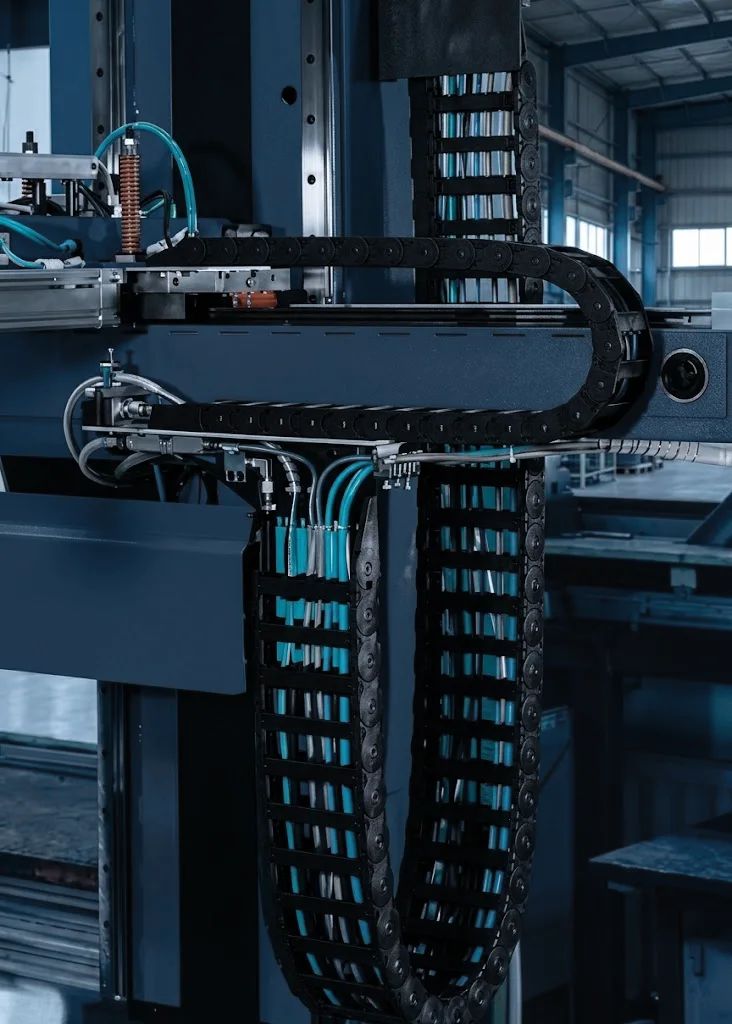
- Rappel : une gaine trop lâche frappe le bras ou la pièce. Un système de rappel la maintient tendue sans contrainte de traction.
- Fixation : les supports doivent guider la gaine sans limiter la liberté de mouvement du cobot.
- Sécurité : avec un cobot, l'opérateur travaille à proximité. Un pack bien guidé évite les accrochages et les pincements.
Ingénierie à partir de l'espace de mouvement
Chez Wisman Techniek, nous concevons et montons des dresspacks Reiku pour robots et cobots. Nous partons de l'espace de travail, puis définissons rayons de courbure et points de fixation. Avec un bon dresspack, les conduites durent plus longtemps et vous évitez les arrêts de production.
Calculer vous-mêmeConfigurateur de dresspackComposer un dresspack pour votre robotOuvrir le Configurateur de dresspack