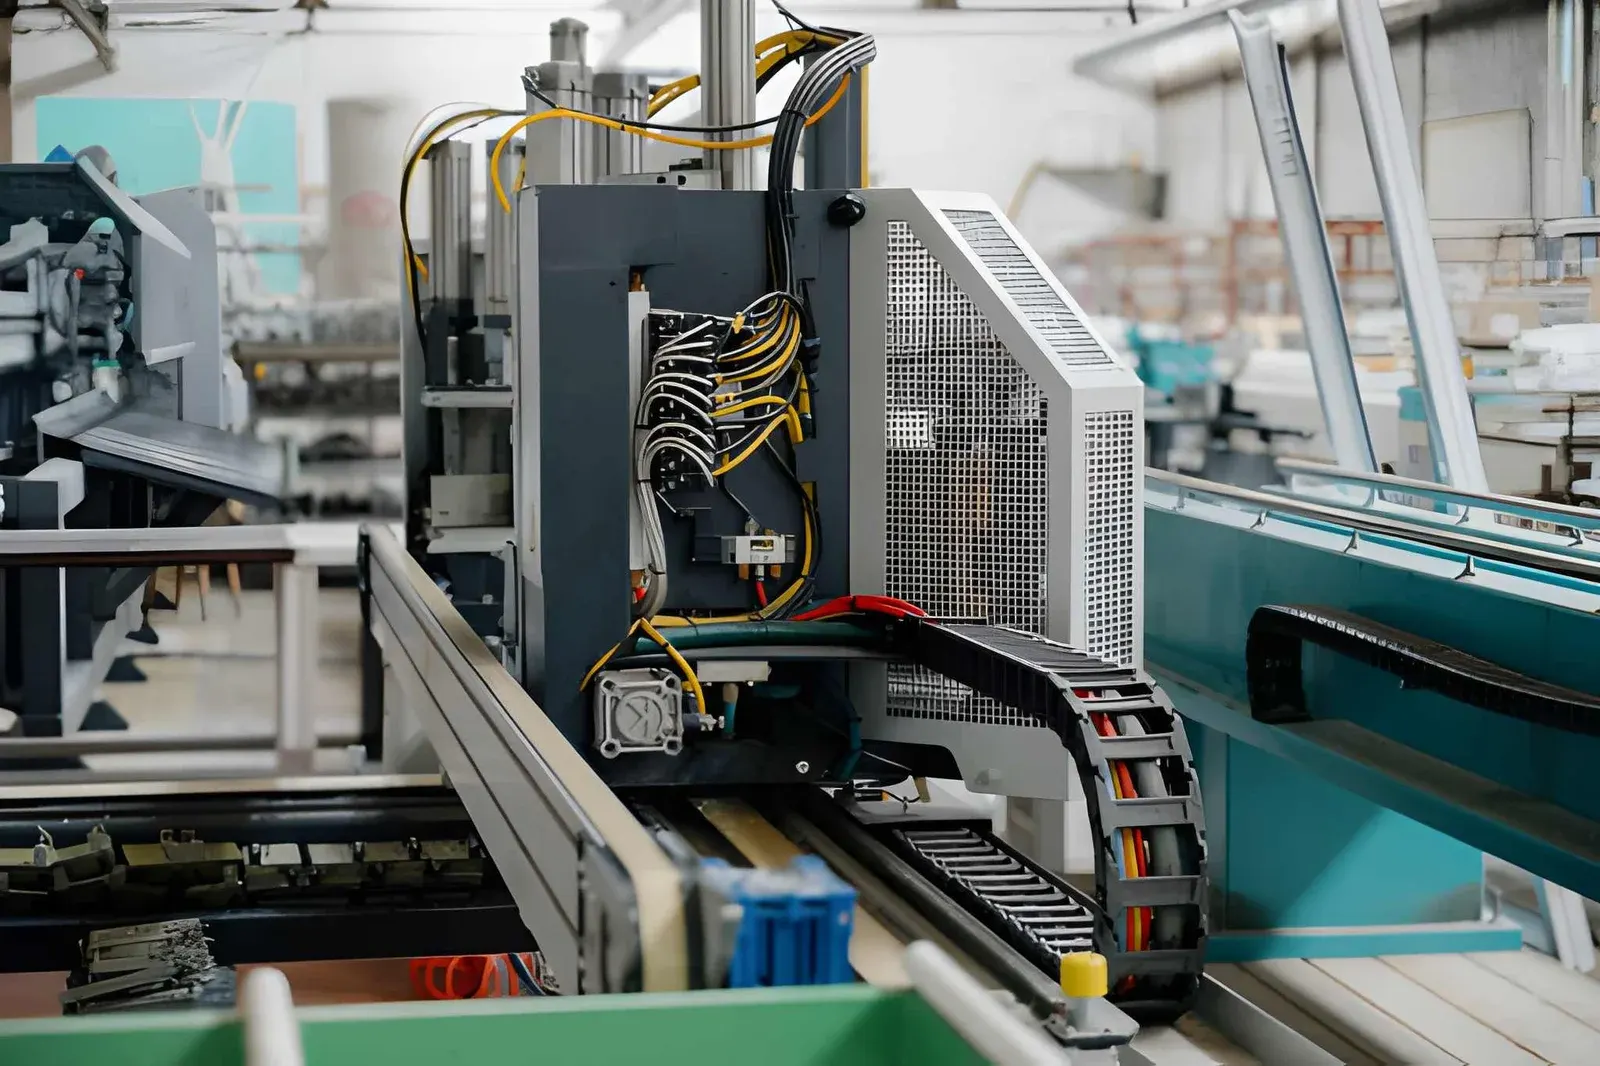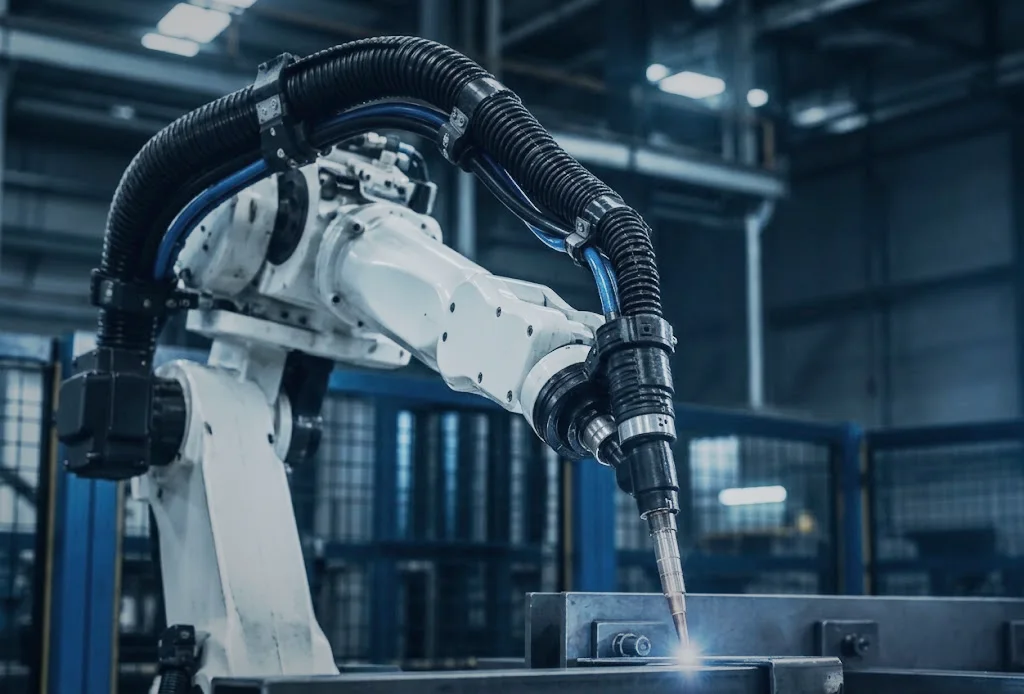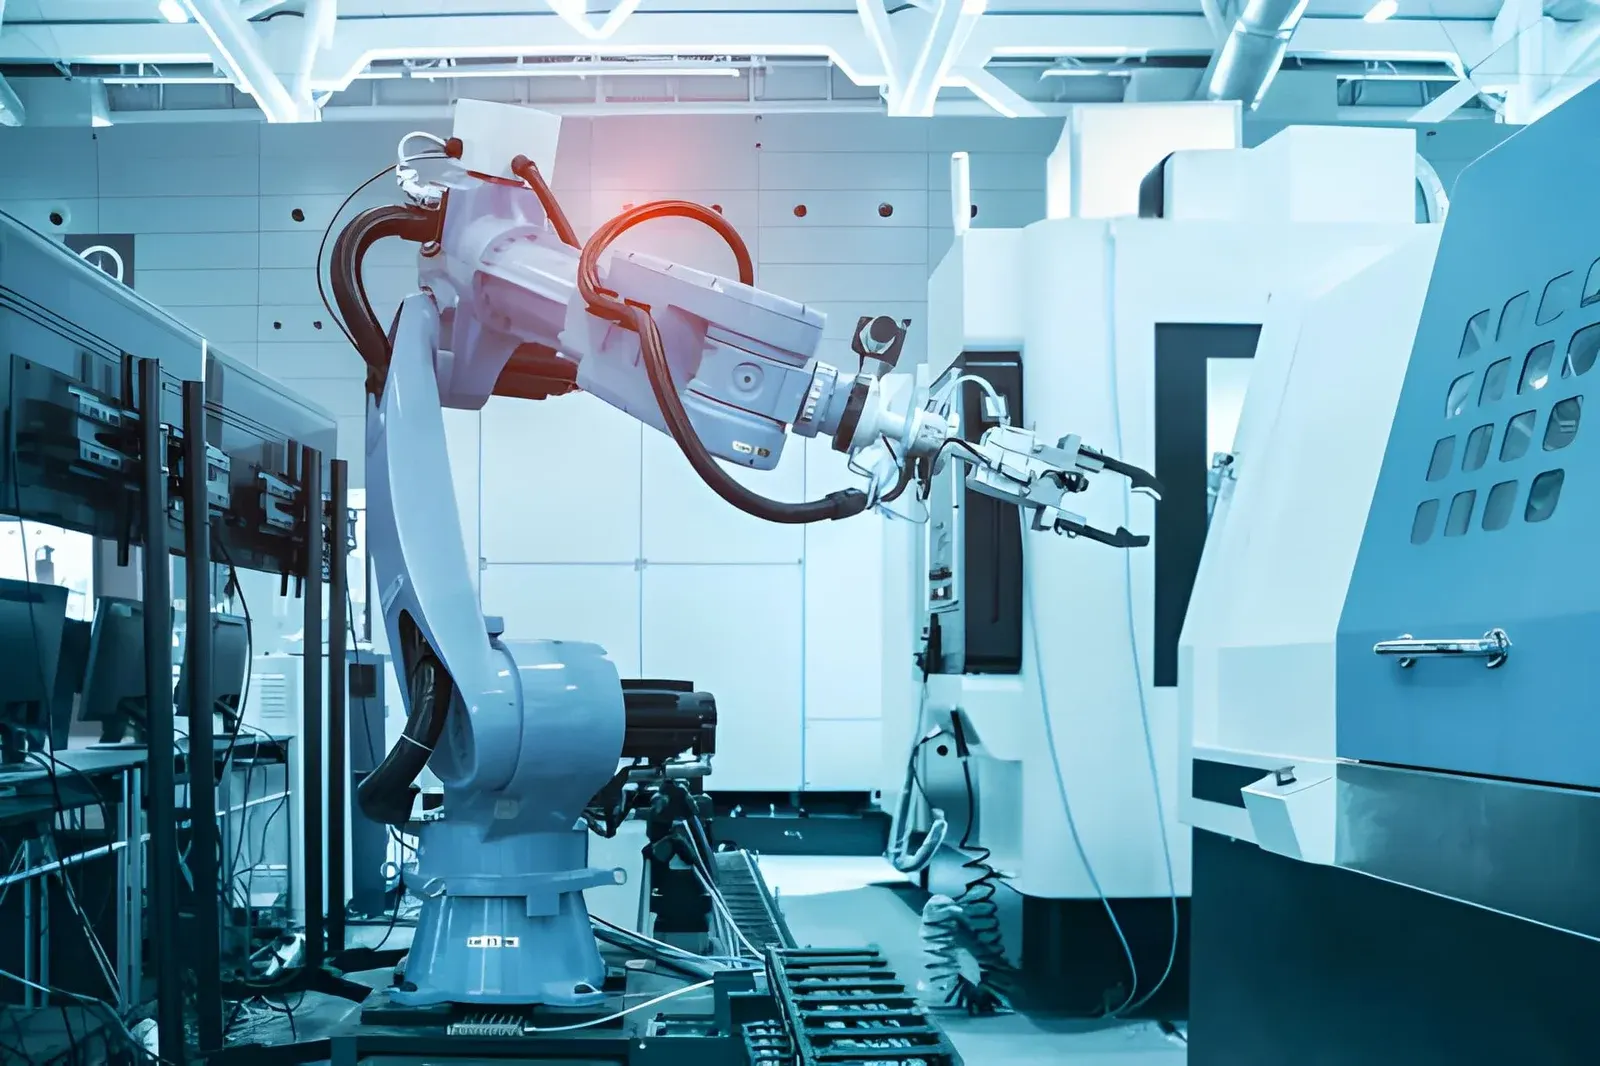
Sempre più robot non sono più fissati al pavimento, ma si muovono su un asse lineare. Questo amplia notevolmente l'area di lavoro, come ha mostrato FANUC questa settimana con un cobot di saldatura su rotaia.
Due sistemi, un'unica transizione
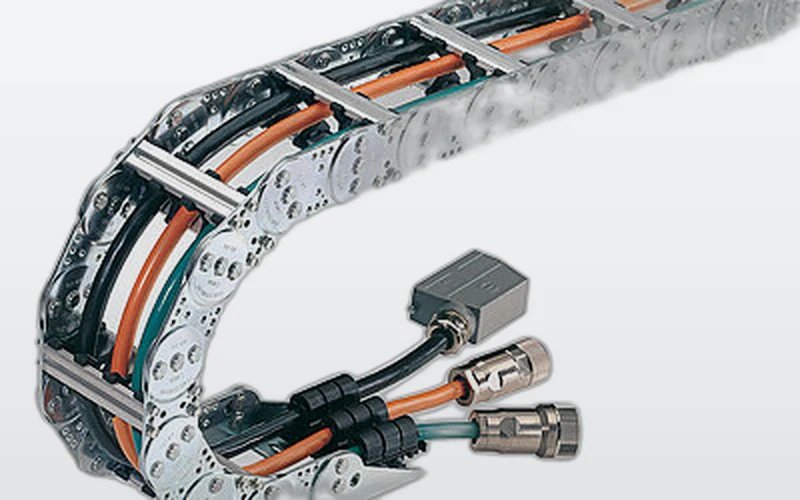
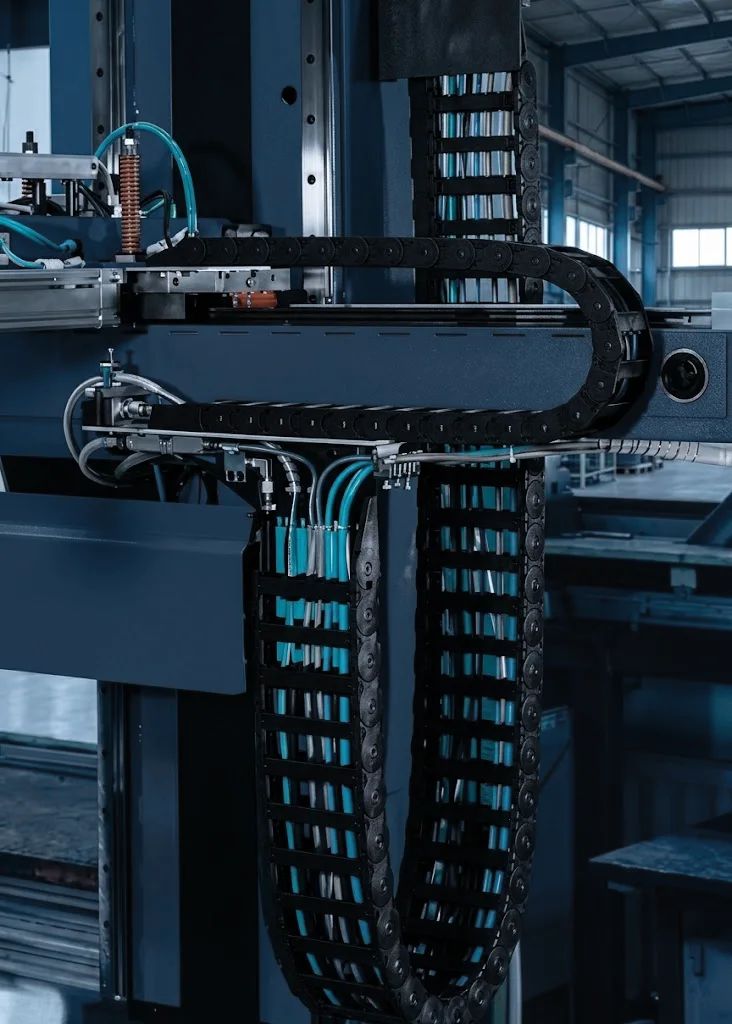
Per il cablaggio questo significa avere due sistemi che devono raccordarsi bene tra loro. Una catena portacavi lungo la guida assorbe il movimento lineare e un dresspack sul braccio assorbe le rotazioni. Se questo passaggio non è progettato bene, lì si formano pieghe e usura.
Come progettiamo la transizione
- (01)Corsa e velocità: determinano il tipo di catena portacavi, la lunghezza e se può essere autoportante o deve strisciare.
- (02)Un unico fascio di cavi: definiamo il fascio una sola volta, così cavi e tubi nella catena e sul braccio sono gli stessi.
- (03)Il punto di transizione: vicino alla base del robot, con gioco sufficiente per la rotazione dell'asse 1.
- (04)Fissaggio: scarico della trazione su entrambi i lati, in modo che il movimento di un sistema non tiri l'altro.
Entrambi i mondi in casa
Wisman Techniek unisce i due mondi: catene portacavi di Tsubaki Kabelschlepp e dresspack di Reiku, con progettazione e montaggio interni.
Si risparmia un giro di coordinamento tra due fornitori e Lei ha un unico referente per l'intero percorso, dalla guida alla torcia.
Calcoli da séConfiguratore di catene portacaviCalcolare, scegliere e configurare una catena portacaviApri il Configuratore di catene portacavi Calcoli da séConfiguratore dresspackComponi il dresspack per il robotApri il Configuratore dresspack