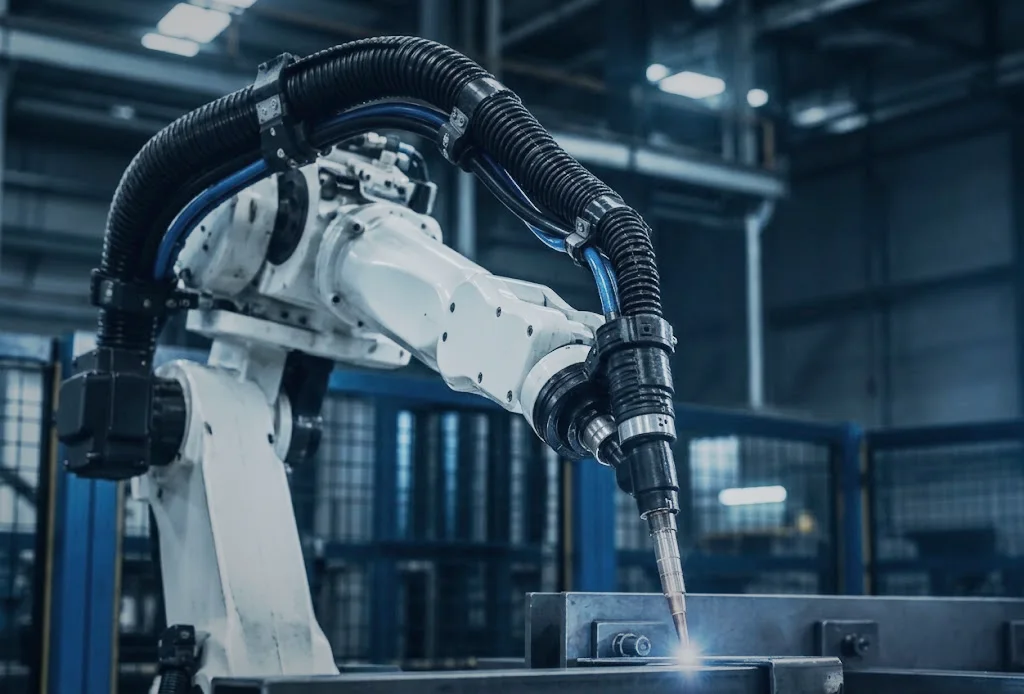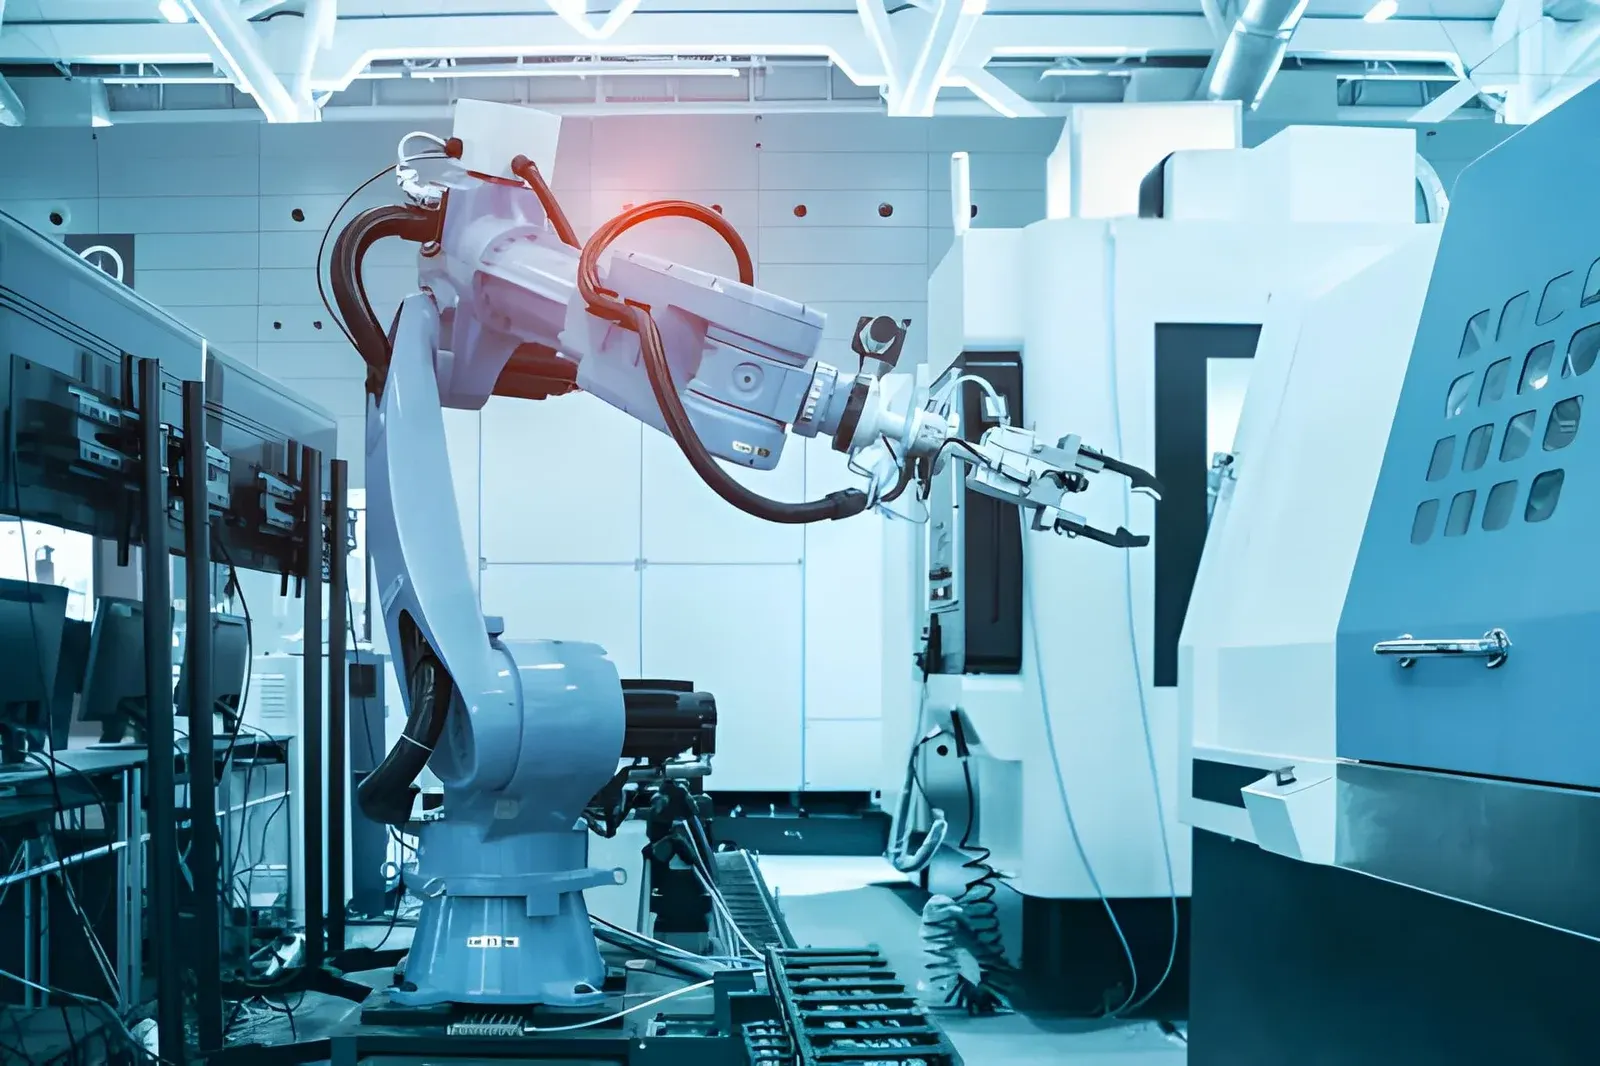
Questa settimana Universal Robots ha presentato la Gen 7. Un miglioramento evidente è la nuova flangia utensile, che porta dati, alimentazione e segnali di sicurezza direttamente all'utensile. In questo modo attorno al polso pendono meno cavi sciolti.
La questione dei cavi resta
È un buon passo, ma il problema dei cavi non scompare. Non appena si aggiungono aria compressa, vuoto, alimentazione di colla o un sensore in più, un fascio torna a correre lungo il braccio. Intorno agli assi da 4 a 6 l'usura maggiore è causata da torsione e sfregamento.
A cosa prestare attenzione con un cobot
- Torsione al polso: l'asse 6 ruota spesso molto. Il fascio deve poter seguire questa rotazione senza piegarsi.
- Richiamo: una guaina troppo lasca sbatte contro il braccio o il pezzo. Un sistema di richiamo la mantiene tesa senza trazione.
- Fissaggio: i supporti devono guidare la guaina senza limitare la libertà di movimento del cobot.
- Sicurezza: con un cobot la persona lavora a distanza ravvicinata. Un fascio ben guidato evita impigliamenti e schiacciamenti.
Engineering a partire dallo spazio di movimento
In Wisman Techniek progettiamo e assembliamo dresspack Reiku per robot e cobot. Partiamo dallo spazio di lavoro e poi definiamo raggi di curvatura e punti di fissaggio. Con un buon dresspack le linee durano di più e si evitano fermi macchina.
Calcoli da séConfiguratore dresspackComponi il dresspack per il robotApri il Configuratore dresspack