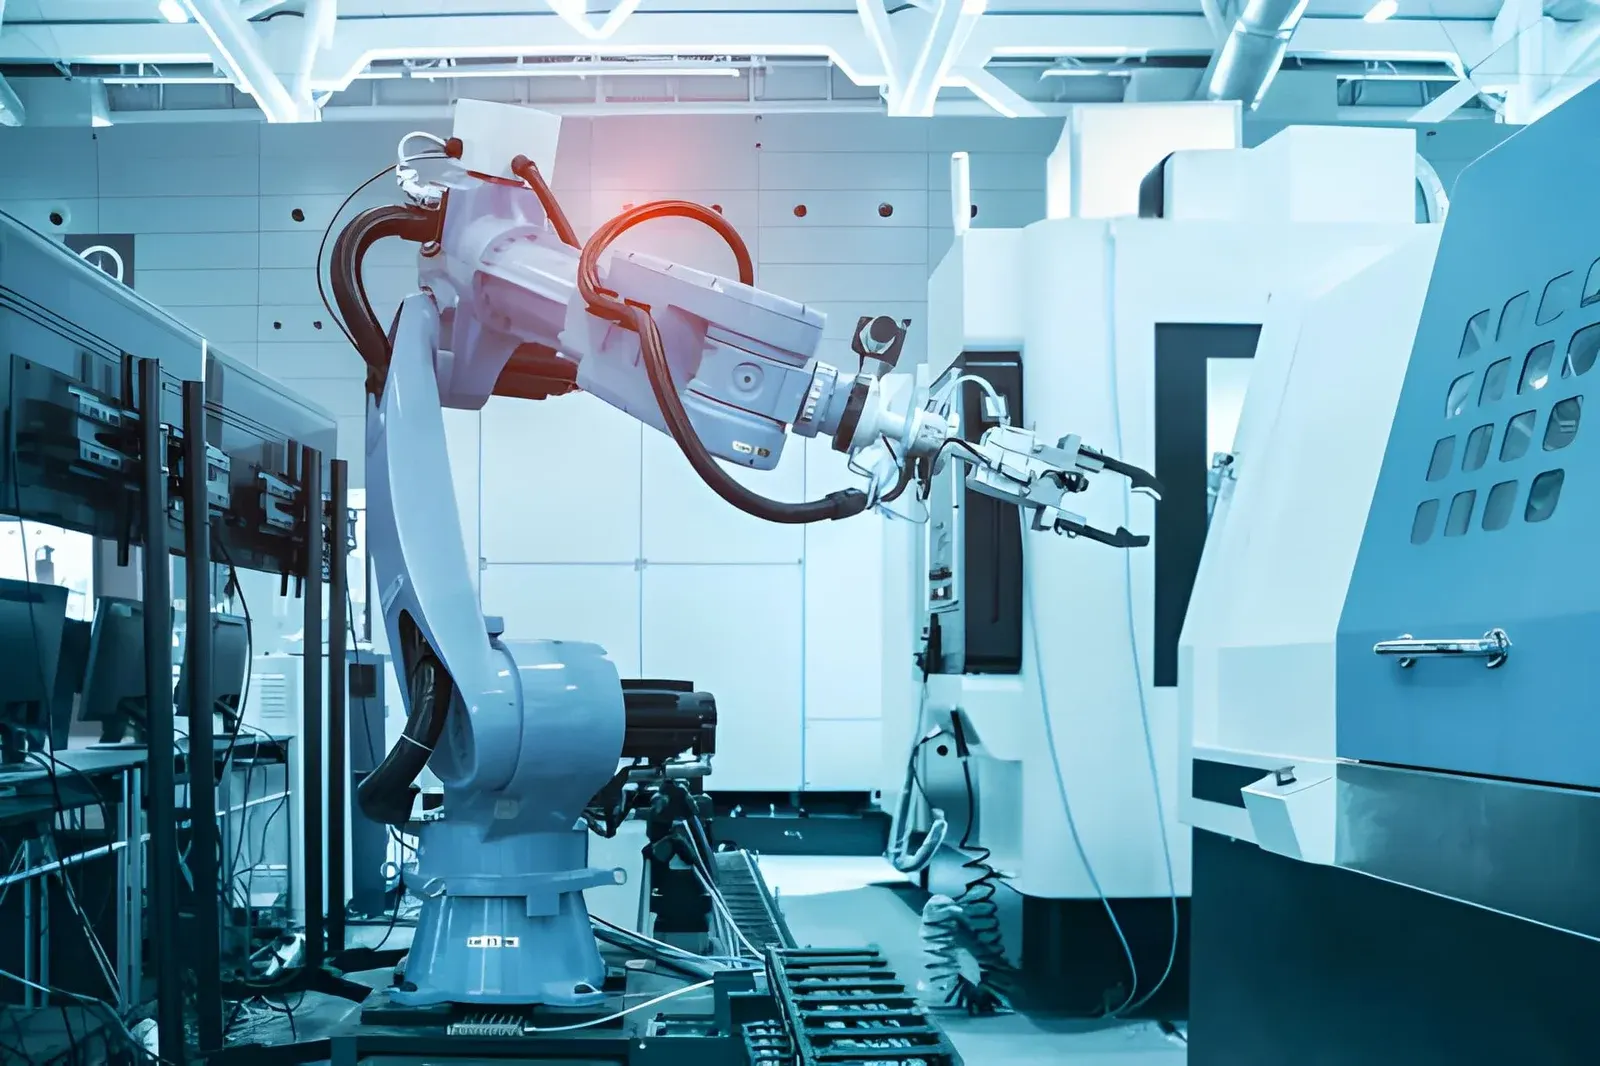
KUKA a lancé iiQKA.AI Vision, un logiciel de traitement d'image 2D et 3D qui tourne directement dans la commande du robot. Le fabricant l'annonce dans un communiqué du 8 octobre. Le logiciel est destiné au bin picking, à l'assemblage, au contrôle qualité et à la dépalettisation, et s'adresse aussi aux intégrateurs et utilisateurs peu expérimentés en vision. Du 20 au 22 octobre, KUKA a présenté le logiciel à la NVIDIA GTC de Berlin.
Ce que signale KUKA
Selon le communiqué de presse, le logiciel reconnaît les pièces en 2D et en 3D, détermine leur position et calcule le point de préhension. Ces données sont transmises directement au robot. Le traitement d'image s'effectue sur la KUKA AI Extension Platform, une unité de calcul intégrée au contrôleur et basée sur le module NVIDIA Jetson Orin. Aucune connexion cloud, aucun PC externe ni infrastructure supplémentaire ne sont nécessaires.
Vous configurez une application via iiQWorks, par glisser-déposer, avec des modèles prédéfinis et un flux guidé jusqu'à la mise en service. KUKA fournit lui-même les caméras et les composants associés. Le logiciel se commande via la boutique en ligne KUKA. Le communiqué ne donne aucun chiffre sur le temps de cycle ou la précision.
Un seuil plus bas pour la vision, plus de robots qui cherchent et saisissent
Jusqu'à présent, la vision sur un robot était souvent un projet à part : un PC supplémentaire, un logiciel distinct et un spécialiste pour tout relier. Si cela devient plus simple, des applications comme le bin picking et la préhension de pièces dans des positions variables deviennent accessibles à davantage d'entreprises. Y compris aux petits constructeurs de machines et sous-traitants.
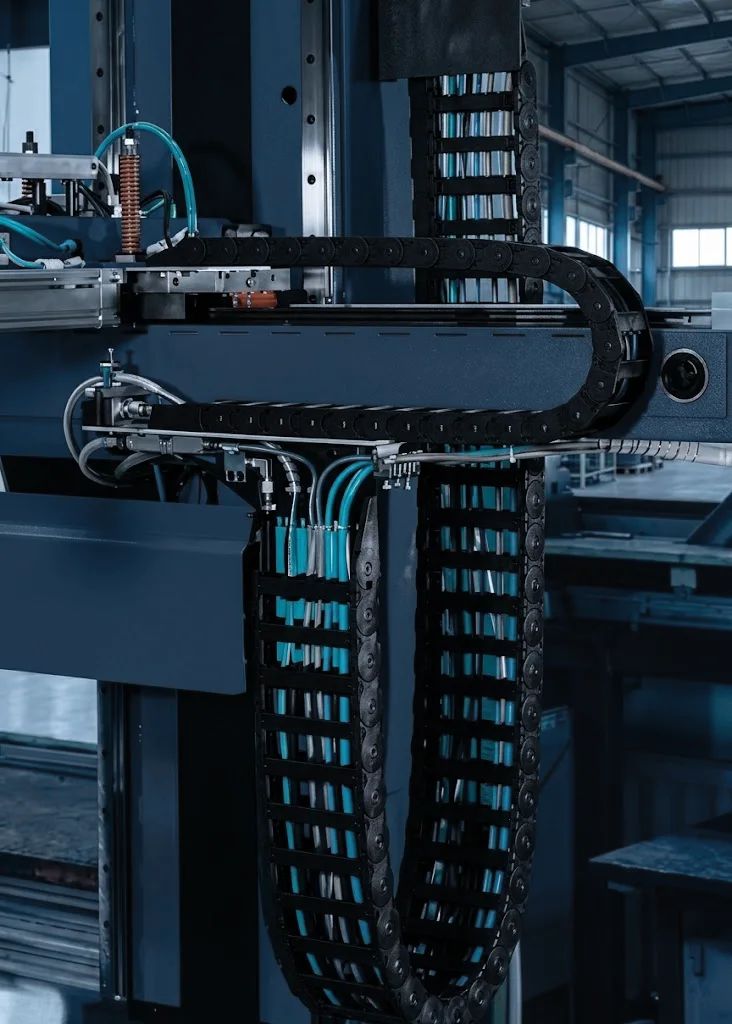
Un tel robot travaille autrement qu'un robot qui suit toujours la même trajectoire. Il plonge dans un bac, incline le poignet selon la position de la pièce et choisit un trajet légèrement différent à chaque prise. Les mouvements autour du poignet, sur les axes 4 à 6, deviennent donc plus variables. C'est précisément là que le dresspack, le faisceau de câbles et de tuyaux le long du bras, est à la fois plié et tordu. Ce qu'est exactement un dresspack, vous le lirez dans qu'est-ce qu'un dresspack.
Qu'est-ce que cela signifie pour votre robot et le dresspack ?
Une application de vision dépend entièrement de sa fiabilité. Un robot qui voit bien mais s'arrête à cause d'une rupture de câble au poignet ne rapporte rien. Trois points à prévoir en amont :
- Une caméra sur le bras implique un câble supplémentaire. L'emplacement de la caméra se choisit selon l'application. Si elle est sur le bras ou près du préhenseur, son câble doit passer dans le dresspack, à côté des conduites du préhenseur, comme l'air comprimé ou le vide. Choisissez un câble conçu pour les mouvements de robot et intégrez-le dans la composition du faisceau. Voir les câbles flexibles ou cherchez-en un avec le Kabelfinder.
- Prévoyez plus de mouvements du poignet. Pour la préhension en vrac, le poignet tourne plus souvent et plus loin que sur une trajectoire fixe. Un système de rappel maintient le faisceau tendu, pour éviter qu'une boucle ne fouette contre le bac ou le robot. Lisez dans éviter la rupture de câble sur votre robot pourquoi les câbles cassent sur les axes 4 à 6 et comment l'éviter.
- Vous transformez un robot existant ? Réexaminez alors le faisceau. Un autre préhenseur, une caméra supplémentaire ou une nouvelle tâche modifie la charge. Avec le configurateur de dresspacks, vous choisissez la marque, le modèle et la solution et obtenez une nomenclature adaptée à votre robot. Les robots KUKA y figurent.
Ce que fait Wisman Techniek
Wisman Techniek fournit des dresspacks Reiku : gaines de protection, supports, rotules, systèmes de rappel et protection thermique, pour des robots de nombreuses marques. Nous composons l'ensemble en fonction de votre robot, des conduites à y intégrer et des mouvements qu'il effectue. Vous ne savez pas si un ensemble existant convient encore à une nouvelle application ? Envoyez-nous le robot et les conduites. Nous l'examinons gratuitement.
Calculer vous-mêmeConfigurateur de dresspackComposer un dresspack pour votre robotOuvrir le Configurateur de dresspack