

Dresspack do Kassow Robots KR1410
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
KR1410 ma według producenta udźwig 10 kg i zasięg 1 400 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 KR1410
- Wersje
- 1
- Udźwig
- 10 kg
- Zasięg
- 1.400 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Kassow Robots KR1410
(01) Robot
Zasięg 1 400 mm przy udźwigu 10 kg: tak KR1410 plasuje się między dwoma innymi modelami Kassow. KR810 również podnosi 10 kg, ale sięga na 850 mm. KR1805 sięga na 1 800 mm, przy połowie udźwigu. Ramię waży 35 kg, w wersji Edge Edition 37 kg. Podstawa ma wymiary 160 x 160 mm, z 4 x M12 i Ø6-paspennen. Osie osiągają 170/225 stopni na sekundę. Prędkość maksymalna wynosi 2 000 mm/s.
(02) Co to oznacza dla Państwa dresspacka
Odcinek 1,4 m biegnie przez siedem osi. Daje to długie łuki węża przy łokciu i nadgarstku. Oś 2 i oś 4 obracają się od -70° do +180°; osie 1, 3, 5, 6 i 7 o ±360°. Przy 2 000 mm/s luźna pętla się wychyla. Wąż należy więc zamocować w kilku punktach. Głowica dostarcza 24 V/3 A na dwóch złączach oraz RS485 i osiem cyfrowych I/O. Chwytak z M8-stekker podłącza się bezpośrednio. Sprężone powietrze prowadzi się na zewnątrz ramienia. Kontroler ma 16 wejść i 8 wyjść 24 V dla reszty celi. Nasza rekomendacja: wąż Ø 29 mm.
(03) W praktyce
Kassow wymienia dla tej serii pakowanie i paletyzację. Przy zasięgu 1,4 m robot zdejmuje kartony z taśmy i odkłada je na sąsiednią paletę. Ramię jest wtedy często całkowicie wyprostowane. W tej pozycji należy sprawdzić, czy wąż ma jeszcze luz. Zbyt mały luz powoduje ciągnięcie złącza na głowicy.
Według producenta
Co KR1410 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 7
- Zakres osi 1
- ±360°
- Zakres osi 4
- -70°/+180°
- Zakres osi 6
- ±360° (J7 ±360°)
- Ochrona
- IP54
- Wersje
- Edge Edition (kontroler w podstawie, powierzchnia podstawy 160 x 200 mm)
- Sterowanie
- Kontroler Kassow (zewnętrzny lub Edge Edition w podstawie); Modbus (master), Profinet (IO-device), ROS1/ROS2, KORD, TCP/IP, UDP
- Kołnierz narzędziowy
- Głowica narzędziowa z 6 x M6-tapgat
Zastosowania według producenta
- spawanie
- pakowanie
- paletyzacja
- załadunek maszyn
- pick-and-place
- inspekcja
- wkręcanie
- etykietowanie
- dozowanie/klejenie
Źródło: dokumentacja producenta. Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Kassow Robots KR1410
- Głowica narzędziowa z 2 złączami I/O 24 V/3 A, RS485 i 8 cyfrowymi I/O; M8-connectoren (8-polig męskie, 8-polig żeńskie, 4-polig żeńskie)
- Udźwig 10 kg, zasięg 1 400 mm
- Powierzchnia podstawy 160 x 160 mm (standard)
- Powtarzalność ±0,1 mm
- Hamulce i enkodery absolutne na wszystkich osiach
- Przeguby 2 i 4: -70°/+180°
- Masa 35 kg (standard), 37 kg (Edge Edition)
- Prędkość osi 170/225°/s
- Pobór mocy 400-1200 W
- Sterownik: 8 wyjść cyfrowych 24 V, 4 wyjść przekaźnikowych, 16 wejść cyfrowych, 2+2 analogowych 0-10 V i 2+2 analogowych 4-20 mA
- Edge Edition: 42-58 V DC, także z akumulatora, do AGV i AMR
- Maks. prędkość 2000 mm/s
- Płyta podstawy z 4 x M12, Ø6-paspennen i 6 x M6
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na Kassow Robots KR1410 wiązka biegnie do narzędzia wzdłuż segmentów ramienia w lekkich zaciskach, bez systemu zwrotnego. Dzięki temu ramię pozostaje przystosowane do współpracy, a wąż trzyma się z dala od ludzi i obrabianego elementu.
- (02)
Spawanie: ciepło i rozpryski
Kassow Robots KR1410 jest stosowany również do spawania. Przy narzędziu pojawiają się wtedy odpryski i ciepło. Należy wybrać wąż odporny na te warunki albo osłonę termiczną na ostatnim odcinku wiązki.
Konfigurator dresspacków
Skonfiguruj dresspack do KR1410 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Kassow Robots KR1410
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na KR1410
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmKR1410 należy do klasy Cobot (roboty współpracujące) z udźwigiem 10 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Kassow Robots
Inne serie Kassow Robots
Lżejszy: KR1205 z udźwigiem 5 kg i zalecanym wężem Ø 29 mm.
Cięższy: KR1018 z udźwigiem 18 kg i zalecanym wężem Ø 29 mm.
W praktyce
Dresspacki do robotów w praktyce
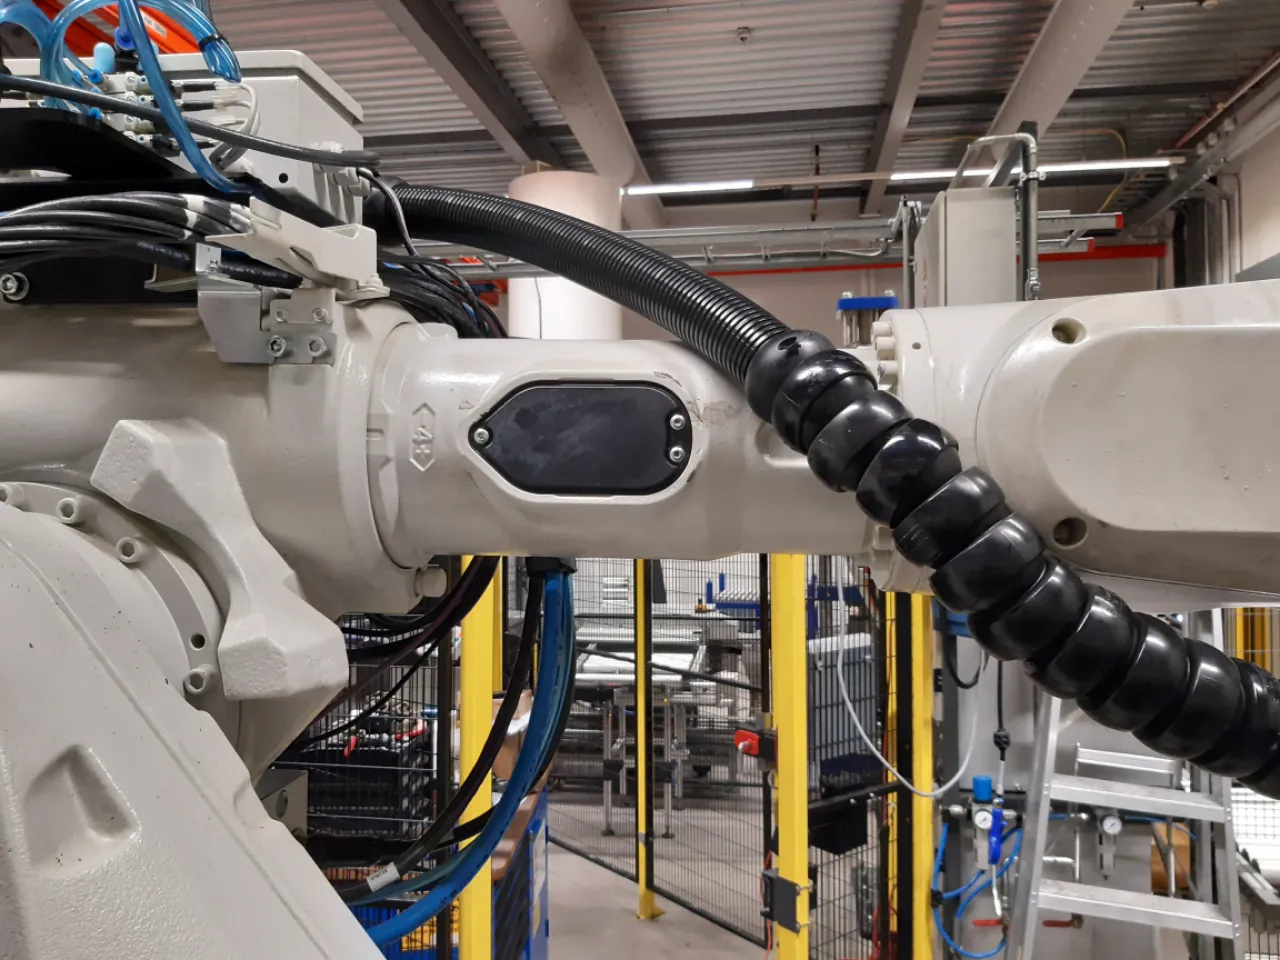
Wyróżniony projekt
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Volgens de fabrikant onder meer voor lassen, verpakken, palletiseren, machinebelading, pick-and-place, inspectie, schroeven, etiketteren en doseren/lijmen. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Meet de slang in de uitgestrekte stand; op 1.400 mm moet hij nog speling hebben. Zet de slang op meerdere punten vast, want bij 2.000 mm/s zwiept een losse lus mee. Sluit sensoren van de cel aan op de 16 ingangen van de controller, niet allemaal op de kop. Laat de kabel bij de voet vrij van de M12-bouten en paspennen van de voetplaat. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
W konfiguratorze należy wybrać dokładne wykonanie. Nasz dział robotów sprawdzi następnie pakiet pod kątem Państwa robota, narzędzia oraz przewodów i węży, które mają przez niego przechodzić.
W konfiguratorze można wybrać markę i samodzielnie wpisać model albo od razu poprosić o propozycję. Dział robotów skonfiguruje wtedy pakiet za Państwa.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.