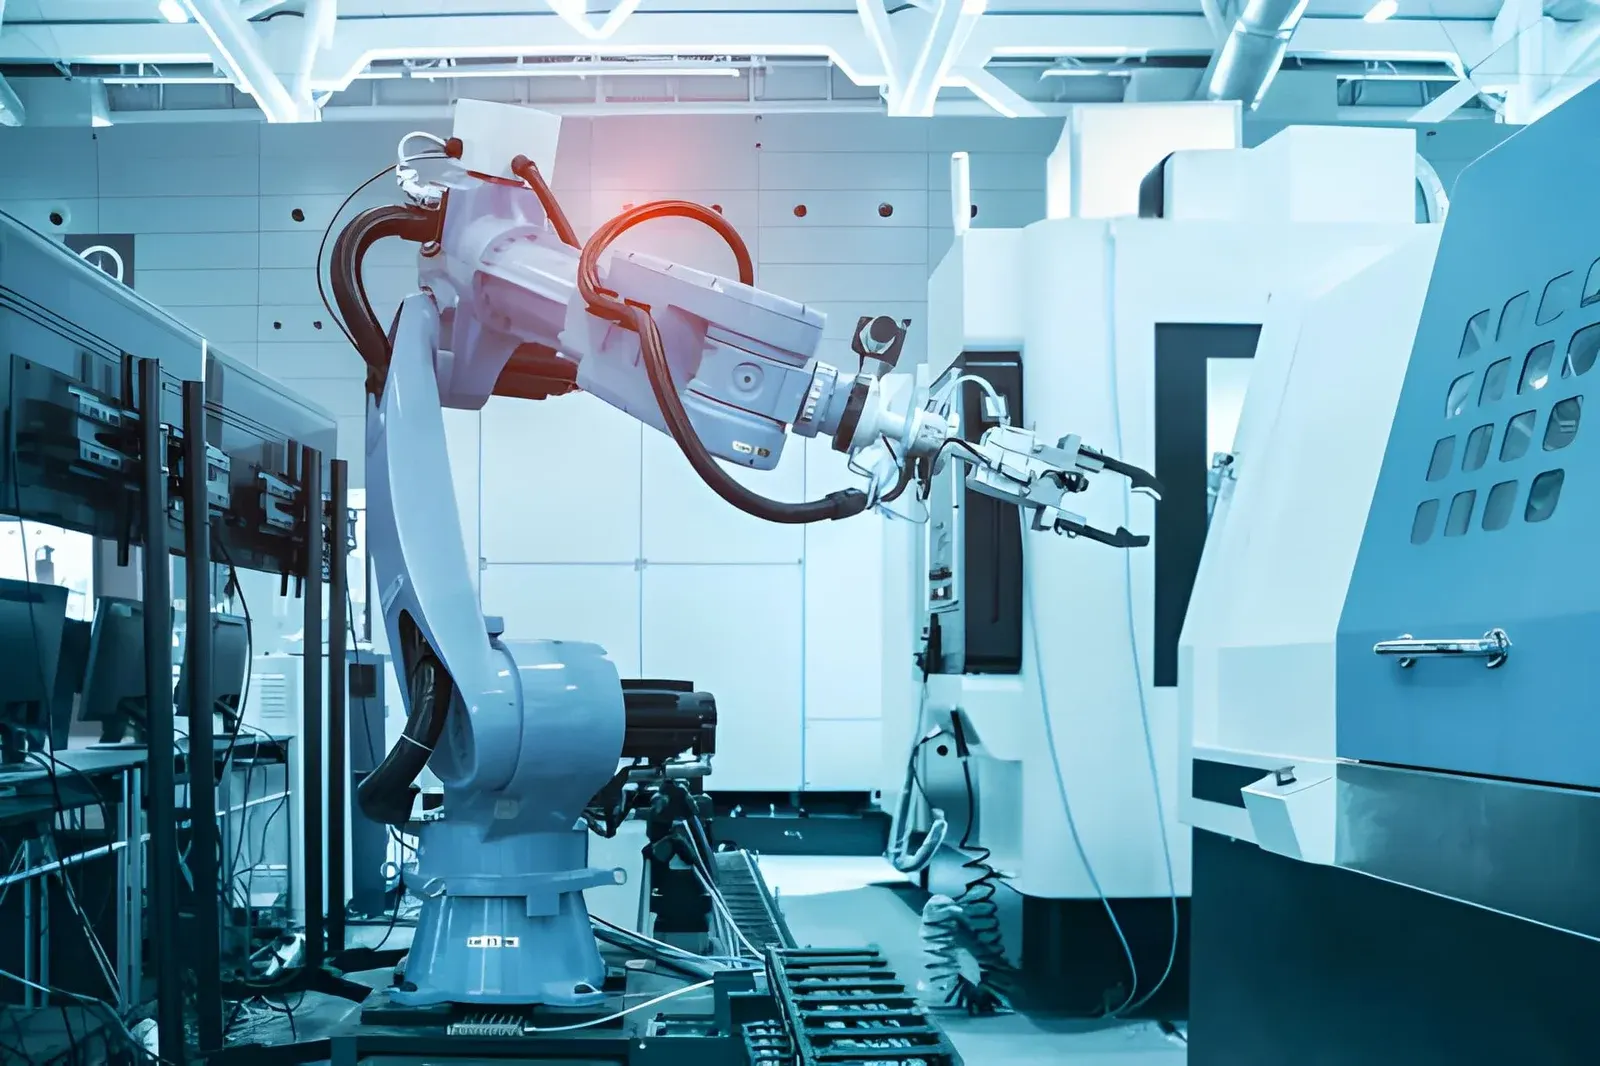
Universal Robots ha presentado esta semana Gen 7. Una mejora destacada es la nueva brida de herramienta, que lleva datos, alimentación y señales de seguridad directamente a la herramienta. Así cuelgan menos cables sueltos alrededor de la muñeca.
La cuestión de los cables sigue ahí
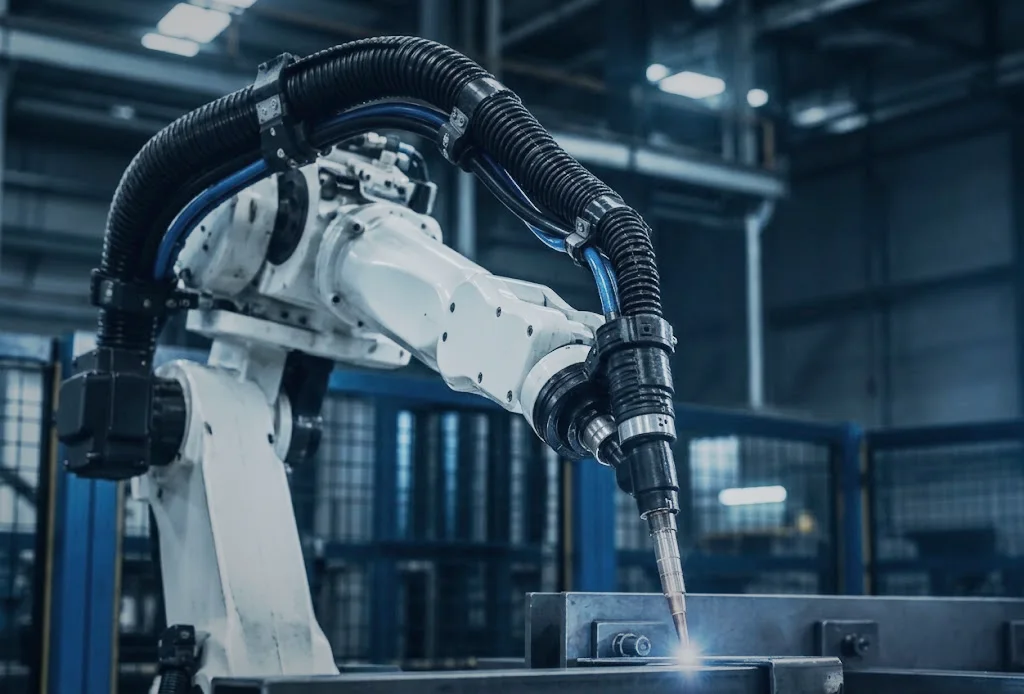
Es un buen paso, pero no resuelve la cuestión de los cables. En cuanto se añade aire comprimido, vacío, alimentación de adhesivo o un sensor adicional, vuelve a haber un mazo a lo largo del brazo. En torno a los ejes 4 a 6 se produce la mayor parte del desgaste por torsión y rozamiento.
En qué fijarse en un cobot
- Torsión en la muñeca: el eje 6 suele girar mucho. El mazo debe poder seguir esa rotación sin doblarse.
- Retracción: un tubo demasiado holgado golpea contra el brazo o la pieza. Un sistema de retracción lo mantiene tenso sin tracción.
- Fijación: los soportes deben guiar el tubo sin limitar la libertad de movimiento del cobot.
- Seguridad: con un cobot, la persona trabaja muy cerca. Un mazo bien guiado evita enganches y atrapamientos.
Ingeniería a partir del espacio de movimiento
En Wisman Techniek diseñamos y montamos dresspacks de Reiku para robots y cobots. Empezamos por el espacio de movimiento y después fijamos los radios de curvatura y los puntos de fijación. Con un buen dresspack, las conducciones duran más y evita paradas.
Calcular usted mismoConfigurador de dresspackConfigurar un dresspack para su robotAbrir el Configurador de dresspack