

Dresspack do Doosan Robotics A0509S
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
A0509S ma według producenta udźwig 5 kg i zasięg 900 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 A0509S
- Wersje
- 1
- Udźwig
- 5 kg
- Zasięg
- 900 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Doosan Robotics A0509S
(01) Robot
Kto chce mierzyć siłę na narzędziu, powinien zwrócić uwagę na A0509S firmy Doosan Robotics. W kołnierzu znajduje się 6-assige czujnik siły i momentu do 110 N i 11 Nm. Zasięg rośnie przy tym z 900 mm do 903 mm w porównaniu z A0509. Udźwig (5 kg), masa (21 kg) i powtarzalność (±0,03 mm) pozostają bez zmian. Dla większego zasięgu z tym samym czujnikiem dostępny jest A0912S: 9 kg, 1 203 mm i 31 kg.
(02) Co to oznacza dla Państwa dresspacka
Czujnik znajduje się między ramieniem a narzędziem. Wszystko, co wisi na kołnierzu, także odcinek węża lub zacisk, mierzy jako siłę. Dlatego nie należy wieszać ciężaru węża na chwytaku, lecz zamocować pakiet na przedramieniu, przed czujnikiem. Odcinek jest krótki: 903 mm. M8-stekker na kołnierzu zapewnia 2 wejścia cyfrowe, 2 wyjścia cyfrowe i 2 wejścia analogowe lub RS-485. Zasilanie to 24 V, 12 V lub 0 V do 1,5 A. Sprężone powietrze do silnika polerskiego prowadzone jest na zewnątrz. Osie od 4 do 6 obracają się w zakresie ±360°; wąż musi się obracać razem z nimi, nie ciągnąc czujnika. Ramię ma stopień ochrony IP54 i może być montowane w dowolnym kierunku.
(03) W praktyce
Polerowanie i gratowanie to typowe zadania tego modelu. Narzędzie dociska się wtedy do przedmiotu ze stałą siłą, a nadgarstek się przechyla. Wąż, który przy każdym ruchu napina się inaczej, wprowadza zakłócenia w pomiar siły. Należy wybrać stałą pętlę ze stałymi punktami zawieszenia, aby naprężenie było jednakowe w każdej pozycji. Do tego ramienia pasuje wąż Ø 29 mm. Pył i opiłki z gratowania wymagają gładkiego węża, który łatwo wytrzeć.
Według producenta
Co A0509S wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±360°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP54 (ramię), IP40 (sterownik)
- Wersje
- wbudowany czujnik siły 6-assige na kołnierzu
- Sterowanie
- CS-03 (AC) lub CS-04 (DC)
Zastosowania według producenta
- załadunek maszyn
- polerowanie/gratowanie
- montaż
- zadania serwisowe
- przedmuchiwanie powietrzem
- pick-and-place
- inspekcja
- klejenie
Źródło: dokumentacja producenta (manual.doosanrobotics.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Doosan Robotics A0509S
- Kołnierz narzędziowy: 1 M8-connector (8 piny, X1) z 2 wejściami cyfrowymi, 2 wyjściami cyfrowymi, 2 wejściami analogowymi lub RS-485 (wspólne piny), zasilanie 24 V (standard), 12 V lub 0 V; maks. 1,5 A; wyjścia cyfrowe maks. 50 mA; wejścia analogowe 0–10 V lub 4–20 mA. Kabel ramienia 6,0 m
- 5 kg, zasięg 903 mm, 21 kg, powtarzalność ±0,03 mm
- Oś 2 ±360°, oś 3 ±160°, oś 5 ±360°
- Montaż w dowolnej orientacji
- Prędkość osi: osie 1–3 180°/s, osie 4–6 360°/s
- Maks. prędkość TCP 1 m/s
- 6-assige czujnik siły w kołnierzu, do 110 N i 11 Nm
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na Doosan Robotics A0509S pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta Doosan Robotics A0509S może być montowany także na suficie, na ścianie i na pochyłym podłożu. Jeśli robot jest zawieszony lub ustawiony inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić gęściej; prosimy podać sposób montażu w zapytaniu.
Konfigurator dresspacków
Skonfiguruj dresspack do A0509S samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Doosan Robotics A0509S
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na A0509S
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmA0509S należy do klasy Cobot (roboty współpracujące) z udźwigiem 5 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Doosan Robotics
Inne serie Doosan Robotics
Cięższy: M0609 z udźwigiem 6 kg i zalecanym wężem Ø 29 mm.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
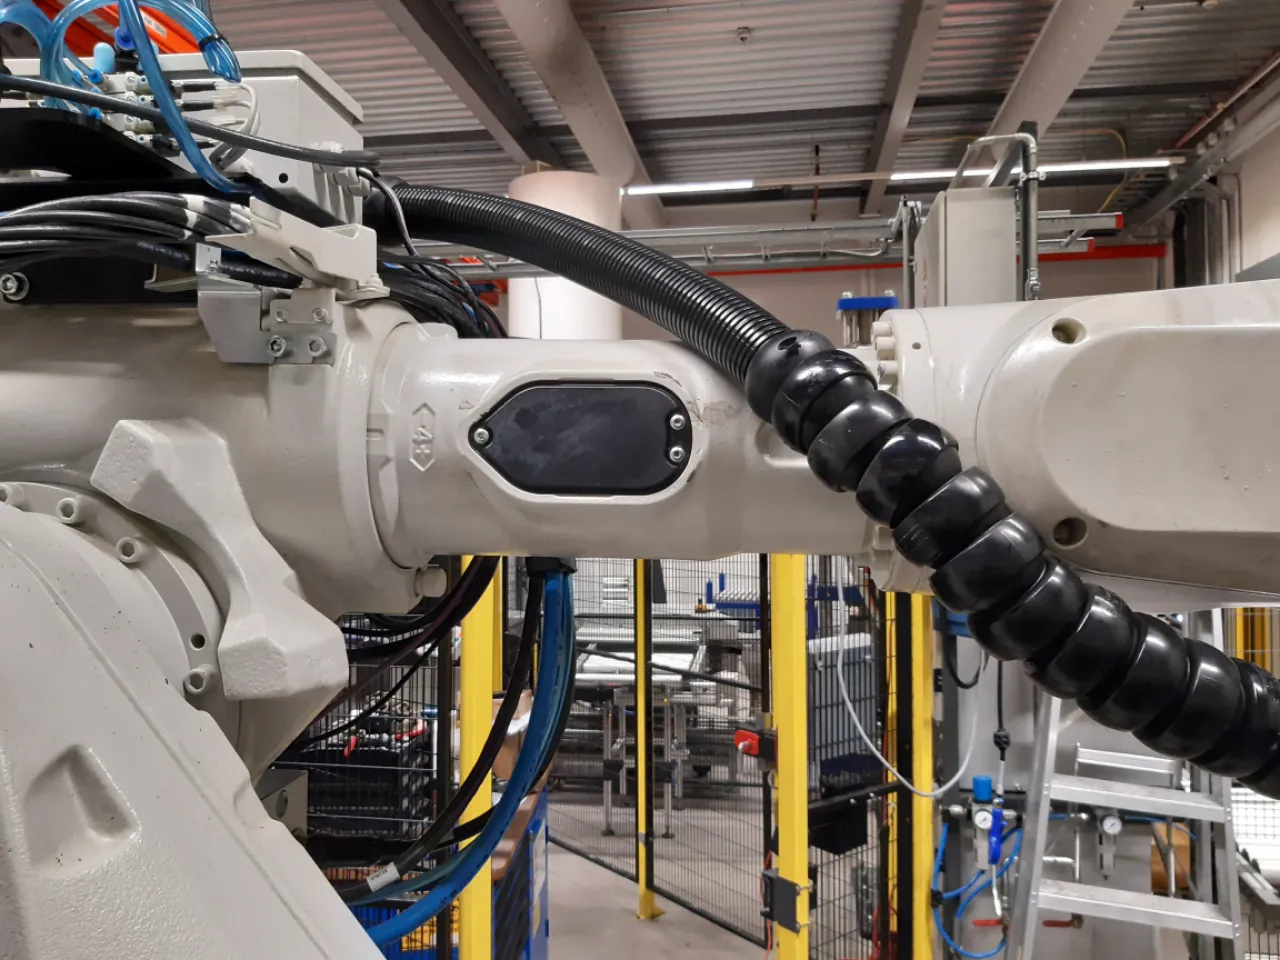
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor machinebelading, polijsten/ontbramen, assemblage, servicetaken, luchtblazen, pick-and-place, inspectie en lijmen. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Maak het dresspack vast vóór de krachtsensor, zodat slanggewicht niet in de meting komt. Laat een polijstbaan langzaam lopen en kijk of de gemeten kracht verspringt als de slang spant. Reken bij een lange polijstmotor het moment op de flens uit; de sensor meet tot 11 Nm. Veeg slijpsel na het ontbramen van de slang bij de pols, waar het zich ophoopt. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.