

Dresspack do Universal Robots UR12e
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
UR12e ma według producenta udźwig 12,5 kg i zasięg 1 300 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 UR12e
- Wersje
- 2
- Udźwig
- 12,5 kg
- Zasięg
- 1.300 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Universal Robots UR12e
(01) Robot
Przy udźwigu 12,5 kg i zasięgu 1 300 mm UR12e plasuje się w środku serii UR. Ramię waży 33,5 kg z kablem i stoi na podstawie Ø190 mm. Do wyboru jest UR12e ze sterownikiem i PolyScope oraz UR12e-1300 z CB7, panelem TP7 Core i PolyScope X. UR7e jest mniejszy: 7,5 kg i 850 mm. UR15 ma ten sam zasięg, ale przenosi 15 kg i ma klasę IP65 zamiast IP54. Podstawa i bark obracają się tu z prędkością ±120°/s, pozostałe cztery przeguby ±180°/s. TCP osiąga 4 m/s.
(02) Co to oznacza dla Państwa dresspacka
Dla dresspacka 1 300 mm oznacza długą trasę od podstawy do kołnierza. Wąż biegnie po ramieniu górnym i dolnym i przy wyprostowanym ramieniu musi mieć jeszcze luz. Wąż Ø 29 mm z uchwytami wlicza się do 12,5 kg; należy to odjąć od dopuszczalnej masy chwytaka. Sygnały i zasilanie pobiera się z M8-connector na kołnierzu: 2 DI, 2 DO, 2 AI lub RS-485 oraz 12/24 V przy 2 A na podwójnym pinie. Sprężone powietrze i podciśnienie biegną na zewnątrz. Wszystkie przeguby obracają się o ±360°, więc wiązka musi obracać się w lewo i w prawo. Przy montażu na ścianie pakiet zwisa bokiem i szybciej się ugina.
(03) W praktyce
Universal Robots stosuje UR12e do transportu materiałów, spawania, obsługi maszyn i montażu. Przy spawaniu wzdłuż ramienia prowadzi się kabel spawalniczy, wąż gazowy i często podajnik drutu. Są one ciężkie i sztywne. Należy je ułożyć we własnym kanale obok kabli sygnałowych. Przy nadgarstku należy zostawić pętlę, aby oś 6 mogła się obracać bez ciągnięcia palnika. Przy obsłudze maszyn należy uważać, aby wąż nie zahaczał o drzwi ani ogrodzenie maszyny.
Wersje
Wybierz wykonanie
Każda wersja otwiera konfigurator z już wybranym Państwa robotem. Udźwig i zasięg według danych producenta.
| Model | Udźwig | Zasięg | Klasa | Wąż | Konfiguruj |
|---|---|---|---|---|---|
| UR12e | 12,5 kg | 1.300 mm | Cobot | Ø 29 | Konfiguruj |
| UR12e-1300 | 12,5 kg | 1.300 mm | Cobot | Ø 29 | Konfiguruj |
Brak na liście?
Brak danej wersji na liście? W konfiguratorze można samodzielnie wpisać model. Typ podany jest na tabliczce znamionowej lub w instrukcji robota.
Według producenta
Co UR12e wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±360°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP54 (ramię), skrzynka sterownicza IP44, panel IP54 (UR12e)
- Wersje
- UR12e, UR12e-1300 (z CB7 i PolyScope X)
- Sterowanie
- Sterownik UR (16 DI / 16 DO / 2 AI / 2 AO) z PolyScope (UR12e); CB7 z PolyScope X i panelem TP7 Core (UR12e-1300)
- Kołnierz narzędziowy
- EN ISO 9409-1-50-4-M6
Zastosowania według producenta
- manipulacja materiałami
- spawanie
- załadunek maszyn
- montaż
Źródło: dokumentacja producenta (universal-robots.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Universal Robots UR12e
- Złącze narzędziowe M8 8-polig na kołnierzu: 2 wejścia cyfrowe, 2 wyjścia cyfrowe, 2 wejścia analogowe lub 1 RS-485; 12/24 V, 2 A (podwójny pin) / 1 A (pojedynczy pin)
- Zasięg 1300 mm, 12,5 kg
- Czujnik siły i momentu w kołnierzu (±100 N, ±10 Nm) (UR12e)
- Kabel robota 6 m
- Masa 33,5 kg z kablem, podstawa Ø190 mm
- Prędkość podstawy i barku ±120°/s, łokcia i nadgarstków ±180°/s
- Prędkość TCP maks. 4 m/s, powtarzalność ±0,05 mm
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na Universal Robots UR12e pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta Universal Robots UR12e można montować także na suficie, ścianie i pochyłym podłożu. Jeśli robot wisi lub leży inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić bliżej siebie; prosimy podać sposób montażu w zapytaniu.
- (03)
Spawanie: ciepło i rozpryski
Robot Universal Robots UR12e jest używany również do spawania. Przy narzędziu pojawiają się wtedy odpryski i ciepło. Należy wybrać odporny na nie wąż lub osłonę termiczną na ostatnim odcinku pakietu.
Konfigurator dresspacków
Skonfiguruj dresspack do UR12e samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na UR12e
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mm2 wykonań Universal Robots UR12e należy do klasy Cobot (roboty współpracujące) z udźwigiem 12,5 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 29 mm.
UR12e · UR12e-1300
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Universal Robots
Inne serie Universal Robots
Lżejszy: UR10e z udźwigiem 10–12,5 kg i zalecanym wężem Ø 29 mm.
Cięższy: UR15 z udźwigiem 15 kg i zalecanym wężem Ø 29 mm.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
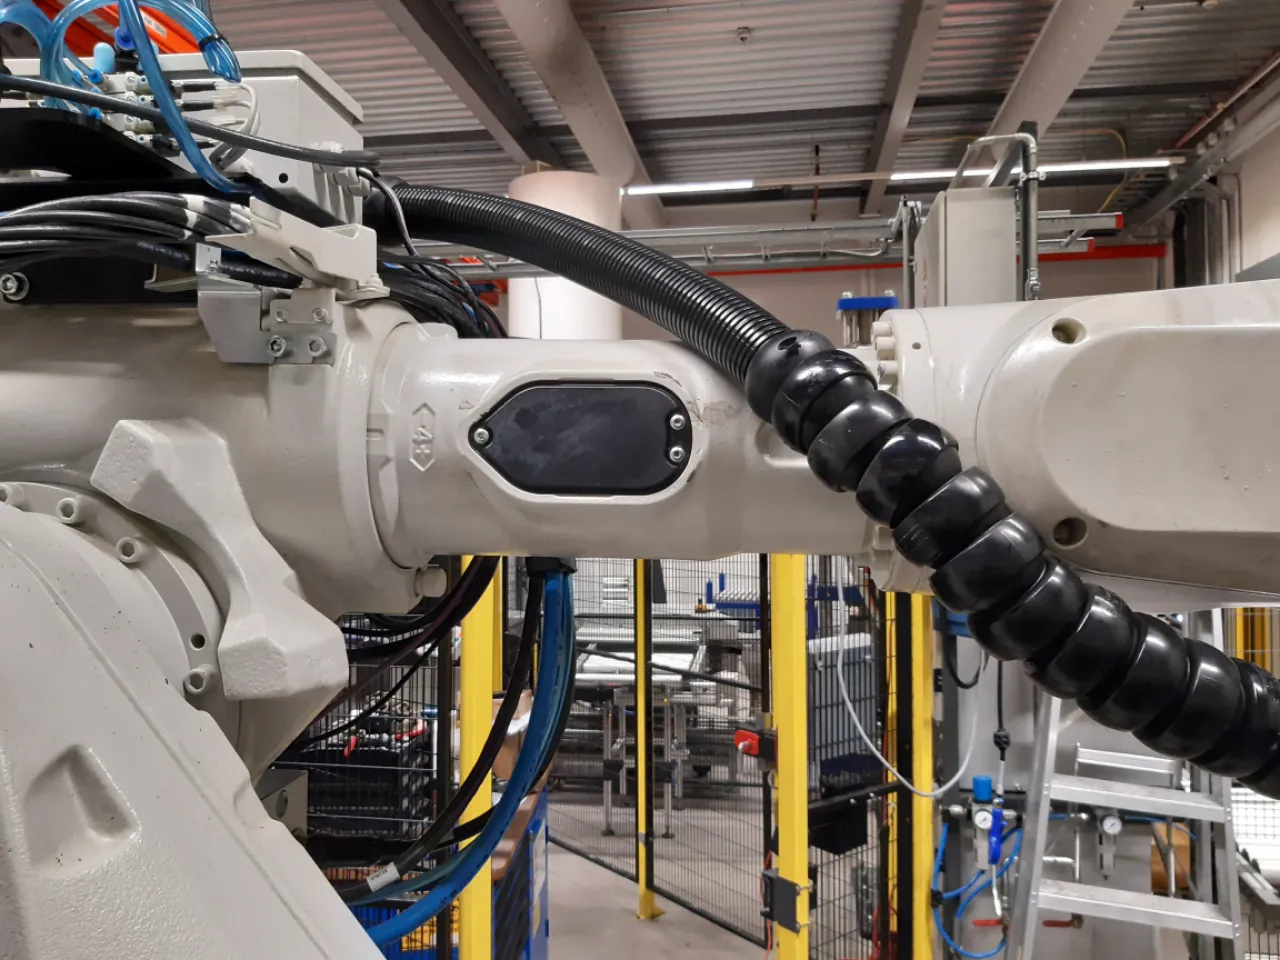
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor materiaalhandling, lassen, machinebelading en assemblage. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Kijk op het typeplaatje of je een UR12e met PolyScope of een UR12e-1300 met PolyScope X hebt. Tel bij lassen toortskabel, gasslang en houders op en trek dat af van de 12,5 kg. Zet de bundel op de bovenarm vast op een punt dat bij gestrekte arm niet strak trekt. Houd de krachtsensor van ±100 N vrij van trek uit de slang, anders meet hij een valse kracht. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
2 uitvoeringen: UR12e (12,5 kg, 1.300 mm), UR12e-1300 (12,5 kg, 1.300 mm). Kies je uitvoering in de configurator, dan staan slangmaat en onderdelen meteen goed.
Konfigurator proponuje: Ø 29 mm dla 2 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.