

Dresspack do Universal Robots UR18g
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
UR18g-950 ma według producenta udźwig 18 kg i zasięg 950 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 UR18g
- Wersje
- 1
- Udźwig
- 18 kg
- Zasięg
- 950 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Universal Robots UR18g
(01) Robot
Osiemnaście kilogramów na 950 mm, z Ethernetem i 48 V w kołnierzu: tym UR18g-950 różni się od UR18. Udźwig i zasięg są takie same, ale kołnierz i sterownik są nowe. Współpracuje z CB7 Core, CB7 Core Compact lub CB7 Core Compact 0,55 m, TP7-pendant i PolyScope X. Z kablem ramię waży 42 kg, na podstawie Ø204 mm. TCP osiąga do 4 m/s. Podstawa i bark obracają się z prędkością ±180°/s, łokieć ±240°/s, a nadgarstki ±300°/s. Robot emituje mniej niż 55 dB(A) hałasu. UR17g-1300 z tej samej serii sięga o 350 mm dalej, ale przenosi 15 kg.
(02) Co to oznacza dla Państwa dresspacka
Ponieważ kołnierz ma Ethernet (M12, 1 Gb) i zasilanie 24/48 V z 3 A ciągle i 5 A szczytowo, wiele kabli nie musi już biec wzdłuż ramienia. Przy 950 mm to korzystne, bo przy zgiętym łokciu człony ramienia leżą blisko siebie. Pozostaje wąż powietrzny do chwytaka. Może być cieńszy i biegnie oddzielnie od kabli elektrycznych. Na kołnierzu są trzy przyłącza obok siebie. Przy obrocie ±360° na osi 6 te kable owijają się wokół nadgarstka, jeśli nie są prowadzone.
(03) W praktyce
Producent przewiduje UR18g-950 do szybkiego pick-and-place, montażu na portalu i większych chwytaków z cięższymi ładunkami. Przy pick-and-place z portalu wszystko odbywa się od góry. Wąż powietrzny wisi wtedy swobodnie pod portalem i musi nadążać za szybkimi ruchami. Należy go zamocować do portalu i ramienia górnego, z krótką pętlą do nadgarstka. Dzięki temu wąż pozostaje poza obszarem roboczym.
Według producenta
Co UR18g wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±360°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP65 (ramię), CB7 Core IP54
- Sterowanie
- CB7 Core (IP54), CB7 Core Compact lub CB7 Core Compact 0,55 m; PolyScope X, TP7-pendant
- Kołnierz narzędziowy
- ISO 9409-1-50-4-M6
Zastosowania według producenta
- pick-and-place
- montaż na systemach portalowych
- kamery i czujniki na kołnierzu
Źródło: dokumentacja producenta (universal-robots.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Universal Robots UR18g
- Złącze narzędziowe M8 8-polig: 2 wejścia cyfrowe (lub 1 wejście bezpieczeństwa), 2 wyjścia cyfrowe, 2 wejścia analogowe lub 1 RS-485; 12/24 V, 2 A (podwójny pin) / 1 A (pojedynczy pin). Na kołnierzu także Ethernet (M12 kodowanie X, 1 Gb) i zasilanie (M8 4-polig, 24/48 V), 5 A szczytowo (2 s), 3 A ciągle
- Zasięg 950 mm, 18 kg
- Ethernet i zasilanie 24/48 V na kołnierzu
- Czujnik siły i momentu w kołnierzu (±150 N, ±10 Nm)
- Masa 42 kg z kablem, podstawa Ø204 mm, budowa przegubów 2-1-3
- Prędkość podstawy i barku ±180°/s, łokcia ±240°/s, nadgarstków ±300°/s
- Prędkość TCP maks. 4 m/s, powtarzalność ±0,05 mm
- Hałas poniżej 55 dB(A); od 35 °C temperatury otoczenia niższa wydajność
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na Universal Robots UR18g pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta Universal Robots UR18g można montować także na suficie, ścianie i pochyłym podłożu. Jeśli robot wisi lub leży inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić bliżej siebie; prosimy podać sposób montażu w zapytaniu.
Konfigurator dresspacków
Skonfiguruj dresspack do UR18g samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Universal Robots UR18g
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na UR18g
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmUR18g-950 należy do klasy Cobot (roboty współpracujące) z udźwigiem 18 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Universal Robots
Inne serie Universal Robots
Lżejszy: UR16e z udźwigiem 16 kg i zalecanym wężem Ø 29 mm.
Cięższy: UR20 z udźwigiem 20 kg i zalecanym wężem Ø 29 mm.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
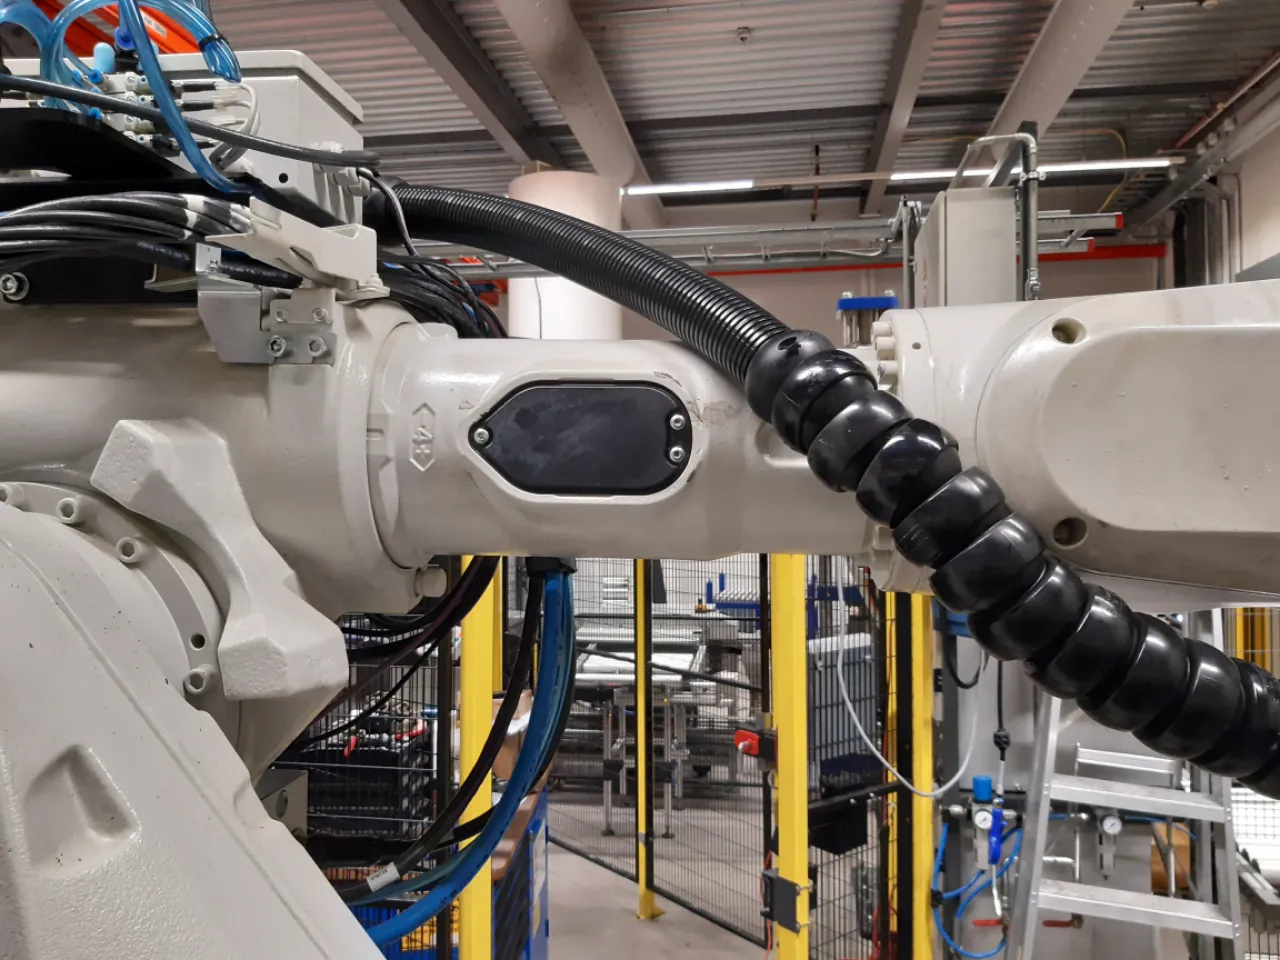
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor pick-and-place, montage op portaalsystemen en camera's en sensoren aan de flens. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Stuur een elektrische grijper via de 24/48 V-aansluiting en houd alleen lucht buitenom. Laat de stroom van je gereedschap niet langer dan 2 seconden boven 3 A komen. Geleid de drie flenskabels met een draaibare houder, zodat ze bij as 6 niet om de pols wikkelen. Gebruik de veiligheidsingang op de M8-connector voor een grijper die een veilig signaal moet geven. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.