

Dresspack do Universal Robots UR18
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
UR18 ma według producenta udźwig 18 kg i zasięg 950 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 UR18
- Wersje
- 1
- Udźwig
- 18 kg
- Zasięg
- 950 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do Universal Robots UR18
(01) Robot
Kto chce przenosić duże masy na krótkim dystansie, wybierze UR18: 18 kg przy zasięgu 950 mm. Bez kabla ramię waży 39,2 kg. To wystarczająco mało dla większości standardowych systemów portalowych. Podstawa ma Ø204 mm. W porównaniu z UR16e przenosi o 2 kg więcej i sięga o 50 mm dalej. Jest też szybszy: 4 m/s w TCP wobec 3 m/s i do ±300°/s na osiach nadgarstka. Podstawa i bark obracają się z prędkością ±180°/s, łokieć ±240°/s. Ramię ma IP65, a skrzynka sterownicza IP44.
(02) Co to oznacza dla Państwa dresspacka
Krótkie ramię z dużą prędkością nadgarstka wymaga ciasno poprowadzonego dresspacka. Trasa od podstawy do kołnierza wynosi 950 mm, więc wąż jest krótki i ma mało miejsca na ruch. Jeśli UR18 wisi na portalu, wiązka biegnie najpierw przez prowadnik kablowy lub prowadzenie węży portalu. Następnie przez podstawę przechodzi na ramię. Sygnały i 12/24 V wychodzą z M8-connector na kołnierzu, z 2 A na podwójnym pinie. Przewody sprężonego powietrza prowadzi się na zewnątrz. Duże chwytaki z dużym zużyciem powietrza są ciężkie; wąż należy wliczyć do 18 kg.
(03) W praktyce
Według Universal Robots UR18 nadaje się do szybkiego pick-and-place, montażu i transportu materiałów, m.in. w logistyce, motoryzacji i branży spożywczej. W branży spożywczej celę często myje się na mokro. Należy wtedy wybrać wąż odporny na wodę i środki czyszczące oraz uchwyty bez szczelin, w których zbiera się brud. Przy szybkim pick-and-place wąż w każdym krótkim cyklu wykonuje ten sam ruch. Należy zadbać, aby nigdzie nie ocierał się o ramię.
Według producenta
Co UR18 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±360°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP65 (ramię), skrzynka sterownicza IP44, panel IP54
- Sterowanie
- Sterownik UR (16 DI / 16 DO / 2 AI / 2 AO), PolyScope
- Kołnierz narzędziowy
- EN ISO 9409-1-50-4-M6
Zastosowania według producenta
- pick-and-place
- montaż
- manipulacja materiałami
Źródło: dokumentacja producenta (universal-robots.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na Universal Robots UR18
- Złącze narzędziowe M8 8-polig na kołnierzu: 2 wejścia cyfrowe, 2 wyjścia cyfrowe, 2 wejścia analogowe lub 1 wejście analogowe plus 1 RS-485; 12/24 V, 2 A (podwójny pin) / 1 A (pojedynczy pin)
- Zasięg 950 mm, 18 kg
- Czujnik siły i momentu w kołnierzu (±150 N, ±10 Nm)
- Kabel robota 6 m
- Masa 39,2 kg bez kabla, podstawa Ø204 mm; pasuje do większości standardowych systemów portalowych
- Prędkość podstawy i barku ±180°/s, łokcia ±240°/s, nadgarstków ±300°/s
- Prędkość TCP maks. 4 m/s, powtarzalność ±0,05 mm
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na Universal Robots UR18 pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta Universal Robots UR18 można montować także na suficie, ścianie i pochyłym podłożu. Jeśli robot wisi lub leży inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić bliżej siebie; prosimy podać sposób montażu w zapytaniu.
Konfigurator dresspacków
Skonfiguruj dresspack do UR18 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Universal Robots UR18
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na UR18
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmUR18 należy do klasy Cobot (roboty współpracujące) z udźwigiem 18 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
Universal Robots
Inne serie Universal Robots
Lżejszy: UR16e z udźwigiem 16 kg i zalecanym wężem Ø 29 mm.
Cięższy: UR20 z udźwigiem 20 kg i zalecanym wężem Ø 29 mm.
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
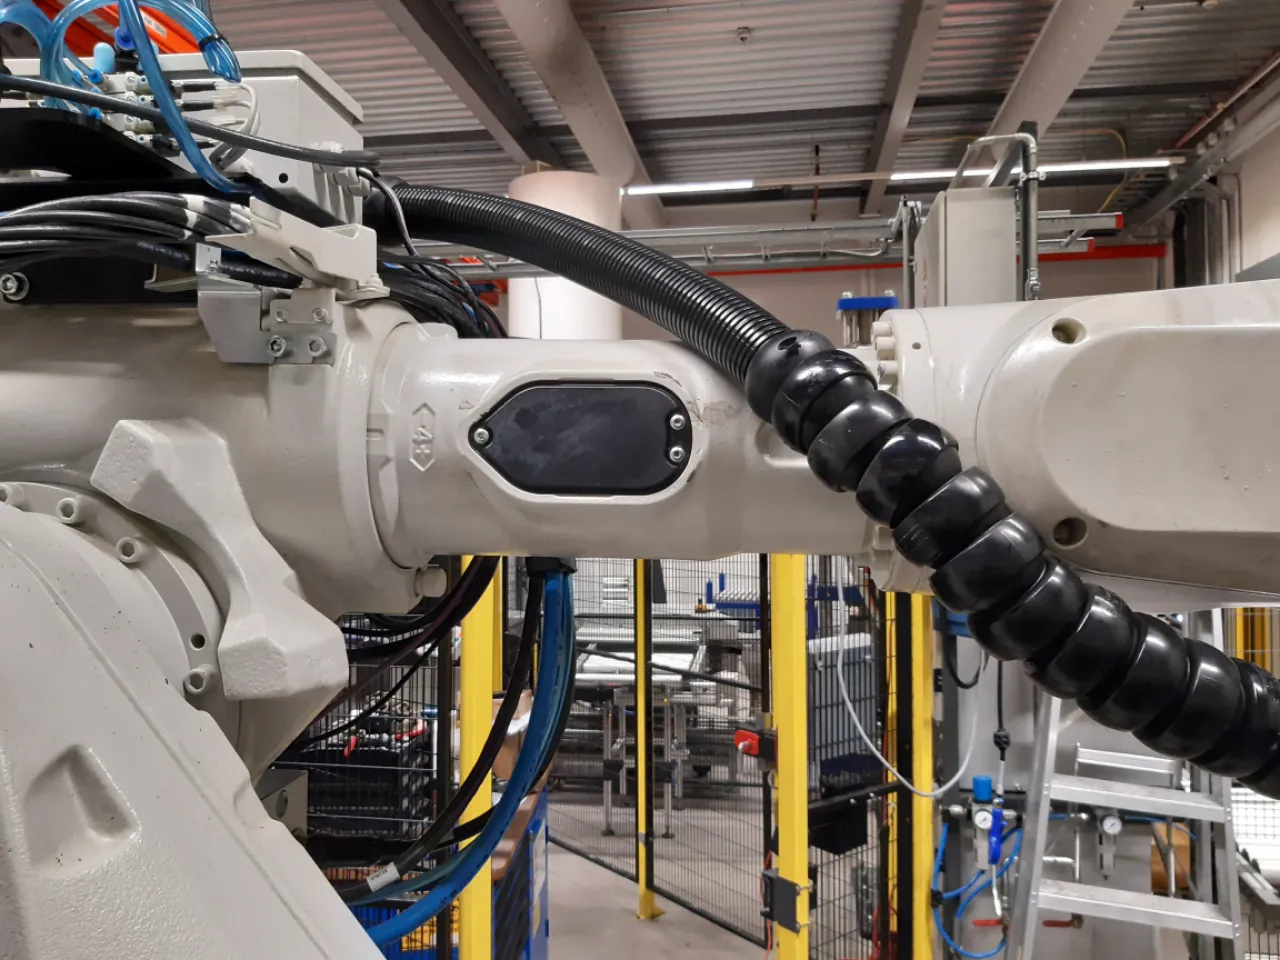
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor pick-and-place, assemblage en materiaalhandling. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Hangt de UR18 aan een portaal, plan de slang dan als één traject van portaal tot flens. Kies bij reiniging met water slang en houders die geen water vasthouden. Zet de slang dicht bij de pols vast; de polsassen draaien hier tot ±300°/s. Weeg een grote vacuümgrijper samen met slang en houders en blijf onder 18 kg. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.