

Dresspack per Yaskawa NEX
Scelga l'esecuzione e configuri il dresspack: guaina di protezione, morsetti, supporti e sistema di richiamo, con distinta base per asse. La nostra divisione robot verifica il pacchetto sul Suo robot.
Yaskawa NEX conta 4 versioni nel configuratore, dal NEX7 con 7 kg al NEX35 con 35 kg di carico utile.
 NEX
- Versioni
- 4
- Payload
- 7–35 kg
- Campo
- 927–2.063 mm
- Misura guaina (consiglio)
- Ø 36 / Ø 52 mm
Informazioni su questo robot
Un dresspack sul Yaskawa NEX
(01) Il robot
Il NEX è una serie di robot Yaskawa a 6 assi per handling e assemblaggio. Ci sono quattro modelli: NEX7 (7 kg, 927 mm), NEX10 (10 kg, 1.101 mm), NEX20 (20 kg, 1.552 mm) e NEX35 (35 kg, 2.063 mm). Tutti gli assi sono IP67. Il robot si monta a pavimento. Il controller è MOTOMAN NEXT con un modulo di calcolo basato su NVIDIA. Grazie a questo il robot reagisce a situazioni nuove tramite telecamere e sensori di forza.
(02) Cosa significa per il Suo dresspack
I cavi media ed Ethernet (Cat6) passano all'interno del braccio fino alla flangia. Sul braccio ci sono connettori per Ethernet e cablaggio utente, più 2 attacchi per l'aria. Una telecamera o una pinza si collegano quindi senza pacchetto media esterno. Se servono più aria o cavi, si posano all'esterno. L'asse 4 ruota di ±190° o ±200°, l'asse 6 di ±360°. Se il robot è inclinato, l'asse 1 è limitato. La guaina consigliata è Ø 36 o Ø 52 mm.
Versioni
Scelga l'esecuzione
Ogni versione apre il configuratore con il Suo robot già selezionato. Carico utile e sbraccio secondo i dati del produttore.
| Modello | Payload | Campo | Classe | Guaina | Configurazione in corso |
|---|---|---|---|---|---|
| NEX7 | 7 kg | 927 mm | Compatto | Ø 36 | Configura |
| NEX10 | 10 kg | 1.101 mm | Compatto | Ø 36 | Configura |
| NEX20 | 20 kg | 1.552 mm | Medio | Ø 52 | Configura |
| NEX35 | 35 kg | 2.063 mm | Medio | Ø 52 | Configura |
Non è nell'elenco?
La Sua versione non è presente? Nel configuratore può inserire il modello manualmente. Trova il tipo sulla targhetta o nel manuale del robot.
In questa serie
Carico utile 7, 10, 20 en 35 kg. Sbraccio 927, 1.101, 1.552 en 2.063 mm.
Secondo il costruttore
Cosa il NEX richiede al dresspack
Dati dalla documentazione del costruttore, e cosa significano per guaina, morsetti e sistema di richiamo su questo robot.
- Assi
- 6
- Campo asse 1
- ±170° (NEX7, NEX20, NEX35); ±180° (NEX10)
- Campo asse 4
- ±190° (NEX7, NEX10); ±200° (NEX20, NEX35)
- Campo asse 6
- ±360°
- Montaggio
- pavimento
- Protezione
- IP67 su tutti gli assi
- Versioni
- NEX7 (7 kg, 927 mm), NEX10 (10 kg, 1101 mm), NEX20 (20 kg, 1552 mm), NEX35 (35 kg, 2063 mm)
- Comando
- MOTOMAN NEXT con ACU basata su NVIDIA; YNX1000 (NEX10)
- Flangia utensile
- centraggio Ø42 h7, foro Ø31,5, Ø5 H7, 7x M5 (NEX7)
Applicazioni secondo il costruttore
- handling
- assemblaggio
- automazione guidata da sensori con telecamere e sensori di forza
Fonte: documentazione del costruttore (yaskawa.co.il, yaskawa.eu.com). Verifichi sempre i dati della Sua versione.
Cavi e tubi sul Yaskawa NEX
- I cavi media ed Ethernet (Cat6) passano all'interno del braccio fino alla flangia; connettori per Ethernet e cablaggio utente interno, 2x aria; connettore media (NEX7, NEX10)
- Nessun pacchetto media esterno necessario per attuatori o telecamere sulla flangia
- La corsa dell'asse S dipende dall'angolo di inclinazione: ±60°, ±45° o ±30° oltre 30°
- Ambiente Docker Linux aperto con ROS 2
- (01)
L'asse 6 ruota molto: spazio per la guaina al polso
L'asse 6 dello Yaskawa NEX ruota di ±360°. Se la guaina è fissata vicino al polso, si torce a ogni rotazione. Un giunto sferico e una lunghezza di guaina sufficiente tra l'asse 4 e l'utensile assorbono questa rotazione; nel configuratore indichi di quanto ruota davvero l'asse 6 nel Suo programma.
- (02)
L'asse 1 compie quasi un giro completo: flangia girevole sulla base
La base (asse 1) dello Yaskawa NEX ruota di ±170° (NEX7, NEX20, NEX35); ±180° (NEX10). Una flangia rotante da 360° sull'asse 1 fa ruotare la guaina con la base, così non si avvolge attorno alla base.
Configuratore dresspack
Configura il dresspack per il NEX in autonomia
- 01
Il Suo robot è già pronto
Scelga la versione; misura della guaina, morsetti e supporti dipendono dal tipo.
- 02
Vede il fascio sul robot
Ogni scelta si vede subito sul robot. La distinta base in basso si aggiorna automaticamente.
- 03
PDF con disegno e distinta base
Scarichi la configurazione con il disegno del robot, le Sue scelte e la distinta base.
- 04
Controllato dalla divisione robot
Verifichiamo la configurazione sul Suo robot e sul Suo utensile e Le inviamo una proposta con prezzo.
Classe Compatto, guaina consigliata Ø 36 mm.
Avvia il configuratoreIl tipo non è nell'elenco? Inserisca il modello.
Misura guaina e componenti
Cosa va sulla NEX
Il configuratore classifica ogni versione in base al carico utile. Per classe: la misura di guaina, le soluzioni e i componenti disponibili in quella misura.
Compatto
Ø 36 mm2 versioni di Yaskawa NEX rientrano nella classe Compatto (fino a 12 kg inclusi) con 7–10 kg di carico utile. Per queste il configuratore propone una guaina di protezione da Ø 36 mm.
NEX7 · NEX10
Soluzioni
- Dresspack completo, assi 1–6
- Braccio superiore, assi 3–6
- Base, assi 1–3
Disponibile in Ø 36 mm
- Guaina di protezione
- PARAB, PA 12, flessibile · PURRB, PUR, estremamente flessibile · PARRB, PA 12, indeformabile · LPRRB, PA 12, conduttivo
- Flangia girevole 360° (asse 1)
- Flangia girevole 360°PADFB-42
- Morsetto
- chiusura in nylon · chiusura a vitePASSB-36K, PASSB-36S
- Ganasce di serraggio
- Set di ganasce, tenuta fissa
- Sistema di richiamo
- guida fissaPOFHB-36/36
- Molla del sistema di richiamo
- Molla del sistema di richiamo
- Giunto sferico (asse 4/5)
- Giunto sferico, ganascia di serraggioPAKGB-36
- Anello di protezione per giunto sferico
- Anello di protezione per giunto sfericoPAPRB-36
- Fissaggio terminale (asse 6)
- Fissaggio terminale utensile
Medio
Ø 52 mm2 versioni di Yaskawa NEX rientrano nella classe Medio (più di 12 e meno di 80 kg) con 20–35 kg di carico utile. Per queste il configuratore propone una guaina di protezione da Ø 52 mm.
NEX20 · NEX35
Soluzioni
- Dresspack completo, assi 1–6
- Braccio superiore, assi 3–6
- Base, assi 1–3
Disponibile in Ø 52 mm
- Guaina di protezione
- PARAB, PA 12, flessibile · PURRB, PUR, estremamente flessibile · PARRB, PA 12, indeformabile · LPRRB, PA 12, conduttivo
- Flangia girevole 360° (asse 1)
- Flangia girevole 360°
- Morsetto
- chiusura in nylon · chiusura in acciaio inox · chiusura a vitePASSB-52K, PASSB-52M
- Ganasce di serraggio
- Set di ganasce, tenuta fissa
- Sistema di richiamo
- guida fissa · sferica ±12°PAFKB-52
- Molla del sistema di richiamo
- Molla del sistema di richiamo
- Giunto sferico (asse 4/5)
- Giunto sferico, ganascia di serraggioPAKGB-52
- Anello di protezione per giunto sferico
- Anello di protezione per giunto sfericoPAPRB-52
- Fissaggio terminale (asse 6)
- Fissaggio terminale utensile
Yaskawa
Altre serie di Yaskawa
Più leggero: il HC con payload di 10–30 kg e guaina consigliata da Ø 29 mm.
Più pesante: il MHP con payload di 45 kg e tubo consigliato di Ø 52 mm.
Nella pratica
Dresspack per robot nella pratica
Progetto in evidenza
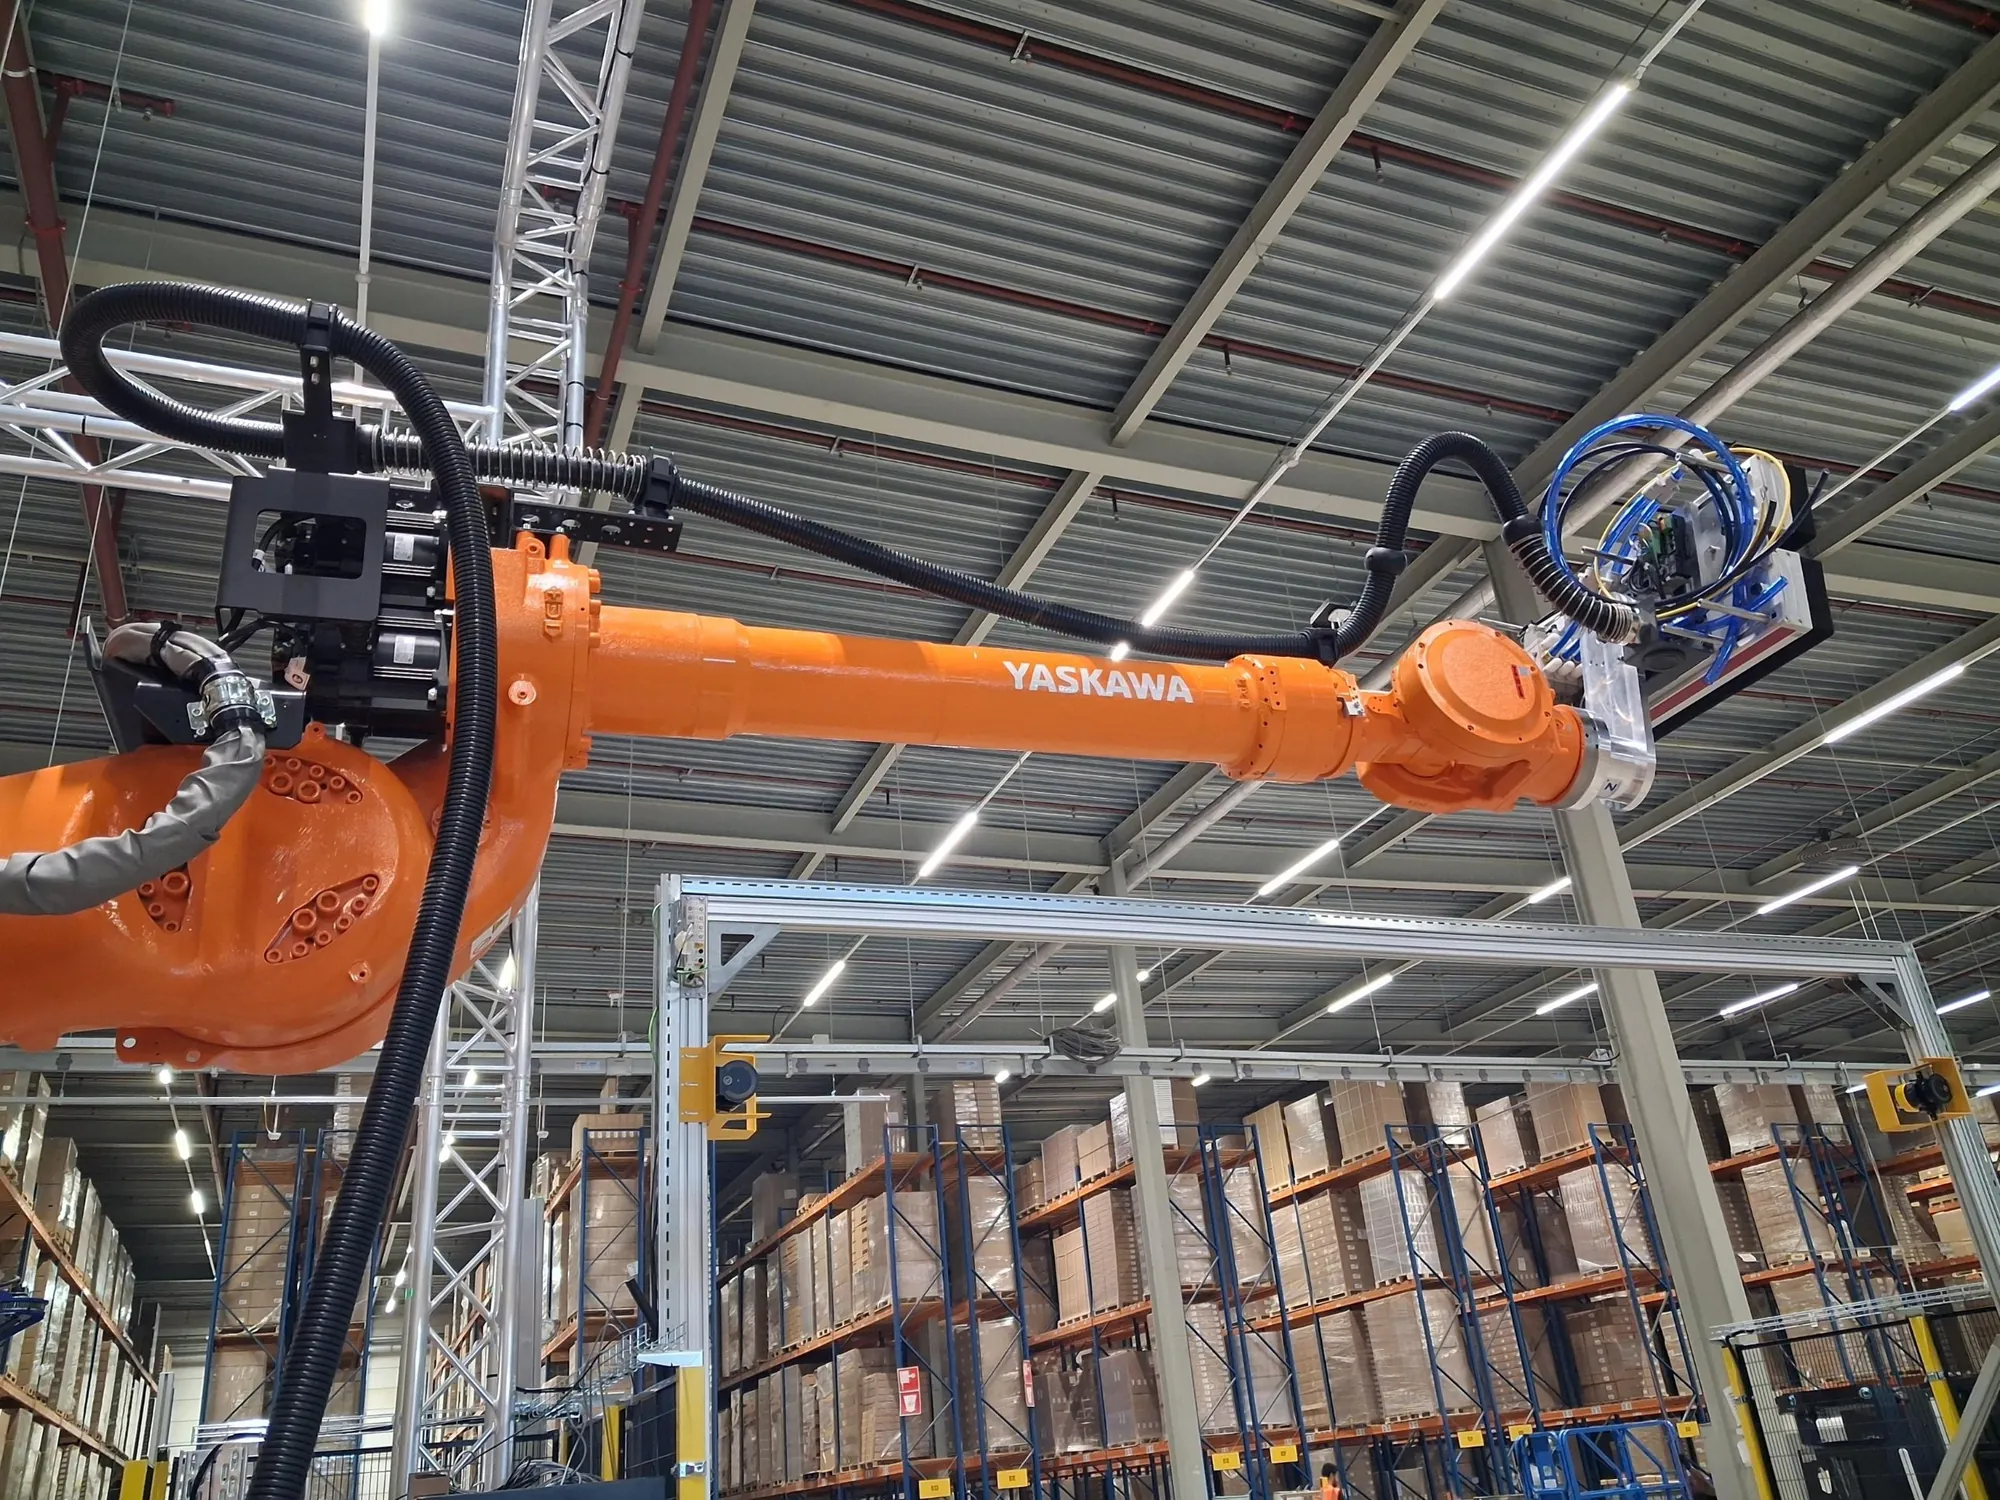
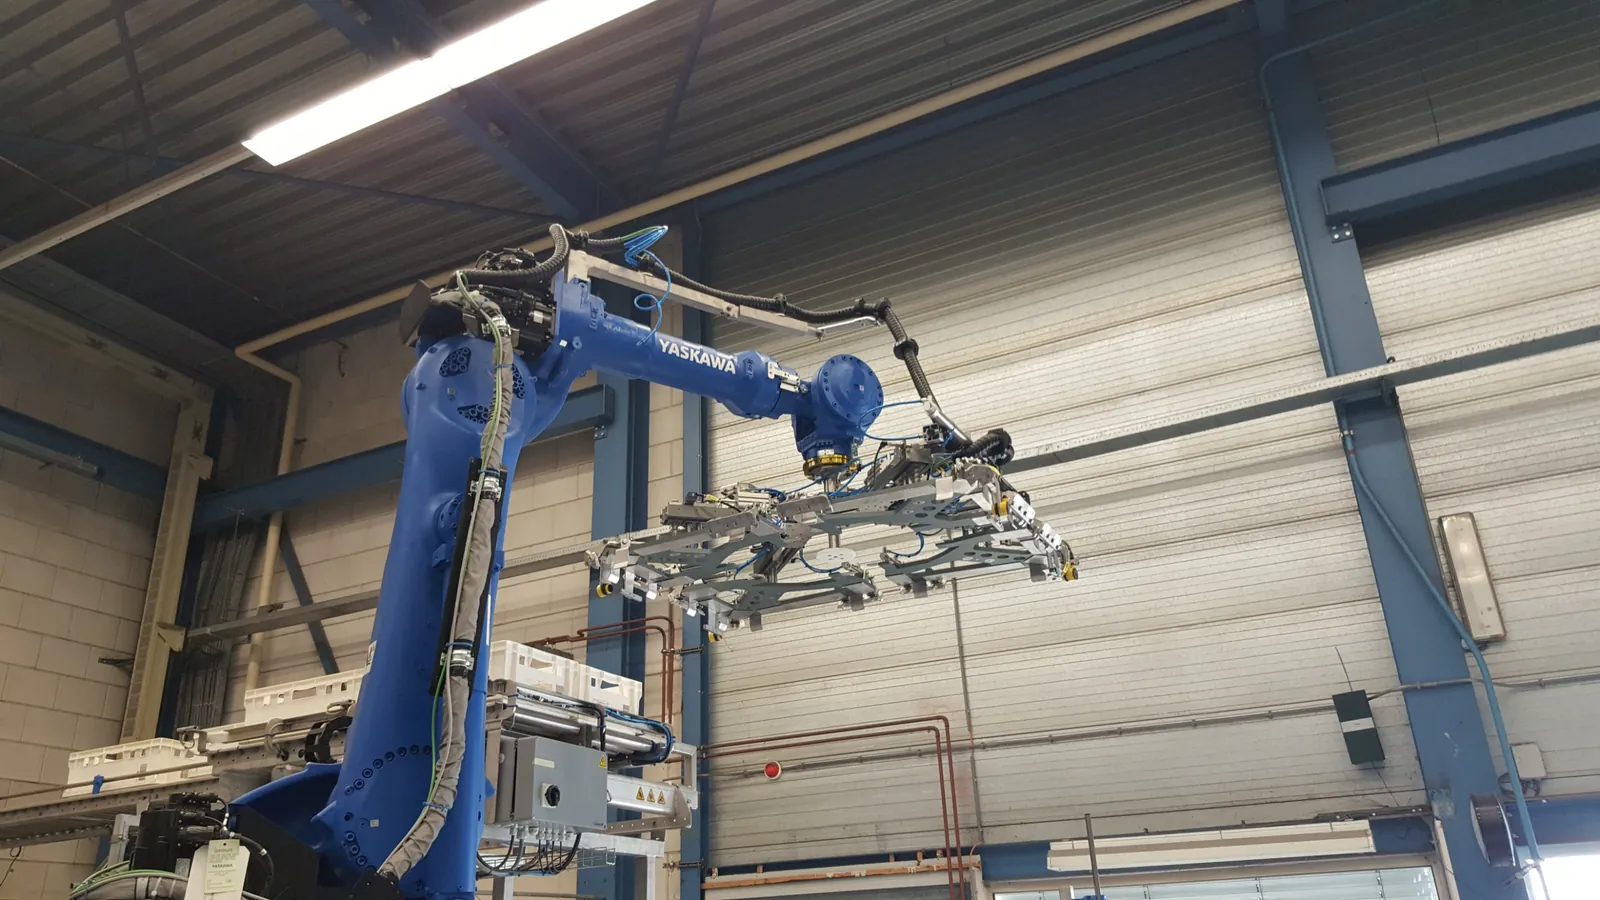
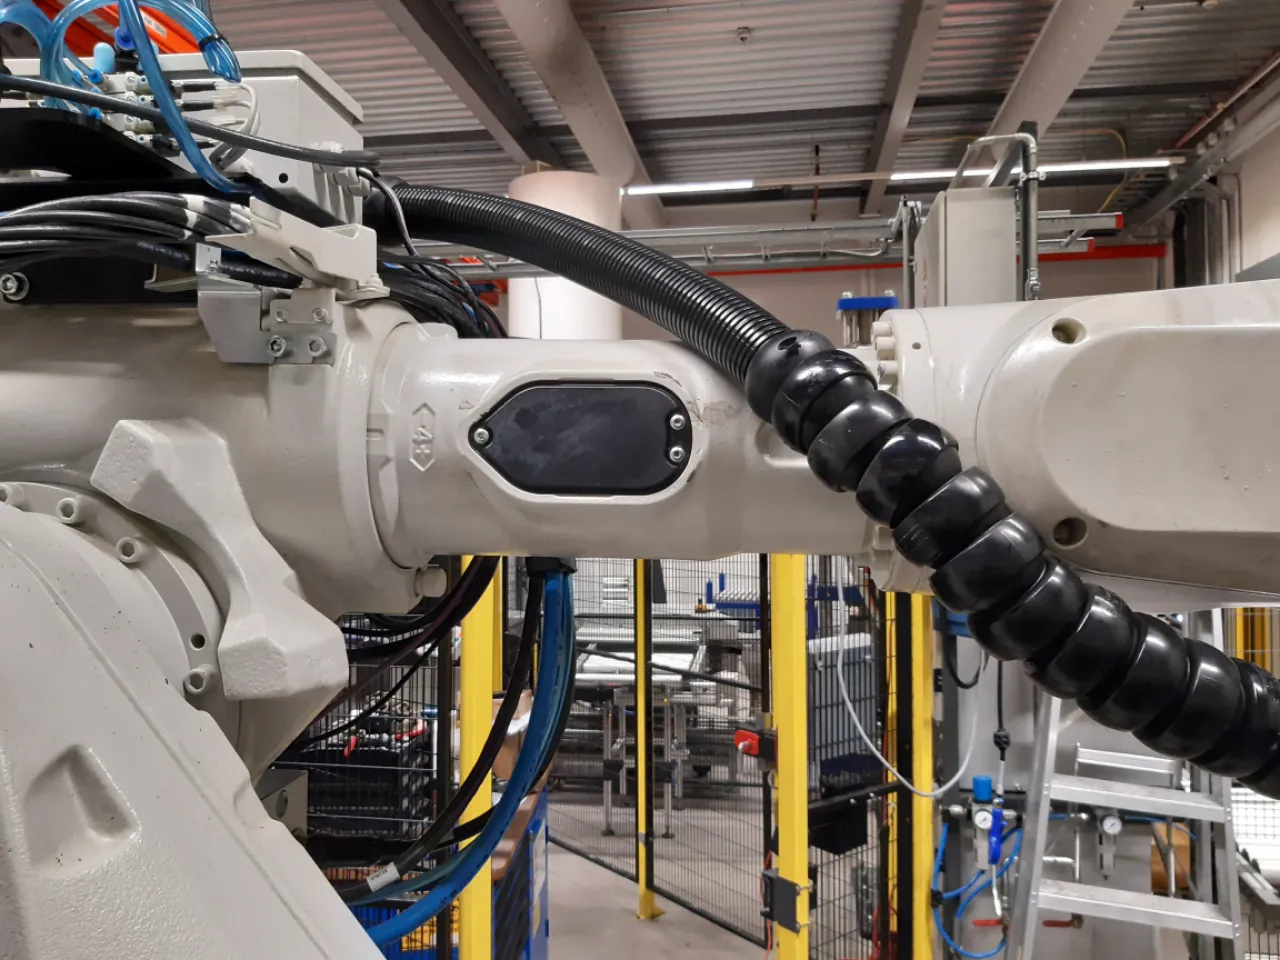
Retrofit del dresspack Reiku su robot Yaskawa presso Mujin Europe
Presso Mujin Europe i nostri tecnici, durante un fermo programmato, hanno sostituito la protezione cavi usurata di un robot pick-and-place Yaskawa con un dresspack Reiku.
- Cliente
- Mujin Europe
- Settore
- Robotica e logistica
- Soluzione
- Robotica
- Montaggio
- Retrofit durante il fermo programmato
Domande frequenti
Domande su un dresspack per questo robot
Volgens de fabrikant onder meer voor handling, assemblage en sensorgestuurde automatisering met camera's en krachtsensoren. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Controleer of je grijper en camera genoeg hebben aan Ethernet, gebruikersbedrading en 2x lucht. Lees af welk NEX-model het is, want bereik en as 4 verschillen per model. Bevestig extra leidingen buitenom zo, dat ze de interne aansluitingen niet belasten. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
4 uitvoeringen: NEX7 (7 kg, 927 mm), NEX10 (10 kg, 1.101 mm), NEX20 (20 kg, 1.552 mm), NEX35 (35 kg, 2.063 mm). Kies je uitvoering in de configurator, dan staan slangmaat en onderdelen meteen goed.
Il configuratore propone: Ø 36 mm per 2 versioni della classe Compatta, Ø 52 mm per 2 versioni della classe Media. La misura dipende dal carico utile; se il Suo fascio di cavi è più spesso o più sottile, può modificarla nel configuratore.
Nel configuratore scelga la Sua esecuzione esatta. La nostra divisione robot verifica poi il pacchetto sul Suo robot, sull'utensile e su cavi e tubi che devono passarvi.
Nel configuratore scelga la marca e inserisca il modello, oppure richieda subito una proposta. La divisione robot configura quindi il pacchetto per Lei.
Divisione robotica
Un dresspack che
adatto al Suo robot.
Invii tipo di robot e applicazione. La nostra divisione robotica compone il fascio e lo verifica sul Suo robot.
- Telefono+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Raggiungibilelun–ven 08:30–17:00





11 specialisti a Ruurlo
Parla direttamente con chi conosce la materia.