

Dresspack do ABB IRB 1010
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
IRB 1010-1.5/0.37 ma według producenta udźwig 1,5 kg i zasięg 370 mm: klasa Kompaktowy, zalecana średnica węża Ø 36 mm.
 IRB 1010
- Wersje
- 1
- Udźwig
- 1,5 kg
- Zasięg
- 370 mm
- Rozmiar węża (zalecenie)
- Ø 36 mm
O tym robocie
Dresspack do ABB IRB 1010
(01) Robot
Z udźwigiem 1,5 kg i zasięgiem 370 mm IRB 1010 należy do małych ramion ABB. Podstawa ma 135 x 250 mm, a masa wynosi 13,5 kg. W zestawieniu z IRB 1090 różnica jest wyraźna: ten przenosi o 2 kg więcej, sięga o 210 mm dalej i waży 21 kg. ABB określa IRB 1010 jako ok. 30% mniejszy od IRB 120. Sześć hamulców utrzymuje ramię w bezruchu, dzięki czemu pracuje dalej bez ponownego bazowania. Osie 1 i 2 osiągają 320°/s, osie 4 i 6 po 500°/s.
(02) Co to oznacza dla Państwa dresspacka
Odcinek dla węża jest krótki, bo zasięg wynosi tylko 370 mm. Wewnątrz biegną już do nadgarstka 12 sygnały i 2 przewody pneumatyczne do 6 bar. Na ramieniu górnym znajduje się wąż pneumatyczny Ø4 mm x 2 do dodatkowej siły ssania podciśnienia. Wszystko, czego potrzeba ponadto, prowadzi się na zewnątrz. Granicę wyznacza tu obciążenie ramienia: 0,2 kg. Wąż Ø 36 mm z zaciskami może już wyczerpać ten zapas. Oś 6 obraca się o ±360°, a oś 4 o ±170°, więc pętla nad nadgarstkiem musi nadążać za tym obrotem bez naprężania. Przy robocie zawieszonym pod sufitem wąż zwisa pod ramieniem i wymaga więcej punktów podparcia.
(03) W praktyce
ABB stosuje IRB 1010 do zdejmowania folii, gięcia, handlingu i montażu, również na biurku lub w sali lekcyjnej. Przy zdejmowaniu folii nadgarstek wykonuje krótkie, szybkie obroty. Wąż leżący luźno na nadgarstku szybko się wtedy przeciera. Pętla powinna być krótka i elastyczna, a ostatni zacisk blisko kołnierza. IP40 wymaga suchego stanowiska o niskim zapyleniu.
Według producenta
Co IRB 1010 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±170°
- Zakres osi 4
- ±170°
- Zakres osi 6
- ±360°
- Montaż
- podłoga i sufit
- Ochrona
- IP40
- Sterowanie
- OmniCore E10
Zastosowania według producenta
- manipulacja
- pick-and-place
- zdejmowanie folii
- gięcie
- montaż
Źródło: dokumentacja producenta. Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na ABB IRB 1010
- 12 sygnałów na nadgarstku i 2 przewody sprężonego powietrza (maks. 6 bar) na nadgarstku
- Udźwig 1,5 kg, zasięg 0,37 m, obciążenie ramienia 0,2 kg
- Podstawa 135 x 250 mm, masa 13,5 kg
- Powtarzalność 0,01 mm
- Przestrzeń robocza może być ograniczona przy dużym obciążeniu lub w niekorzystnym położeniu
- Prędkość osi: oś 1 i 2 320°/s, oś 3 375°/s, oś 4 i 6 500°/s, oś 5 470°/s
- Wąż pneumatyczny na ramieniu górnym Ø4 mm x 2 dla większej siły ssania podciśnienia
- Sześć hamulców utrzymuje ramię w miejscu podczas postoju; dalsza praca bez ponownego bazowania
- Ok. 30% mniejszy od IRB 120
- Stabilizacja pozycji w zakresie 0,1 mm w 0,04 s
- Także do użytku w klasie i na biurku
- (01)
Oś 6 ma duży zakres obrotu: miejsce na wąż przy nadgarstku
Oś 6 ABB IRB 1010 obraca się o ±360°. Jeśli wąż jest zamocowany tuż przy nadgarstku, skręca się przy każdym obrocie. Przegub kulowy i wystarczająca długość węża między osią 4 a narzędziem przejmują ten obrót; proszę podać w konfiguratorze, jak daleko oś 6 faktycznie obraca się w Państwa programie.
- (02)
Oś 1 obraca się prawie o pełny obrót: kołnierz obrotowy na podstawie
Podstawa (oś 1) ABB IRB 1010 obraca się w zakresie ±170°. Kołnierz obrotowy 360° na osi 1 pozwala wężowi obracać się razem z nią, dzięki czemu nie owija się on wokół podstawy.
- (03)
Nie tylko na podłodze
Według producenta ABB IRB 1010 może być montowany także na suficie. Jeśli robot jest zawieszony lub ustawiony inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. System zwrotny ze sprężyną utrzymuje wtedy wąż napięty w każdym położeniu; prosimy podać sposób montażu w zapytaniu.
Konfigurator dresspacków
Skonfiguruj dresspack do IRB 1010 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
ABB IRB 1010
Klasa Kompaktowy, zalecana średnica węża Ø 36 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na IRB 1010
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Kompaktowy
Ø 36 mmIRB 1010-1.5/0.37 należy do klasy Kompaktowy (do 12 kg włącznie) z udźwigiem 1,5 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 36 mm.
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 36 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°PADFB-42
- Zacisk
- zamknięcie nylonowe · zamknięcie skręcanePASSB-36K, PASSB-36S
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzeniePOFHB-36/36
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPAKGB-36
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowegoPAPRB-36
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
ABB
Inne serie ABB
Lżejszy: Single-arm YuMi IRB 14050 z udźwigiem 0,5 kg i zalecanym wężem Ø 29 mm.
Cięższy: IRB 120 z udźwigiem 3 kg i zalecanym wężem Ø 36 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
W praktyce
Dresspacki do robotów w praktyce
Wyróżniony projekt
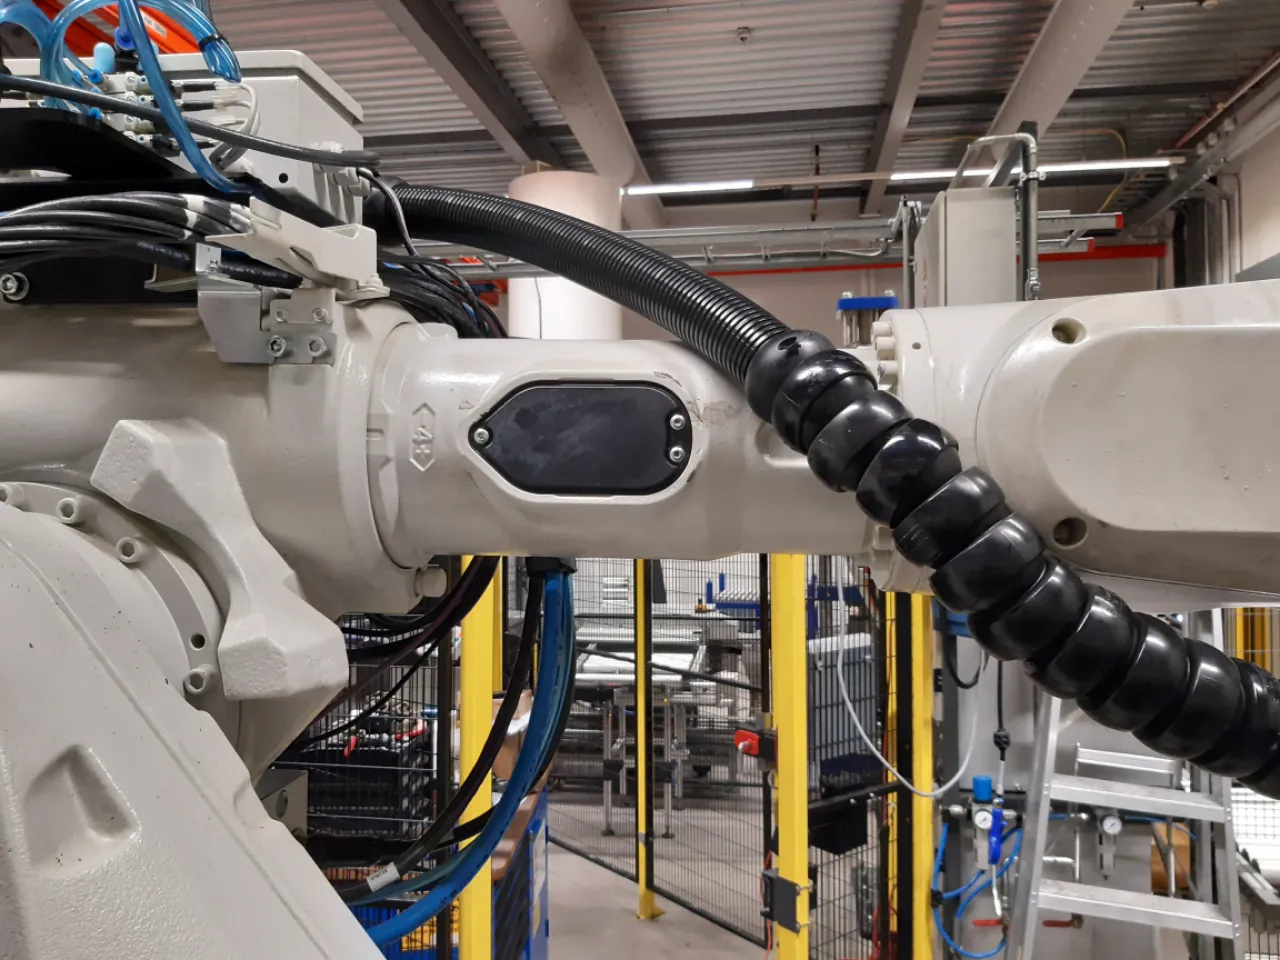
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
De fabrikant noemt deze montage: vloer en plafond. Het dresspack past daarop met een terugtreksysteem met veer; vermeld de montage bij je aanvraag, dan stemmen we de lengtes erop af.
Volgens de fabrikant onder meer voor handling, pick-and-place, folie afpellen, buigen en assemblage. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Weeg slang, klemmen en extra kabel samen; op de arm mag niet meer dan 0,2 kg. Benut eerst de 12 interne signalen en 2 luchtleidingen voordat je iets buitenom legt. Laat de lus over de pols ruim genoeg voor ±360° op as 6 bij 500°/s. Geef de slang bij plafondmontage extra steunpunten, omdat hij dan onder de arm hangt. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 36 mm dla 1 wersji w klasie „Kompaktowy”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.