

Dresspack do ABB PoWa 16
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
PoWa 16 ma według producenta udźwig 16 kg i zasięg 1 960 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 PoWa 16
- Wersje
- 1
- Udźwig
- 16 kg
- Zasięg
- 1.960 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do ABB PoWa 16
(01) Robot
Z 1,96 m do nadgarstka i 2,1 m do kołnierza PoWa 16 sięga dalej niż pozostałe modele PoWa. Udźwig wynosi 16 kg, z nadgarstkiem w dół 17 kg. PoWa 20 ma tę samą podstawę 225 x 225 mm i tę samą masę 63 kg, ale o 290 mm mniejszy zasięg i o 4 kg większy udźwig. PoWa 10 sięga 1,52 m. Oś 4 obraca się w PoWa 16 z prędkością 283°/s, w PoWa 20 i 30 300°/s. TCP osiąga 5,2 m/s przy pełnym obciążeniu i 7,0 m/s przy 1 kg.
(02) Co to oznacza dla Państwa dresspacka
Prawie 2 m zasięgu oznacza długi wąż od podstawy do kołnierza. Wąż Ø 29 mm waży na tej trasie więcej niż na krótszym ramieniu. Oś 3 lub przedramię może przenosić dodatkowo do 10 kg. Na kołnierzu (ISO 9409-1-50-6-M6) znajdują się C1 z 8 DI, 6 DO i 4 AI oraz C2 z Ethernetem 100 Mbit/s. Zasilanie to 24 V, łącznie 4 A z E10 lub 5,5 A z C30. Chwytak i kamera mogą więc działać bez zewnętrznych przewodów. Oś 5 jest standardowo ustawiona na ±180° i regulowana do ±270°. Jeśli ustawią Państwo większy zakres, proszę ponownie przetestować wąż na nadgarstku.
(03) W praktyce
Oprócz wkręcania z momentem ponad 100 Nm ABB wymienia także załadunek i rozładunek maszyn. Dzięki długiemu ramieniu nadgarstek sięga głęboko do maszyny. Im bardziej ramię się wyciąga, tym bardziej wąż jest naciągany przez łokieć. Dlatego długość węża należy mierzyć przy całkowicie wyprostowanym ramieniu. Cobot ma IP67; sterowniki E10 i C30 mają IP20 i dlatego powinny znajdować się poza strefą mokrą.
Według producenta
Co PoWa 16 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±400°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP67 (sterownik E10 i C30 IP20)
- Wersje
- cleanroom klasy ISO 4
- Sterowanie
- OmniCore E10, OmniCore C30, OmniCore 90XT
- Kołnierz narzędziowy
- ISO 9409-1-50-6-M6
Zastosowania według producenta
- załadunek maszyn
- załadunek/rozładunek
- spawanie
- paletyzacja
- montaż
- wkręcanie
Źródło: dokumentacja producenta (abb.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na ABB PoWa 16
- Interfejs narzędziowy CPCS na kołnierzu: C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 100 Mbit/s Ethernet (Modbus TCP); zasilanie 24 V, 1,5 A na pin, łącznie 4 A (OmniCore E10) lub 5,5 A (OmniCore C30)
- CRB 1920-16/1.96: zasięg 1,96 m (nadgarstek), nominalnie 16 kg
- Prędkość TCP do 7,0 m/s przy 1 kg
- Obciążenie ramienia do 10 kg na osi 3 lub przedramieniu
- Moment ponad 100 Nm, nadaje się do wkręcania
- Chwytak i kamera jednocześnie przez CPCS, bez kabli zewnętrznych
- Zasięg 2,1 m do kołnierza; z nadgarstkiem w dół 17 kg
- Masa 63 kg, podstawa 225 x 225 mm
- Prędkość osi: oś 1 i 2 149°/s, oś 3 230°/s, oś 4 283°/s, oś 5 i 6 300°/s
- Prędkość TCP 5,2 m/s przy obciążeniu znamionowym
- Powtarzalność pozycji 0,03 mm, toru 0,1 mm
- Kabel robota 2 lub 5 m
- Hałas poniżej 65 dB(A)
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na ABB PoWa 16 pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta ABB PoWa 16 może być montowany także na suficie, na ścianie i na pochyłym podłożu. Jeśli robot jest zawieszony lub ustawiony inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić gęściej; prosimy podać sposób montażu w zapytaniu.
- (03)
Spawanie: ciepło i rozpryski
Robot ABB PoWa 16 jest stosowany także do spawania. Przy narzędziu pojawiają się wtedy odpryski i ciepło. Proszę wybrać wąż odporny na te czynniki lub osłonę termiczną na ostatnim odcinku pakietu.
- (04)
Cleanroom
Robot ABB PoWa 16 jest dostępny także w wykonaniu cleanroom. Dresspack w cleanroomie nie może uwalniać cząstek: proszę podać klasę czystości w zapytaniu, a dobierzemy do niej wąż i zaciski.
Konfigurator dresspacków
Skonfiguruj dresspack do PoWa 16 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
ABB PoWa 16
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na PoWa 16
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmPoWa 16 należy do klasy Cobot (roboty współpracujące) z udźwigiem 16 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
ABB
Inne serie ABB
Lżejszy: IRB 2400 z udźwigiem 10–16 kg i zalecanym wężem Ø 36 / Ø 52 mm.
Cięższy: IRB 2600 z udźwigiem 12–20 kg i zalecanym wężem Ø 36 / Ø 52 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
W praktyce
Dresspacki do robotów w praktyce
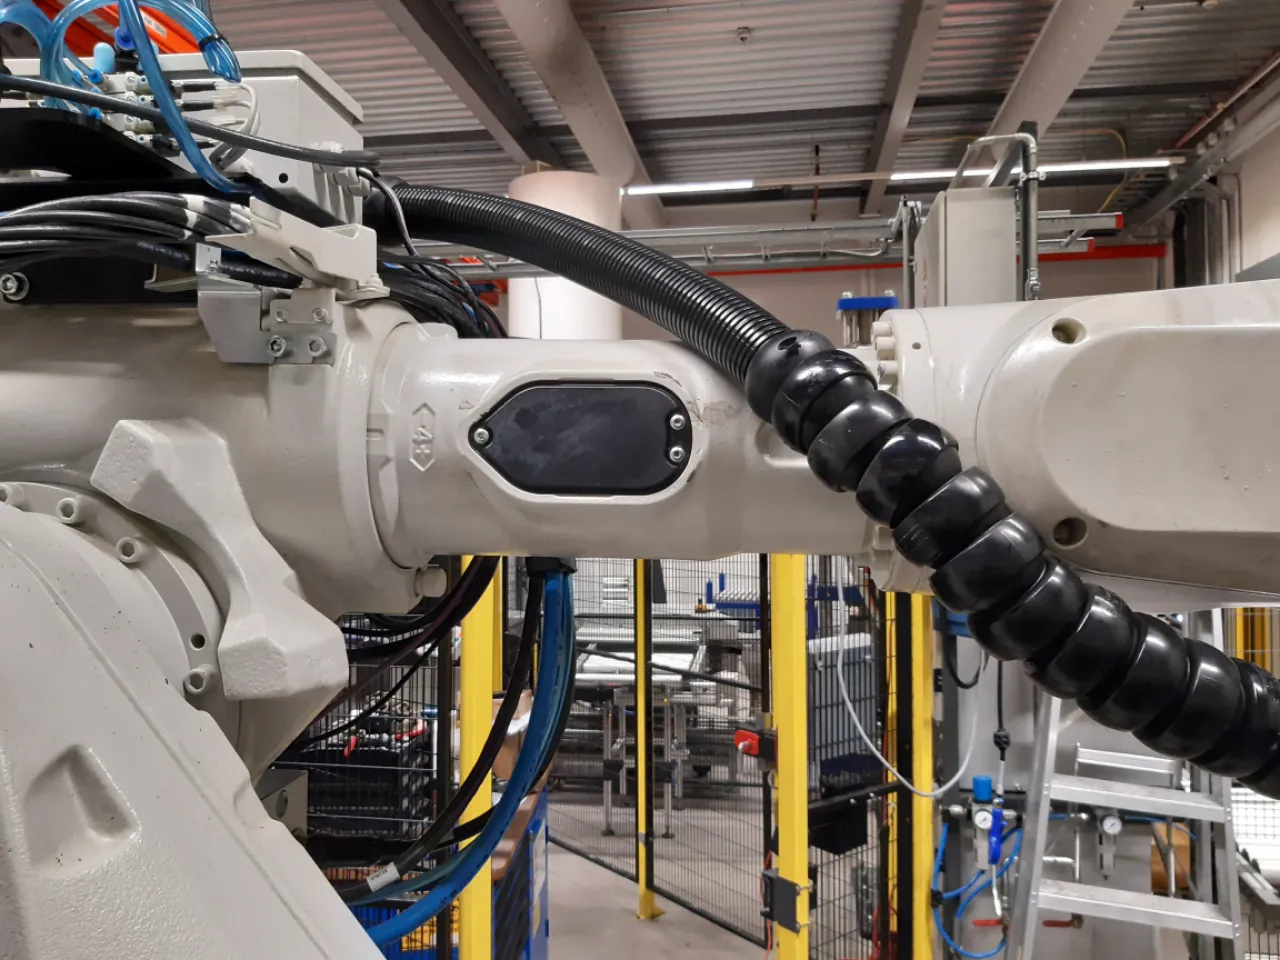
Wyróżniony projekt
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor machinebelading, laden/lossen, lassen, palletiseren, assemblage en schroeven. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Meet de slanglengte met de arm volledig gestrekt op 2,1 m flensbereik. Hang het pakket aan as 3 of de onderarm en blijf onder 10 kg. Vraagt de grijper meer stroom, dan levert de OmniCore C30 5,5 A op de flens tegen 4 A bij E10. Laat extra ruimte in de polslus als je as 5 instelt op ±270°. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.