

Dresspack do ABB PoWa 10
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
PoWa 10 (CRB 1910-10/1.52) ma według producenta udźwig 10 kg i zasięg 1 520 mm: klasa Cobot, zalecana średnica węża Ø 29 mm.
 PoWa 10
- Wersje
- 1
- Udźwig
- 10 kg
- Zasięg
- 1.520 mm
- Rozmiar węża (zalecenie)
- Ø 29 mm
O tym robocie
Dresspack do ABB PoWa 10
(01) Robot
PoWa 10 to CRB 1910-10/1.52: cobot podnoszący do 11 kg o zasięgu 1,52 m do nadgarstka i 1,67 m do kołnierza. Waży 42 kg przy podstawie 184 x 184 mm. PoWa 13 na tej samej podstawie sięga o 180 mm mniej, ale przenosi 14 kg. PoWa 16 z CRB 1920-reeks sięga 1,96 m, waży 63 kg i stoi na 225 x 225 mm. TCP PoWa 10 osiąga 5,8 m/s przy pełnym obciążeniu i 7,8 m/s przy 1 kg. Cykl 400-900-400 trwa 2,29 s przy pełnym obciążeniu.
(02) Co to oznacza dla Państwa dresspacka
Przy dresspacku liczy się przede wszystkim to, co już dostarcza kołnierz. Przez interfejs CPCS na ISO 9409-1-50-4-M6-flens dostępne są 8 DI, 6 DO, 4 AI, Ethernet 100 Mbit/s i zasilanie 24 V, łącznie 4 A z OmniCore E10. Chwytak i kamera mogą więc pracować jednocześnie bez osobnych kabli. Na zewnątrz potrzebne są wtedy głównie przewody powietrza lub procesowe. Ramię dolne i łokieć przenoszą łącznie do 7 kg; należy porównać z tym masę pakietu. Oś 1 i oś 4 obracają się o ±360°, oś 6 o ±400°, a oś 5 o ±180°, z możliwością ustawienia do ±270°. Na długości 1,52 m wąż musi podążać za wszystkimi tymi obrotami. Kabel podłogowy do sterownika ma 2, 5 lub 15 m.
(03) W praktyce
ABB wymienia obsługę maszyn, załadunek i rozładunek, spawanie oraz wkręcanie z momentem do 88 Nm. Przy spawaniu tym cobotem pakiet węży uchwytu biegnie na zewnątrz. Pakiet ten jest sztywny i sporo waży. Należy go ułożyć na przedramieniu i nie przekraczać obciążenia ramienia 7 kg. Do czystych prac dostępne jest wykonanie cleanroom: klasa ISO 4 przy połowie prędkości, klasa 5 przy pełnej prędkości. W takim przypadku proszę wybrać materiał węża, który nie pyli.
Według producenta
Co PoWa 10 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±360°
- Zakres osi 4
- ±360°
- Zakres osi 6
- ±400°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP65 (nadgarstek IP67)
- Wersje
- cleanroom klasy ISO 4 (50% prędkości) i klasy ISO 5 (100% prędkości)
- Sterowanie
- OmniCore E10; OmniCore C30 i 90XT wkrótce
- Kołnierz narzędziowy
- ISO 9409-1-50-4-M6
Zastosowania według producenta
- załadunek maszyn
- załadunek/rozładunek
- spawanie
- paletyzacja
- montaż
- wkręcanie
Źródło: dokumentacja producenta (abb.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na ABB PoWa 10
- Interfejs narzędziowy CPCS na kołnierzu: C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 100 Mbit/s Ethernet (Modbus TCP); zasilanie 24 V, 1,5 A na pin, 4 piny, łącznie 4 A (OmniCore E10)
- CRB 1910-10/1.52: zasięg 1,52 m (nadgarstek), udźwig do 11 kg
- Prędkość TCP do 5,8 m/s przy obciążeniu nominalnym, 7,8 m/s przy 1 kg
- Obciążenie przedramienia i łokcia łącznie do 7 kg
- Programowalne przyciski na ramieniu
- Chwytak i kamerę można podłączyć jednocześnie przez CPCS
- Zasięg 1,67 m do kołnierza
- Masa 42 kg, podstawa 184 x 184 mm
- Prędkość osi: oś 1 do 3 230°/s, oś 4 do 6 300°/s
- Cykl 400-900-400: 2,29 s przy obciążeniu nominalnym, 1,42 s przy 1 kg
- Powtarzalność pozycji 0,03 mm, toru 0,1 mm
- Kabel podłogowy 2, 5 lub 15 m
- Moment do 88 Nm przy wkręcaniu
- Hałas poniżej 60 dB(A)
- (01)
Cobot: lekki pakiet wzdłuż ramienia
Na ABB PoWa 10 pakiet biegnie z lekkimi zaciskami wzdłuż segmentów ramienia do narzędzia, bez systemu zwrotnego. Dzięki temu ramię pozostaje swobodne do współpracy, a wąż z dala od ludzi i przedmiotu obrabianego.
- (02)
Nie tylko na podłodze
Według producenta ABB PoWa 10 może być montowany także na suficie, na ścianie i na pochyłym podłożu. Jeśli robot jest zawieszony lub ustawiony inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. Zaciski należy wtedy rozmieścić gęściej; prosimy podać sposób montażu w zapytaniu.
- (03)
Spawanie: ciepło i rozpryski
Robot ABB PoWa 10 jest stosowany także do spawania. Przy narzędziu pojawiają się wtedy odpryski i ciepło. Proszę wybrać wąż odporny na te czynniki lub osłonę termiczną na ostatnim odcinku pakietu.
- (04)
Cleanroom
Robot ABB PoWa 10 jest dostępny także w wykonaniu cleanroom. Dresspack w cleanroomie nie może uwalniać cząstek: proszę podać klasę czystości w zapytaniu, a dobierzemy do niej wąż i zaciski.
Konfigurator dresspacków
Skonfiguruj dresspack do PoWa 10 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
ABB PoWa 10
Klasa Cobot, zalecana średnica węża Ø 29 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na PoWa 10
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Cobot
Ø 29 mmPoWa 10 (CRB 1910-10/1.52) należy do klasy Cobot (roboty współpracujące) z udźwigiem 10 kg. Konfigurator proponuje dla niego wąż osłonowy Ø 29 mm.
Rozwiązania
- Pakiet do cobota
Dostępne w Ø 29 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny
- Zacisk
- zamknięcie nylonowePASSB-29K
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
ABB
Inne serie ABB
Lżejszy: IRB 1600 z udźwigiem 6–10 kg i zalecanym wężem Ø 36 mm.
Cięższy: SWIFTI CRB 1300 z udźwigiem 7–11 kg i zalecanym wężem Ø 29 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
W praktyce
Dresspacki do robotów w praktyce
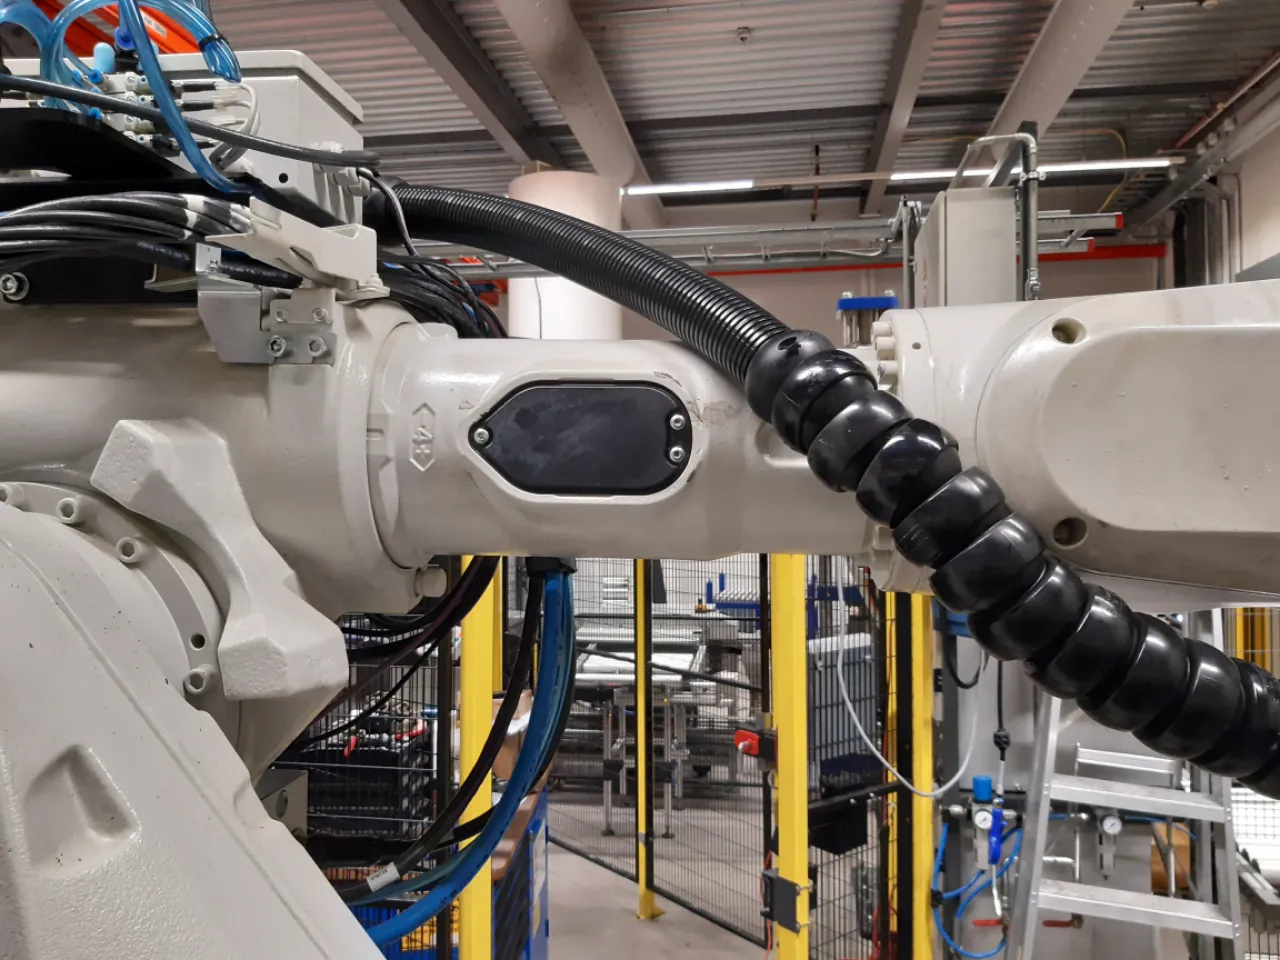
Wyróżniony projekt
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Producent określa ten montaż jako: podłoga, sufit, ściana i skos. Uchwyty wiązki rozmieszcza się wtedy bliżej siebie; prosimy podać sposób montażu w zapytaniu, a dopasujemy do niego długości.
Volgens de fabrikant onder meer voor machinebelading, laden/lossen, lassen, palletiseren, assemblage en schroeven. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Sluit grijper en camera aan op de CPCS-flens en leg alleen lucht buitenom. Blijf met een grijper op 24 V onder de 4 A totaalstroom die de flens met E10 levert. Laat de slang de ±400° van as 6 volgen zonder zich om de pols te wikkelen. Kies een vloerkabel van 2, 5 of 15 m die past bij de afstand tot de besturing. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Konfigurator proponuje: Ø 29 mm dla 1 wersji w klasie „Cobot”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.