

Dresspack do ABB IRB 7710
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
ABB IRB 7710 ma w konfiguratorze 8 wersji, od IRB 7710-280/3.5 LID o udźwigu 280 kg do IRB 7710-500/2.85 o udźwigu 500 kg.
 IRB 7710
- Wersje
- 8
- Udźwig
- 280–500 kg
- Zasięg
- 2.850–3.500 mm
- Rozmiar węża (zalecenie)
- Ø 70 mm
O tym robocie
Dresspack do ABB IRB 7710
(01) Robot
Przy udźwigu od 280 do 500 kg i zasięgu od 2,85 do 3,5 m IRB 7710 zaczyna się tam, gdzie kończy się IRB 6740 (do 310 kg). IRB 7720 idzie dalej, do 620 kg. Oba mają podstawę 1020 x 795 mm. Masa robotów w tej serii wynosi od 2130 do 2690 kg. 7710 jest szybszy na osi 1: 90°/s wobec 75°/s w 7720, a na osi 3 60°/s wobec 55°/s. Moment nadgarstka wynosi 3027 Nm lub 2994 Nm w LID. 500/2.85 osiąga powtarzalność pozycji 0,06 mm.
(02) Co to oznacza dla Państwa dresspacka
Na ramieniu górnym dopuszczalne jest dodatkowo 50 kg, a na ramie osi 1 jeszcze 550 kg, ale tylko w zwykłych modelach. Można tam więc umieścić ciężki pakiet i zawieszenie na osi 1. W modelach LID pakiet kablowy LeanID biegnie w ramieniu. Daje to mniej wymachiwania kabli i zużycia, ale osie 5 i 6 pozostają na ±120° i ±220°. W 310/3.5 i 280/3.5 LID odcinek ma długość 3,5 m. Oś 3 porusza się od -27° do +130°, w innym zakresie niż w IRB 67x0-reeks. Oś 1 może opcjonalnie obracać się o ±220°.
(03) W praktyce
ABB wymienia obsługę pras, paletyzację, zgrzewanie tarciowe i manipulację odlewami. Jeśli przy obsłudze pras stosują Państwo chwytak podciśnieniowy, do kołnierza biegnie kilka przewodów powietrznych. Należy je połączyć w jeden pakiet i wyposażyć w sprężynę zwrotną na ramieniu górnym. Przy zgrzewaniu tarciowym robot mocno dociska detal. Proszę zadbać, aby wąż nie został wtedy zakleszczony między ramieniem a detalem.
Wersje
Wybierz wykonanie
Każda wersja otwiera konfigurator z już wybranym Państwa robotem. Udźwig i zasięg według danych producenta.
| Model | Udźwig | Zasięg | Klasa | Wąż | Konfiguruj |
|---|---|---|---|---|---|
| IRB 7710-280/3.5 LIDSpawanie | 280 kg | 3.500 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-310/3.5 | 310 kg | 3.500 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-325/3.3 LIDSpawanie | 325 kg | 3.300 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-360/3.3 | 360 kg | 3.300 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-390/3.1 LIDSpawanie | 390 kg | 3.100 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-400/2.85 LIDSpawanie | 400 kg | 2.850 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-430/3.1 | 430 kg | 3.100 mm | Ciężki | Ø 70 | Konfiguruj |
| IRB 7710-500/2.85 | 500 kg | 2.850 mm | Ciężki | Ø 70 | Konfiguruj |
Brak na liście?
Brak danej wersji na liście? W konfiguratorze można samodzielnie wpisać model. Typ podany jest na tabliczce znamionowej lub w instrukcji robota.
W tej serii
Udźwig 280, 310, 325, 360, 390, 400, 430 en 500 kg. Zasięg 2.850, 3.100, 3.300 en 3.500 mm.
Najdłuższe ramię
De IRB 7710-280/3.5 LID sięga 3 500 mm. Przy długim ramieniu wąż między osią 3 a narzędziem się wydłuża; system zwrotny na ramieniu górnym utrzymuje go napiętego.
Według producenta
Co IRB 7710 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±170° (±220° opcja)
- Zakres osi 4
- ±300°
- Zakres osi 6
- ±360° (±220° w LeanID)
- Montaż
- podłoga
- Ochrona
- IP67 (opcja Foundry Plus 2)
- Wersje
- Foundry Plus 2, LeanID (LID)
- Sterowanie
- OmniCore V400XT
Zastosowania według producenta
- montaż
- manipulacja
- obsługa pras
- paletyzacja
- zgrzewanie tarciowe
- obróbka materiałów
Źródło: dokumentacja producenta (library.e.abb.com, new.abb.com). Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na ABB IRB 7710
- Pakiet kablowy LeanID w wariantach LID
- Zasięg od 2,85 do 3,5 m, udźwig od 280 do 500 kg
- LeanID: mniej wymachiwania kabli i zużycia, programowanie offline
- Dodatkowe obciążenie 50 kg na ramieniu górnym i 550 kg na osi 1 (bez LID)
- Wspólna powierzchnia podstawy 1020 x 795 mm
- Prędkość osi: oś 1 90°/s, oś 2 i 3 60°/s, oś 4 i 5 100°/s, oś 6 160°/s
- Moment nadgarstka 3027 Nm, 2994 Nm z LID
- Powtarzalność pozycji od 0,06 do 0,10 mm
- Masa robotów w serii od 2130 do 2690 kg
- Pobór mocy od 2,7 do 3,1 kW
- Także do odlewów, akumulatorów EV i kompletnych karoserii
- (01)
Oś 6 ma duży zakres obrotu: miejsce na wąż przy nadgarstku
Oś 6 ABB IRB 7710 obraca się o ±360° (±220° w LeanID). Jeśli wąż jest zamocowany tuż przy nadgarstku, skręca się przy każdym obrocie. Przegub kulowy i wystarczająca długość węża między osią 4 a narzędziem przejmują ten obrót; proszę podać w konfiguratorze, jak daleko oś 6 faktycznie obraca się w Państwa programie.
- (02)
Oś 1 obraca się prawie o pełny obrót: kołnierz obrotowy na podstawie
Podstawa (oś 1) ABB IRB 7710 obraca się w zakresie ±170° (±220° opcja). Kołnierz obrotowy 360° na osi 1 pozwala wężowi obracać się razem z nią, dzięki czemu nie owija się on wokół podstawy.
- (03)
Spawanie: ciepło i rozpryski
Robot ABB IRB 7710 jest stosowany także do spawania. Przy narzędziu pojawiają się wtedy odpryski i ciepło. Proszę wybrać wąż odporny na te czynniki lub osłonę termiczną na ostatnim odcinku pakietu.
- (04)
Wersja Foundry
Robot ABB IRB 7710 jest dostępny także w wykonaniu Foundry do środowisk zabrudzonych, mokrych lub gorących. Wymaga to węża odpornego na takie warunki; proszę podać środowisko w zapytaniu, a dział robotyki dobierze materiał.
Konfigurator dresspacków
Skonfiguruj dresspack do IRB 7710 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Klasa Ciężki, zalecana średnica węża Ø 70 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na IRB 7710
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Ciężki
Ø 70 mm8 wykonań ABB IRB 7710 należy do klasy Ciężki (80 kg i więcej) z udźwigiem 280–500 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 70 mm.
IRB 7710-280/3.5 LID · IRB 7710-310/3.5 · IRB 7710-325/3.3 LID · IRB 7710-360/3.3 · IRB 7710-390/3.1 LID · IRB 7710-400/2.85 LID · IRB 7710-430/3.1 · IRB 7710-500/2.85
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 70 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°
- Zacisk
- zamknięcie nylonowe · zamknięcie ze stali nierdzewnej · zamknięcie skręcanePASSB-70K, PASSB-70M
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzenie · uchylny · kulisty ±12°PAFHB-70, PAFTB-70, PAFKB-70
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPOKGB-70
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowego
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
ABB
Inne serie ABB
Lżejszy: IRB 7600 z udźwigiem 150–500 kg i zalecanym wężem Ø 70 mm.
Cięższy: IRB 7720 z udźwigiem 400–620 kg i zalecanym wężem Ø 70 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
W praktyce
Dresspacki do robotów w praktyce
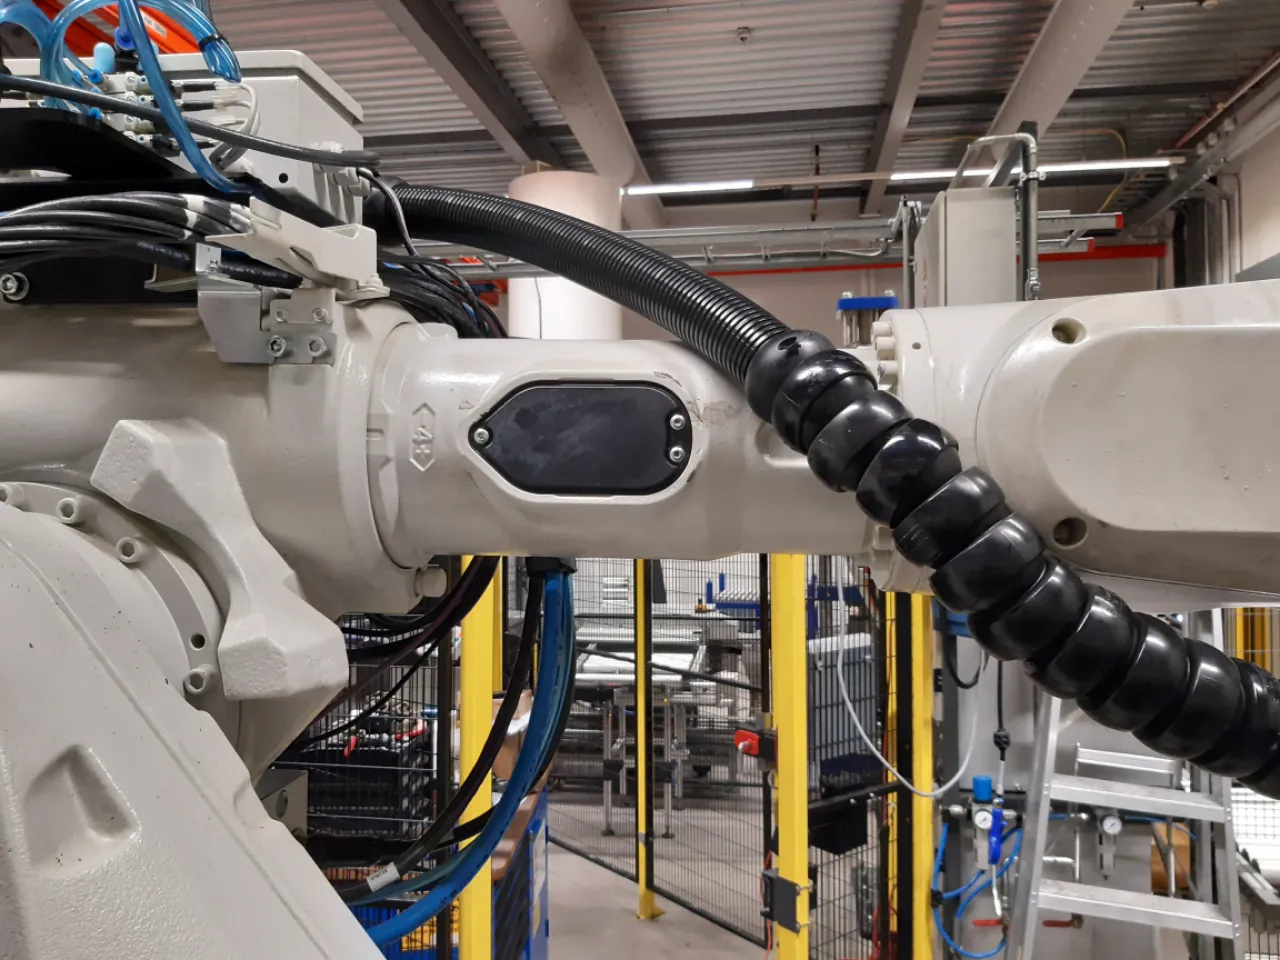
Wyróżniony projekt
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
Volgens de fabrikant onder meer voor assemblage, handling, persen bedienen, palletiseren, wrijvingslassen en materiaalbewerking. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Gebruik bij een gewoon model de 550 kg op het frame van as 1 voor de ophanging van het pakket. Laat de polslus passen bij 160°/s en ±360° op as 6, of ±220° bij LID. Kies bij de 3,5 m-uitvoeringen een slang die dat lange stuk overbrugt zonder door te hangen. Geef bij persen bedienen elke luchtleiding van de grijper een vaste plek in het pakket. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
8 uitvoeringen: IRB 7710-280/3.5 LID (280 kg, 3.500 mm), IRB 7710-310/3.5 (310 kg, 3.500 mm), IRB 7710-325/3.3 LID (325 kg, 3.300 mm), IRB 7710-360/3.3 (360 kg, 3.300 mm), IRB 7710-390/3.1 LID (390 kg, 3.100 mm), IRB 7710-400/2.85 LID (400 kg, 2.850 mm), IRB 7710-430/3.1 (430 kg, 3.100 mm), IRB 7710-500/2.85 (500 kg, 2.850 mm). Kies je uitvoering in de configurator, dan staan slangmaat en onderdelen meteen goed.
Konfigurator proponuje: Ø 70 mm dla 8 wersji w klasie „Ciężki”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
W konfiguratorze należy wybrać dokładne wykonanie. Nasz dział robotów sprawdzi następnie pakiet pod kątem Państwa robota, narzędzia oraz przewodów i węży, które mają przez niego przechodzić.
W konfiguratorze można wybrać markę i samodzielnie wpisać model albo od razu poprosić o propozycję. Dział robotów skonfiguruje wtedy pakiet za Państwa.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.