

Dresspack do ABB IRB 1100
Wystarczy wybrać wykonanie i skonfigurować dresspack: wąż osłonowy, zaciski, uchwyty i system zwrotny, z wykazem części dla każdej osi. Nasz dział robotów sprawdzi pakiet na Państwa robocie.
IRB 1100-4/0 475 ma według producenta udźwig 4 kg i zasięg 475 mm: klasa Kompaktowy, zalecana średnica węża Ø 36 mm.
 IRB 1100
- Wersje
- 2
- Udźwig
- 4 kg
- Zasięg
- 475–580 mm
- Rozmiar węża (zalecenie)
- Ø 36 mm
O tym robocie
Dresspack do ABB IRB 1100
(01) Robot
IRB 1100 to kompaktowy robot sześcioosiowy o udźwigu 4 kg. Są dwa wykonania: o zasięgu 475 mm i 580 mm. Podstawa ma wymiary 160 x 172 mm, a robot waży 21 kg. Standardowo ma IP40, opcjonalnie IP67, dostępne jest też wykonanie cleanroom ISO 4. Spotyka się go przy montażu, testowaniu, obsłudze maszyn, wkręcaniu, osadzaniu gumy, szlifowaniu, polerowaniu i gratowaniu. Montaż jest możliwy pod dowolnym kątem.
(02) Co to oznacza dla Państwa dresspacka
W IRB 1100 przyłącza użytkownika są opcjami: do 16 sygnałów (C1+C2) na nadgarstku, 4 przewody sprężonego powietrza (maksymalnie 6 bar) na nadgarstku i 1 port Ethernet 1000Base-T. Należy więc najpierw sprawdzić, które z nich są w danym robocie. To, czego tam nie ma, dresspack musi poprowadzić wzdłuż ramienia. Osie 1 i 4 obracają się o ±230°, oś 6 o ±400°. Na ramieniu dopuszczalne jest 0,5 kg obciążenia. Zalecana średnica węża: Ø 36 mm.
Wersje
Wybierz wykonanie
Każda wersja otwiera konfigurator z już wybranym Państwa robotem. Udźwig i zasięg według danych producenta.
| Model | Udźwig | Zasięg | Klasa | Wąż | Konfiguruj |
|---|---|---|---|---|---|
| IRB 1100-4/0.475 | 4 kg | 475 mm | Kompaktowy | Ø 36 | Konfiguruj |
| IRB 1100-4/0.58 | 4 kg | 580 mm | Kompaktowy | Ø 36 | Konfiguruj |
Brak na liście?
Brak danej wersji na liście? W konfiguratorze można samodzielnie wpisać model. Typ podany jest na tabliczce znamionowej lub w instrukcji robota.
Najdłuższe ramię
De IRB 1100-4/0.58 sięga 580 mm. Przy długim ramieniu wąż między osią 3 a narzędziem się wydłuża; system zwrotny na ramieniu górnym utrzymuje go napiętego.
Według producenta
Co IRB 1100 wymaga od dresspacka
Dane z dokumentacji producenta i ich znaczenie dla węża, zacisków i systemu zwrotnego na tym robocie.
- Osie
- 6
- Zakres osi 1
- ±230°
- Zakres osi 4
- ±230°
- Zakres osi 6
- ±400°
- Montaż
- podłoga, sufit, ściana i pochyło
- Ochrona
- IP40 (opcjonalnie IP67)
- Wersje
- cleanroom ISO 4, IP67
- Sterowanie
- OmniCore C30, C90XT
Zastosowania według producenta
- montaż
- testowanie
- załadunek maszyn
- wkręcanie
- osadzanie elementów gumowych
- szlifowanie/polerowanie
- gratowanie
Źródło: dokumentacja producenta. Zawsze proszę sprawdzić dane własnego wykonania.
Kable i węże na ABB IRB 1100
- Opcjonalnie: do 16 sygnałów (C1+C2) na nadgarstku, 4 przewody sprężonego powietrza (maks. 6 bar) na nadgarstku i 1 port Ethernet 1000Base-T
- Udźwig 4 kg, zasięg 0,475 m (IRB 1100-4/0 475) lub 0,58 m (IRB 1100-4/0.58)
- Obciążenie ramienia 0,5 kg
- Podstawa 160 x 172 mm, masa 21 kg
- Montaż pod dowolnym kątem
- (01)
Oś 6 ma duży zakres obrotu: miejsce na wąż przy nadgarstku
Oś 6 ABB IRB 1100 obraca się o ±400°. Jeśli wąż jest zamocowany tuż przy nadgarstku, skręca się przy każdym obrocie. Przegub kulowy i wystarczająca długość węża między osią 4 a narzędziem przejmują ten obrót; proszę podać w konfiguratorze, jak daleko oś 6 faktycznie obraca się w Państwa programie.
- (02)
Oś 1 obraca się prawie o pełny obrót: kołnierz obrotowy na podstawie
Podstawa (oś 1) ABB IRB 1100 obraca się w zakresie ±230°. Kołnierz obrotowy 360° na osi 1 pozwala wężowi obracać się razem z nią, dzięki czemu nie owija się on wokół podstawy.
- (03)
Nie tylko na podłodze
Według producenta ABB IRB 1100 może być montowany także na suficie, na ścianie i na pochyłym podłożu. Jeśli robot jest zawieszony lub ustawiony inaczej niż na podłodze, grawitacja ciągnie wąż w inną stronę. System zwrotny ze sprężyną utrzymuje wtedy wąż napięty w każdym położeniu; prosimy podać sposób montażu w zapytaniu.
- (04)
Cleanroom
Robot ABB IRB 1100 jest dostępny także w wykonaniu cleanroom. Dresspack w cleanroomie nie może uwalniać cząstek: proszę podać klasę czystości w zapytaniu, a dobierzemy do niej wąż i zaciski.
Konfigurator dresspacków
Skonfiguruj dresspack do IRB 1100 samodzielnie
- 01
Robot jest już gotowy
Wybierz wersję; rozmiar węża, zaciski i uchwyty wynikają z typu.
- 02
Pakiet widoczny na robocie
Każdy wybór widać od razu na robocie. Zestawienie materiałów na dole aktualizuje się na bieżąco.
- 03
PDF z rysunkiem i listą materiałów
Pobierz konfigurację z rysunkiem robota, wybranymi opcjami i listą materiałów.
- 04
Sprawdzone przez dział robotyki
Sprawdzamy konfigurację pod kątem Państwa robota i narzędzia, a następnie przesyłamy propozycję z ceną.
Klasa Kompaktowy, zalecana średnica węża Ø 36 mm.
Uruchom konfiguratorTypu nie ma na liście? Wpisz model samodzielnie.
Rozmiar węża i części
Co trafia na IRB 1100
Konfigurator przypisuje każdą wersję do klasy według udźwigu. Dla każdej klasy rozmiar węża, rozwiązania i komponenty dostępne w tym rozmiarze.
Kompaktowy
Ø 36 mm2 wykonań ABB IRB 1100 należy do klasy Kompaktowy (do 12 kg włącznie) z udźwigiem 4 kg. Konfigurator proponuje dla nich wąż osłonowy Ø 36 mm.
IRB 1100-4/0.475 · IRB 1100-4/0.58
Rozwiązania
- Kompletny dresspack, osie 1–6
- Ramię górne, osie 3–6
- Podstawa, osie 1–3
Dostępne w Ø 36 mm
- Wąż osłonowy
- PARAB, PA 12, elastyczny · PURRB, PUR, wyjątkowo elastyczny · PARRB, PA 12, stabilny wymiarowo · LPRRB, PA 12, przewodzący
- Kołnierz obrotowy 360° (oś 1)
- Kołnierz obrotowy 360°PADFB-42
- Zacisk
- zamknięcie nylonowe · zamknięcie skręcanePASSB-36K, PASSB-36S
- Szczęki zaciskowe
- Zestaw szczęk zaciskowych, przytrzymujący
- System zwrotny
- stałe prowadzeniePOFHB-36/36
- Sprężyna systemu zwrotnego
- Sprężyna systemu zwrotnego
- Przegub kulowy (oś 4/5)
- Przegub kulowy, szczęka zaciskowaPAKGB-36
- Pierścień ochronny przegubu kulowego
- Pierścień ochronny przegubu kulowegoPAPRB-36
- Mocowanie końcowe (oś 6)
- Mocowanie końcowe przy narzędziu
ABB
Inne serie ABB
Lżejszy: IRB 1090 z udźwigiem 3,5 kg i zalecanym wężem Ø 36 mm.
Cięższy: IRB 1410 z udźwigiem 5 kg i zalecanym wężem Ø 36 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
W praktyce
Dresspacki do robotów w praktyce
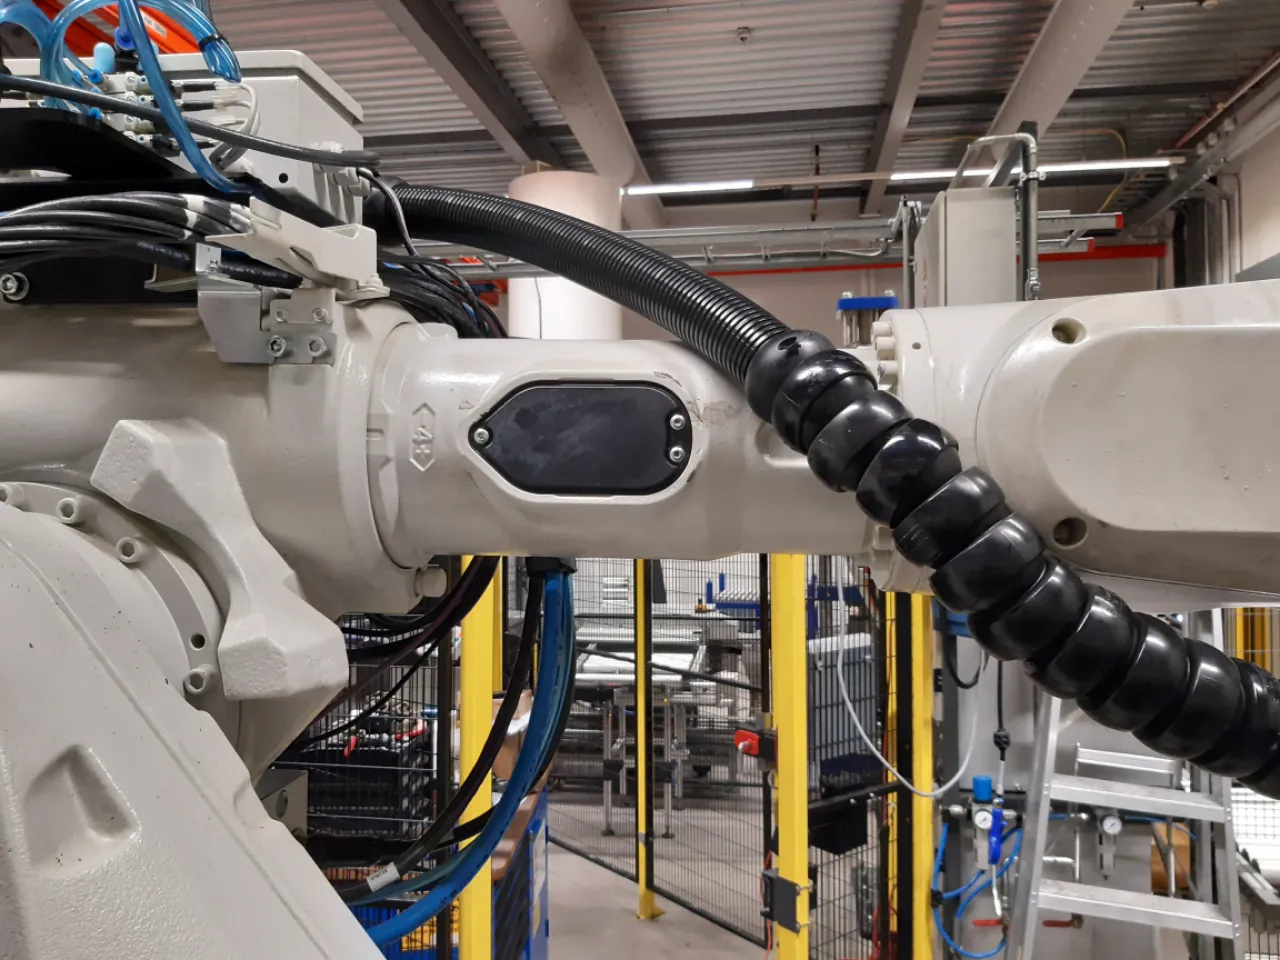
Wyróżniony projekt
Kompletny dresspack do robota w Mifa Aluminium w Venlo
Do robota w firmie Mifa Aluminium w Venlo dział robotyki Wisman Techniek dostarczył kompletny dresspack, aby robot pracował niezawodnie bez przerw.
- Klient
- Mifa Aluminium
- Lokalizacja
- Venlo
- Branża
- Robotyka i logistyka
- Rozwiązanie
- Robotyka
- Wiązka przewodów
- Przewody i węże do narzędzia
- Montaż
- Kompletny dresspack od działu robotyki Wisman Techniek
Najczęściej zadawane pytania
Pytania dotyczące dresspacka do tego robota
De fabrikant noemt deze montage: vloer, plafond, wand en schuin. Het dresspack past daarop met een terugtreksysteem met veer; vermeld de montage bij je aanvraag, dan stemmen we de lengtes erop af.
Volgens de fabrikant onder meer voor assemblage, testen, machinebelading, schroeven, rubber inzetten, slijpen/polijsten en ontbramen. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Controleer welke opties op je IRB 1100 zitten: signalen op de pols, persluchtleidingen en de Ethernetpoort. Bepaal of het een 475 mm- of 580 mm-uitvoering is en of de robot IP40 of IP67 is. Weeg slang en klemmen op de arm; de robot staat 0,5 kg armlast toe. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
2 uitvoeringen: IRB 1100-4/0.475 (4 kg, 475 mm), IRB 1100-4/0.58 (4 kg, 580 mm). Kies je uitvoering in de configurator, dan staan slangmaat en onderdelen meteen goed.
Konfigurator proponuje: Ø 36 mm dla 2 wersji w klasie „Kompaktowy”. Rozmiar wynika z udźwigu; jeśli wiązka przewodów jest grubsza lub cieńsza, można go zmienić w konfiguratorze.
Dział robotyki
Dresspack, który
pasuje do Państwa robota.
Proszę przesłać typ robota i zastosowanie. Nasz dział robotyki zestawi pakiet i sprawdzi go na Państwa robocie.
- Telefon+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Dostępnypon.–pt. 08:30–17:00





11 specjalistów w Ruurlo
Rozmawiają Państwo bezpośrednio z kimś, kto zna temat.