

Dresspack per ABB IRB 1010
Scelga l'esecuzione e configuri il dresspack: guaina di protezione, morsetti, supporti e sistema di richiamo, con distinta base per asse. La nostra divisione robot verifica il pacchetto sul Suo robot.
Secondo il costruttore il IRB 1010-1.5/0.37 ha 1,5 kg di carico utile e 370 mm di sbraccio: classe Compatto, guaina consigliata Ø 36 mm.
 IRB 1010
- Versioni
- 1
- Payload
- 1,5 kg
- Campo
- 370 mm
- Misura guaina (consiglio)
- Ø 36 mm
Informazioni su questo robot
Un dresspack sul ABB IRB 1010
(01) Il robot
Con 1,5 kg di carico utile e 370 mm di sbraccio, l'IRB 1010 rientra tra i bracci piccoli di ABB. La base misura 135 x 250 mm e il peso è di 13,5 kg. Accanto all'IRB 1090 la differenza è evidente: quest'ultimo porta 2 kg in più, arriva 210 mm più lontano e pesa 21 kg. ABB indica l'IRB 1010 come circa il 30% più piccolo dell'IRB 120. Sei freni trattengono il braccio da fermo, così riprende senza dover rifare l'homing. Gli assi 1 e 2 raggiungono 320°/s, gli assi 4 e 6 ciascuno 500°/s.
(02) Cosa significa per il Suo dresspack
Il percorso della guaina è breve, perché lo sbraccio è di soli 370 mm. All'interno passano già 12 segnali e 2 linee dell'aria fino a 6 bar verso il polso. Sul braccio superiore c'è un tubo dell'aria Ø4 mm x 2 per una maggiore forza di aspirazione del vuoto. Ciò che serve in più si posa all'esterno. Lì il limite è il carico sul braccio: 0,2 kg. Una guaina Ø 36 mm con morsetti può già esaurire questo margine. L'asse 6 ruota di ±360° e l'asse 4 di ±170°, quindi l'asola sopra il polso deve seguire questa rotazione senza tendersi. Se il robot è montato a soffitto, la guaina pende sotto il braccio e richiede più punti di supporto.
(03) Nella pratica
ABB impiega l'IRB 1010 per rimozione di pellicole, piegatura, handling e assemblaggio, anche su una scrivania o in un'aula. Nella rimozione di pellicole il polso compie rotazioni brevi e rapide. Una guaina appoggiata liberamente sul polso si consuma allora rapidamente. Tenga l'ansa corta e morbida e posizioni l'ultimo morsetto vicino alla flangia. IP40 richiede una postazione asciutta e con poca polvere.
Secondo il costruttore
Cosa il IRB 1010 richiede al dresspack
Dati dalla documentazione del costruttore, e cosa significano per guaina, morsetti e sistema di richiamo su questo robot.
- Assi
- 6
- Campo asse 1
- ±170°
- Campo asse 4
- ±170°
- Campo asse 6
- ±360°
- Montaggio
- pavimento e soffitto
- Protezione
- IP40
- Comando
- OmniCore E10
Applicazioni secondo il costruttore
- handling
- pick-and-place
- rimozione di pellicole
- piegatura
- assemblaggio
Fonte: documentazione del costruttore. Verifichi sempre i dati della Sua versione.
Cavi e tubi sul ABB IRB 1010
- 12 segnali al polso e 2 linee dell'aria compressa (max. 6 bar) al polso
- Carico utile 1,5 kg, sbraccio 0,37 m, carico sul braccio 0,2 kg
- Base 135 x 250 mm, peso 13,5 kg
- Ripetibilità 0,01 mm
- L'area di lavoro può essere limitata con carichi pesanti o posizioni difficili
- Velocità assi: assi 1 e 2 320°/s, asse 3 375°/s, assi 4 e 6 500°/s, asse 5 470°/s
- Tubo dell'aria sul braccio superiore Ø4 mm x 2 per una maggiore forza di aspirazione del vuoto
- Sei freni mantengono il braccio in posizione da fermo; si riprende senza nuovo homing
- Circa il 30% più piccolo dell'IRB 120
- Stabilizzazione della posa entro 0,1 mm in 0,04 s
- Anche per l'uso in aula e su una scrivania
- (01)
L'asse 6 ruota molto: spazio per la guaina al polso
L'asse 6 dell'ABB IRB 1010 ruota di ±360°. Se la guaina è fissata vicino al polso, si torce a ogni rotazione. Un giunto sferico e una lunghezza di guaina sufficiente tra l'asse 4 e l'utensile assorbono questa rotazione; nel configuratore indichi di quanto ruota davvero l'asse 6 nel Suo programma.
- (02)
L'asse 1 compie quasi un giro completo: flangia girevole sulla base
La base (asse 1) dell'ABB IRB 1010 ruota di ±170°. Una flangia rotante da 360° sull'asse 1 fa ruotare la guaina con la base, così non si avvolge attorno alla base.
- (03)
Non solo a pavimento
Secondo il costruttore l'ABB IRB 1010 può essere montato anche a soffitto. Se il robot non è montato a pavimento, la gravità tira la guaina in un'altra direzione. Un sistema di richiamo a molla mantiene allora la guaina tesa in ogni posizione; indichi il montaggio nella richiesta.
Configuratore dresspack
Configura il dresspack per il IRB 1010 in autonomia
- 01
Il Suo robot è già pronto
Scelga la versione; misura della guaina, morsetti e supporti dipendono dal tipo.
- 02
Vede il fascio sul robot
Ogni scelta si vede subito sul robot. La distinta base in basso si aggiorna automaticamente.
- 03
PDF con disegno e distinta base
Scarichi la configurazione con il disegno del robot, le Sue scelte e la distinta base.
- 04
Controllato dalla divisione robot
Verifichiamo la configurazione sul Suo robot e sul Suo utensile e Le inviamo una proposta con prezzo.
ABB IRB 1010
Classe Compatto, guaina consigliata Ø 36 mm.
Avvia il configuratoreIl tipo non è nell'elenco? Inserisca il modello.
Misura guaina e componenti
Cosa va sulla IRB 1010
Il configuratore classifica ogni versione in base al carico utile. Per classe: la misura di guaina, le soluzioni e i componenti disponibili in quella misura.
Compatto
Ø 36 mmIl IRB 1010-1.5/0.37 rientra nella classe Compatto (fino a 12 kg inclusi) con 1,5 kg di carico utile. Per questo robot il configuratore propone una guaina di protezione di Ø 36 mm.
Soluzioni
- Dresspack completo, assi 1–6
- Braccio superiore, assi 3–6
- Base, assi 1–3
Disponibile in Ø 36 mm
- Guaina di protezione
- PARAB, PA 12, flessibile · PURRB, PUR, estremamente flessibile · PARRB, PA 12, indeformabile · LPRRB, PA 12, conduttivo
- Flangia girevole 360° (asse 1)
- Flangia girevole 360°PADFB-42
- Morsetto
- chiusura in nylon · chiusura a vitePASSB-36K, PASSB-36S
- Ganasce di serraggio
- Set di ganasce, tenuta fissa
- Sistema di richiamo
- guida fissaPOFHB-36/36
- Molla del sistema di richiamo
- Molla del sistema di richiamo
- Giunto sferico (asse 4/5)
- Giunto sferico, ganascia di serraggioPAKGB-36
- Anello di protezione per giunto sferico
- Anello di protezione per giunto sfericoPAPRB-36
- Fissaggio terminale (asse 6)
- Fissaggio terminale utensile
ABB
Altre serie di ABB
Più leggero: il Single-arm YuMi IRB 14050 con payload di 0,5 kg e guaina consigliata da Ø 29 mm.
Più pesante: il IRB 120 con payload di 3 kg e tubo consigliato di Ø 36 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
Nella pratica
Dresspack per robot nella pratica
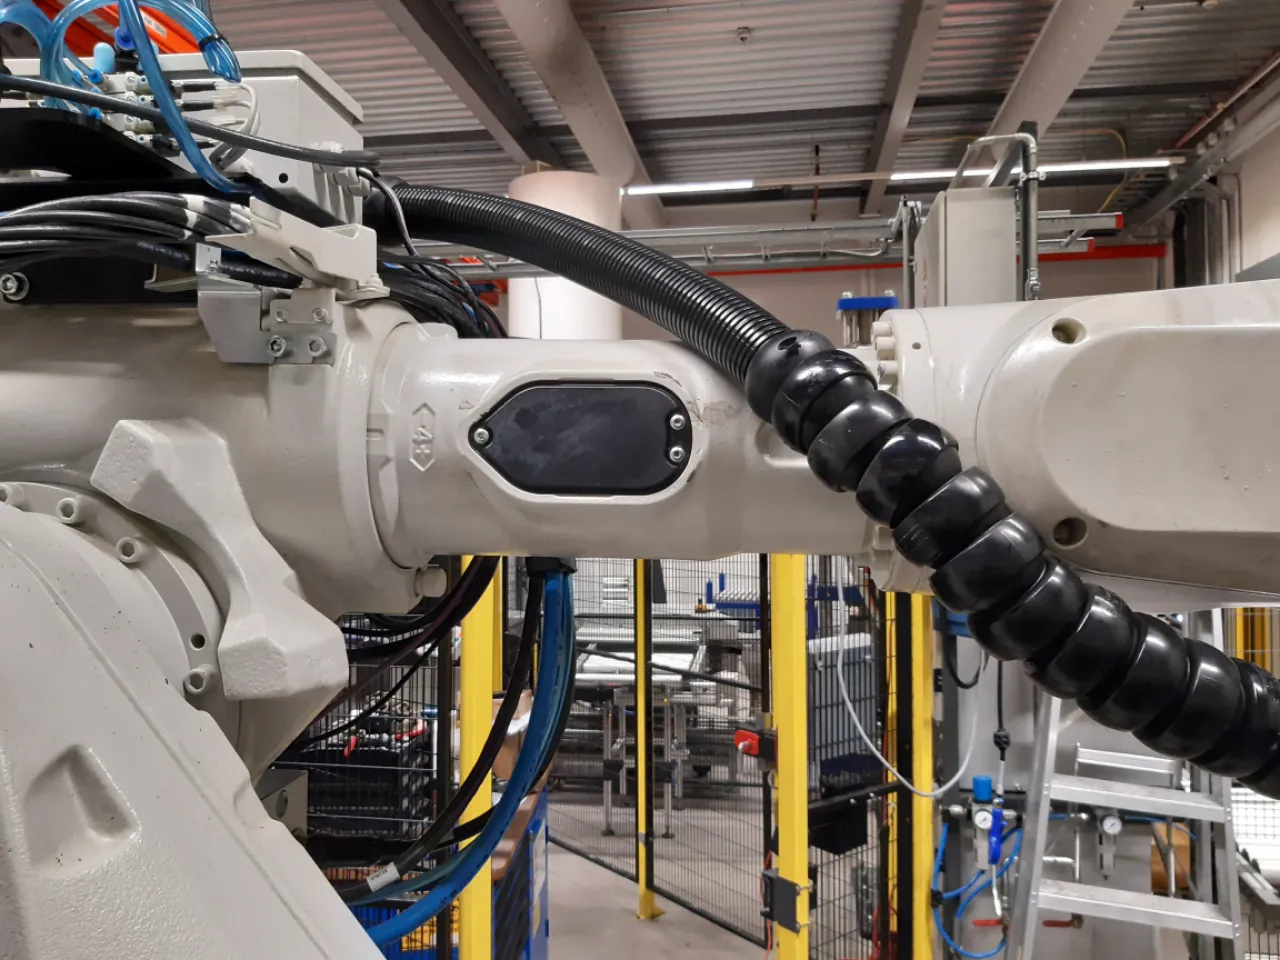
Progetto in evidenza
Dresspack completo per un robot presso Mifa Aluminium a Venlo
Per un robot di Mifa Aluminium a Venlo, la divisione robotica di Wisman Techniek ha fornito un dresspack completo, affinché il robot continui a funzionare in modo affidabile.
- Cliente
- Mifa Aluminium
- Luogo
- Venlo
- Settore
- Robotica e logistica
- Soluzione
- Robotica
- Fascio di cavi
- Cavi e tubi per l'utensile
- Montaggio
- Dresspack completo della divisione robotica di Wisman Techniek
Domande frequenti
Domande su un dresspack per questo robot
De fabrikant noemt deze montage: vloer en plafond. Het dresspack past daarop met een terugtreksysteem met veer; vermeld de montage bij je aanvraag, dan stemmen we de lengtes erop af.
Volgens de fabrikant onder meer voor handling, pick-and-place, folie afpellen, buigen en assemblage. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Weeg slang, klemmen en extra kabel samen; op de arm mag niet meer dan 0,2 kg. Benut eerst de 12 interne signalen en 2 luchtleidingen voordat je iets buitenom legt. Laat de lus over de pols ruim genoeg voor ±360° op as 6 bij 500°/s. Geef de slang bij plafondmontage extra steunpunten, omdat hij dan onder de arm hangt. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Il configuratore propone: Ø 36 mm per 1 versione della classe Compatta. La misura dipende dal carico utile; se il Suo fascio di cavi è più spesso o più sottile, può modificarla nel configuratore.
Divisione robotica
Un dresspack che
adatto al Suo robot.
Invii tipo di robot e applicazione. La nostra divisione robotica compone il fascio e lo verifica sul Suo robot.
- Telefono+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Raggiungibilelun–ven 08:30–17:00





11 specialisti a Ruurlo
Parla direttamente con chi conosce la materia.