

Dresspack per ABB PoWa 10
Scelga l'esecuzione e configuri il dresspack: guaina di protezione, morsetti, supporti e sistema di richiamo, con distinta base per asse. La nostra divisione robot verifica il pacchetto sul Suo robot.
Secondo il costruttore il PoWa 10 (CRB 1910-10/1.52) ha 10 kg di carico utile e 1.520 mm di sbraccio: classe Cobot, guaina consigliata Ø 29 mm.
 PoWa 10
- Versioni
- 1
- Payload
- 10 kg
- Campo
- 1.520 mm
- Misura guaina (consiglio)
- Ø 29 mm
Informazioni su questo robot
Un dresspack sul ABB PoWa 10
(01) Il robot
Il PoWa 10 è il CRB 1910-10/1.52: un cobot che solleva fino a 11 kg e ha uno sbraccio di 1,52 m fino al polso, 1,67 m fino alla flangia. Pesa 42 kg su una base di 184 x 184 mm. Il PoWa 13 sulla stessa base ha 180 mm di sbraccio in meno, ma porta 14 kg. Il PoWa 16 della CRB 1920-reeks ha uno sbraccio di 1,96 m, pesa 63 kg e poggia su 225 x 225 mm. Il TCP del PoWa 10 raggiunge 5,8 m/s a pieno carico e 7,8 m/s con 1 kg. Un ciclo 400-900-400 dura 2,29 s a pieno carico.
(02) Cosa significa per il Suo dresspack
Per il dresspack conta soprattutto ciò che la flangia fornisce già. Tramite l'interfaccia CPCS sulla ISO 9409-1-50-4-M6-flens arrivano 8 DI, 6 DO, 4 AI, Ethernet a 100 Mbit/s e alimentazione a 24 V, in totale 4 A con OmniCore E10. Pinza e telecamera possono così funzionare insieme senza cavi separati. All'esterno servono allora soprattutto aria o linee di processo. Braccio inferiore e gomito portano insieme fino a 7 kg; confronti il peso del fascio con questo valore. Gli assi 1 e 4 ruotano di ±360°, l'asse 6 di ±400° e l'asse 5 di ±180°, regolabile fino a ±270°. Su 1,52 m la guaina deve seguire tutte queste rotazioni. Il cavo a pavimento verso il controller è di 2, 5 o 15 m.
(03) Nella pratica
ABB indica asservimento macchine, carico e scarico, saldatura e avvitatura fino a 88 Nm. Saldando con questo cobot, il fascio tubi della torcia scorre all'esterno lungo il braccio. Questo fascio è rigido e piuttosto pesante. Lo posi sull'avambraccio e resti entro i 7 kg di carico sul braccio. Per lavori puliti esiste una versione per camera bianca: classe ISO 4 a velocità dimezzata, classe 5 a piena velocità. In quel caso scelga un materiale della guaina che non rilasci polvere.
Secondo il costruttore
Cosa il PoWa 10 richiede al dresspack
Dati dalla documentazione del costruttore, e cosa significano per guaina, morsetti e sistema di richiamo su questo robot.
- Assi
- 6
- Campo asse 1
- ±360°
- Campo asse 4
- ±360°
- Campo asse 6
- ±400°
- Montaggio
- pavimento, soffitto, parete e inclinato
- Protezione
- IP65 (polso IP67)
- Versioni
- camera bianca classe ISO 4 (50% di velocità) e classe ISO 5 (100% di velocità)
- Comando
- OmniCore E10; OmniCore C30 e 90XT in arrivo
- Flangia utensile
- ISO 9409-1-50-4-M6
Applicazioni secondo il costruttore
- asservimento macchine
- carico/scarico
- saldatura
- pallettizzazione
- assemblaggio
- avvitatura
Fonte: documentazione del costruttore (abb.com). Verifichi sempre i dati della Sua versione.
Cavi e tubi sul ABB PoWa 10
- Interfaccia utensile CPCS sulla flangia: C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 Ethernet 100 Mbit/s (Modbus TCP); alimentazione 24 V, 1,5 A per pin, 4 pin, totale 4 A (OmniCore E10)
- CRB 1910-10/1.52: sbraccio 1,52 m (polso), carico utile fino a 11 kg
- Velocità TCP fino a 5,8 m/s con carico nominale, 7,8 m/s con 1 kg
- Carico sul braccio, avambraccio e gomito insieme, fino a 7 kg
- Pulsanti programmabili sul braccio
- Pinza e telecamera collegabili contemporaneamente tramite CPCS
- Sbraccio 1,67 m fino alla flangia
- Peso 42 kg, base 184 x 184 mm
- Velocità assi: assi da 1 a 3 230°/s, assi da 4 a 6 300°/s
- Ciclo 400-900-400: 2,29 s a carico nominale, 1,42 s con 1 kg
- Ripetibilità di posizione 0,03 mm, traiettoria 0,1 mm
- Cavo a pavimento 2, 5 o 15 m
- Fino a 88 Nm di coppia per l'avvitatura
- Rumorosità inferiore a 60 dB(A)
- (01)
Cobot: un fascio leggero lungo il braccio
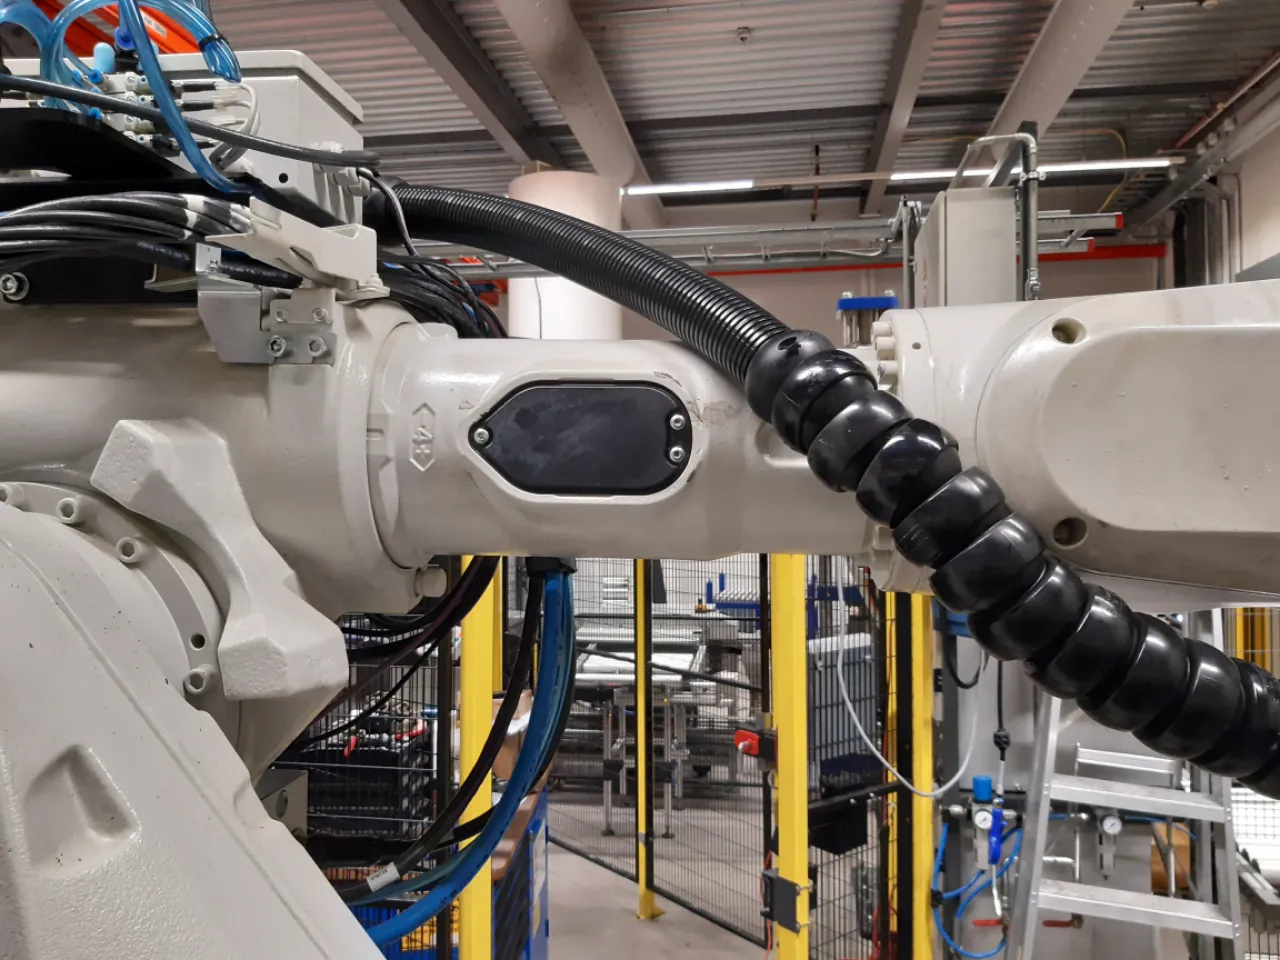
Sull'ABB PoWa 10 il fascio corre con morsetti leggeri lungo i segmenti del braccio fino all'utensile, senza sistema di richiamo. Così il braccio resta libero per la collaborazione e la guaina resta lontana da persone e pezzo.
- (02)
Non solo a pavimento
Secondo il costruttore l'ABB PoWa 10 può essere montato anche a soffitto, a parete e su una superficie inclinata. Se il robot non è montato a pavimento, la gravità tira la guaina in un'altra direzione. In tal caso posizioni i morsetti più ravvicinati e indichi il montaggio nella richiesta.
- (03)
Saldatura: calore e spruzzi
L'ABB PoWa 10 viene impiegato anche per la saldatura. In questo caso spruzzi e calore arrivano all'utensile. Scelga una guaina che li sopporti, oppure una protezione termica sull'ultimo tratto del fascio.
- (04)
Camera bianca
L'ABB PoWa 10 è disponibile anche in versione per camera bianca. Un dresspack in camera bianca non deve rilasciare particelle: indichi la classe di camera bianca nella Sua richiesta e adatteremo guaina e morsetti di conseguenza.
Configuratore dresspack
Configura il dresspack per il PoWa 10 in autonomia
- 01
Il Suo robot è già pronto
Scelga la versione; misura della guaina, morsetti e supporti dipendono dal tipo.
- 02
Vede il fascio sul robot
Ogni scelta si vede subito sul robot. La distinta base in basso si aggiorna automaticamente.
- 03
PDF con disegno e distinta base
Scarichi la configurazione con il disegno del robot, le Sue scelte e la distinta base.
- 04
Controllato dalla divisione robot
Verifichiamo la configurazione sul Suo robot e sul Suo utensile e Le inviamo una proposta con prezzo.
ABB PoWa 10
Classe Cobot, guaina consigliata Ø 29 mm.
Avvia il configuratoreIl tipo non è nell'elenco? Inserisca il modello.
Misura guaina e componenti
Cosa va sulla PoWa 10
Il configuratore classifica ogni versione in base al carico utile. Per classe: la misura di guaina, le soluzioni e i componenti disponibili in quella misura.
Cobot
Ø 29 mmIl PoWa 10 (CRB 1910-10/1.52) rientra nella classe Cobot (robot collaborativi) con 10 kg di carico utile. Per questo robot il configuratore propone una guaina di protezione di Ø 29 mm.
Soluzioni
- Pacchetto cobot
Disponibile in Ø 29 mm
- Guaina di protezione
- PARAB, PA 12, flessibile · PURRB, PUR, estremamente flessibile
- Morsetto
- chiusura in nylonPASSB-29K
- Ganasce di serraggio
- Set di ganasce, tenuta fissa
- Fissaggio terminale (asse 6)
- Fissaggio terminale utensile
ABB
Altre serie di ABB
Più leggero: il IRB 1600 con payload di 6–10 kg e guaina consigliata da Ø 36 mm.
Più pesante: il SWIFTI CRB 1300 con payload di 7–11 kg e tubo consigliato di Ø 29 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 13
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
Nella pratica
Dresspack per robot nella pratica
Progetto in evidenza
Dresspack completo per un robot presso Mifa Aluminium a Venlo
Per un robot di Mifa Aluminium a Venlo, la divisione robotica di Wisman Techniek ha fornito un dresspack completo, affinché il robot continui a funzionare in modo affidabile.
- Cliente
- Mifa Aluminium
- Luogo
- Venlo
- Settore
- Robotica e logistica
- Soluzione
- Robotica
- Fascio di cavi
- Cavi e tubi per l'utensile
- Montaggio
- Dresspack completo della divisione robotica di Wisman Techniek
Domande frequenti
Domande su un dresspack per questo robot
Il costruttore indica questi montaggi: a pavimento, a soffitto, a parete e inclinato. Il fascio segue allora il braccio con i morsetti più ravvicinati; indichi il montaggio nella richiesta e adatteremo le lunghezze di conseguenza.
Volgens de fabrikant onder meer voor machinebelading, laden/lossen, lassen, palletiseren, assemblage en schroeven. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Sluit grijper en camera aan op de CPCS-flens en leg alleen lucht buitenom. Blijf met een grijper op 24 V onder de 4 A totaalstroom die de flens met E10 levert. Laat de slang de ±400° van as 6 volgen zonder zich om de pols te wikkelen. Kies een vloerkabel van 2, 5 of 15 m die past bij de afstand tot de besturing. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Il configuratore propone: Ø 29 mm per 1 versione della classe Cobot. La misura dipende dal carico utile; se il Suo fascio di cavi è più spesso o più sottile, può modificarla nel configuratore.
Divisione robotica
Un dresspack che
adatto al Suo robot.
Invii tipo di robot e applicazione. La nostra divisione robotica compone il fascio e lo verifica sul Suo robot.
- Telefono+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Raggiungibilelun–ven 08:30–17:00





11 specialisti a Ruurlo
Parla direttamente con chi conosce la materia.