

Dresspack per ABB PoWa 30
Scelga l'esecuzione e configuri il dresspack: guaina di protezione, morsetti, supporti e sistema di richiamo, con distinta base per asse. La nostra divisione robot verifica il pacchetto sul Suo robot.
Secondo il costruttore il PoWa 30 ha 30 kg di carico utile e 1.350 mm di sbraccio: classe Cobot, guaina consigliata Ø 29 mm.
 PoWa 30
- Versioni
- 1
- Payload
- 30 kg
- Campo
- 1.350 mm
- Misura guaina (consiglio)
- Ø 29 mm
Informazioni su questo robot
Un dresspack sul ABB PoWa 30
(01) Il robot
Chi vuole movimentare 30 kg con un cobot sceglie il PoWa 30, il CRB 1920-30/1.35. Con il polso rivolto verso il basso sono 32 kg. Lo sbraccio è di 1,35 m fino al polso e 1,52 m fino alla flangia. Sono 10 kg in più e 320 mm in meno del PoWa 20. Pesa 61 kg, 2 kg in meno del PoWa 16 e 20. Il TCP raggiunge 3,9 m/s a pieno carico e 6,0 m/s con 1 kg; sul PoWa 20 i valori sono 5,1 e 7,0 m/s. L'asse 3 va da +74° a -243°.
(02) Cosa significa per il Suo dresspack
Il percorso della guaina è breve, ma il carico sulla flangia è elevato. Una guaina libera subisce quindi uno strappo a ogni arresto. Sulla flangia (ISO 9409-1-50-6-M6) ci sono C1 e C2 con segnali ed Ethernet, e 24 V fino a 4 A (E10) o 5,5 A (C30). Le linee dell'aria per la pinza si posano all'esterno. Sull'asse 3 o sul braccio inferiore sono possibili 10 kg. L'asse 6 ruota di ±400° a 300°/s e l'asse 4 di ±360°. Dia al polso un'asola che segua questo movimento senza che la guaina si appoggi sul carico. Anche qui il montaggio è possibile con qualsiasi inclinazione.
(03) Nella pratica
Tra le applicazioni ABB indica pallettizzazione, asservimento macchine e avvitatura con oltre 100 Nm. Nella pallettizzazione con 30 kg si lavora con 1,35 m di sbraccio vicino al pallet. Più la pila cresce, più il polso si muove su e giù. Misuri quindi la guaina con pallet pieno e con pallet vuoto. Nell'asservimento macchine con pezzi pesanti il braccio entra in una macchina con 1,52 m di sbraccio alla flangia; mantenga allora il fascio aderente al braccio inferiore.
Secondo il costruttore
Cosa il PoWa 30 richiede al dresspack
Dati dalla documentazione del costruttore, e cosa significano per guaina, morsetti e sistema di richiamo su questo robot.
- Assi
- 6
- Campo asse 1
- ±360°
- Campo asse 4
- ±360°
- Campo asse 6
- ±400°
- Montaggio
- pavimento, soffitto, parete e inclinato
- Protezione
- IP67 (controller E10 e C30 IP20)
- Versioni
- camera bianca classe ISO 4
- Comando
- OmniCore E10, OmniCore C30, OmniCore 90XT
- Flangia utensile
- ISO 9409-1-50-6-M6
Applicazioni secondo il costruttore
- asservimento macchine
- carico/scarico
- saldatura
- pallettizzazione
- assemblaggio
- avvitatura
Fonte: documentazione del costruttore (abb.com). Verifichi sempre i dati della Sua versione.
Cavi e tubi sul ABB PoWa 30
- Interfaccia utensile CPCS sulla flangia: C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 Ethernet 100 Mbit/s (Modbus TCP); alimentazione 24 V, 1,5 A per pin, totale 4 A (OmniCore E10) o 5,5 A (OmniCore C30)
- CRB 1920-30/1.35: sbraccio 1,35 m (polso), nominale 30 kg
- Velocità TCP fino a 6,0 m/s con 1 kg
- Carico sul braccio fino a 10 kg sull'asse 3 o sull'avambraccio
- Coppia superiore a 100 Nm, adatto all'avvitatura
- Pinza e telecamera contemporaneamente tramite CPCS, senza cavi esterni
- Sbraccio 1,52 m fino alla flangia; con il polso verso il basso 32 kg
- Peso 61 kg, base 225 x 225 mm
- Velocità assi: assi 1 e 2 149°/s, asse 3 230°/s, assi da 4 a 6 300°/s
- Velocità TCP 3,9 m/s con carico nominale
- Ripetibilità di posizione 0,03 mm, traiettoria 0,1 mm
- Cavo del robot 2 o 5 m
- (01)
Cobot: un fascio leggero lungo il braccio
Sull'ABB PoWa 30 il fascio corre con morsetti leggeri lungo i segmenti del braccio fino all'utensile, senza sistema di richiamo. Così il braccio resta libero per la collaborazione e la guaina resta lontana da persone e pezzo.
- (02)
Non solo a pavimento
Secondo il costruttore l'ABB PoWa 30 può essere montato anche a soffitto, a parete e su una superficie inclinata. Se il robot non è montato a pavimento, la gravità tira la guaina in un'altra direzione. In tal caso posizioni i morsetti più ravvicinati e indichi il montaggio nella richiesta.
- (03)
Saldatura: calore e spruzzi
L'ABB PoWa 30 viene impiegato anche per la saldatura. In questo caso spruzzi e calore arrivano all'utensile. Scelga una guaina che li sopporti, oppure una protezione termica sull'ultimo tratto del fascio.
- (04)
Camera bianca
L'ABB PoWa 30 è disponibile anche in versione per camera bianca. Un dresspack in camera bianca non deve rilasciare particelle: indichi la classe di camera bianca nella Sua richiesta e adatteremo guaina e morsetti di conseguenza.
Configuratore dresspack
Configura il dresspack per il PoWa 30 in autonomia
- 01
Il Suo robot è già pronto
Scelga la versione; misura della guaina, morsetti e supporti dipendono dal tipo.
- 02
Vede il fascio sul robot
Ogni scelta si vede subito sul robot. La distinta base in basso si aggiorna automaticamente.
- 03
PDF con disegno e distinta base
Scarichi la configurazione con il disegno del robot, le Sue scelte e la distinta base.
- 04
Controllato dalla divisione robot
Verifichiamo la configurazione sul Suo robot e sul Suo utensile e Le inviamo una proposta con prezzo.
ABB PoWa 30
Classe Cobot, guaina consigliata Ø 29 mm.
Avvia il configuratoreIl tipo non è nell'elenco? Inserisca il modello.
Misura guaina e componenti
Cosa va sulla PoWa 30
Il configuratore classifica ogni versione in base al carico utile. Per classe: la misura di guaina, le soluzioni e i componenti disponibili in quella misura.
Cobot
Ø 29 mmIl PoWa 30 rientra nella classe Cobot (robot collaborativi) con 30 kg di carico utile. Per questo robot il configuratore propone una guaina di protezione di Ø 29 mm.
Soluzioni
- Pacchetto cobot
Disponibile in Ø 29 mm
- Guaina di protezione
- PARAB, PA 12, flessibile · PURRB, PUR, estremamente flessibile
- Morsetto
- chiusura in nylonPASSB-29K
- Ganasce di serraggio
- Set di ganasce, tenuta fissa
- Fissaggio terminale (asse 6)
- Fissaggio terminale utensile
ABB
Altre serie di ABB
Più leggero: il IRB 2600 con payload di 12–20 kg e guaina consigliata da Ø 36 / Ø 52 mm.
Più pesante: il IRB 4400 con payload di 10–60 kg e tubo consigliato di Ø 36 / Ø 52 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 13
- PoWa 16
- PoWa 20
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
Nella pratica
Dresspack per robot nella pratica
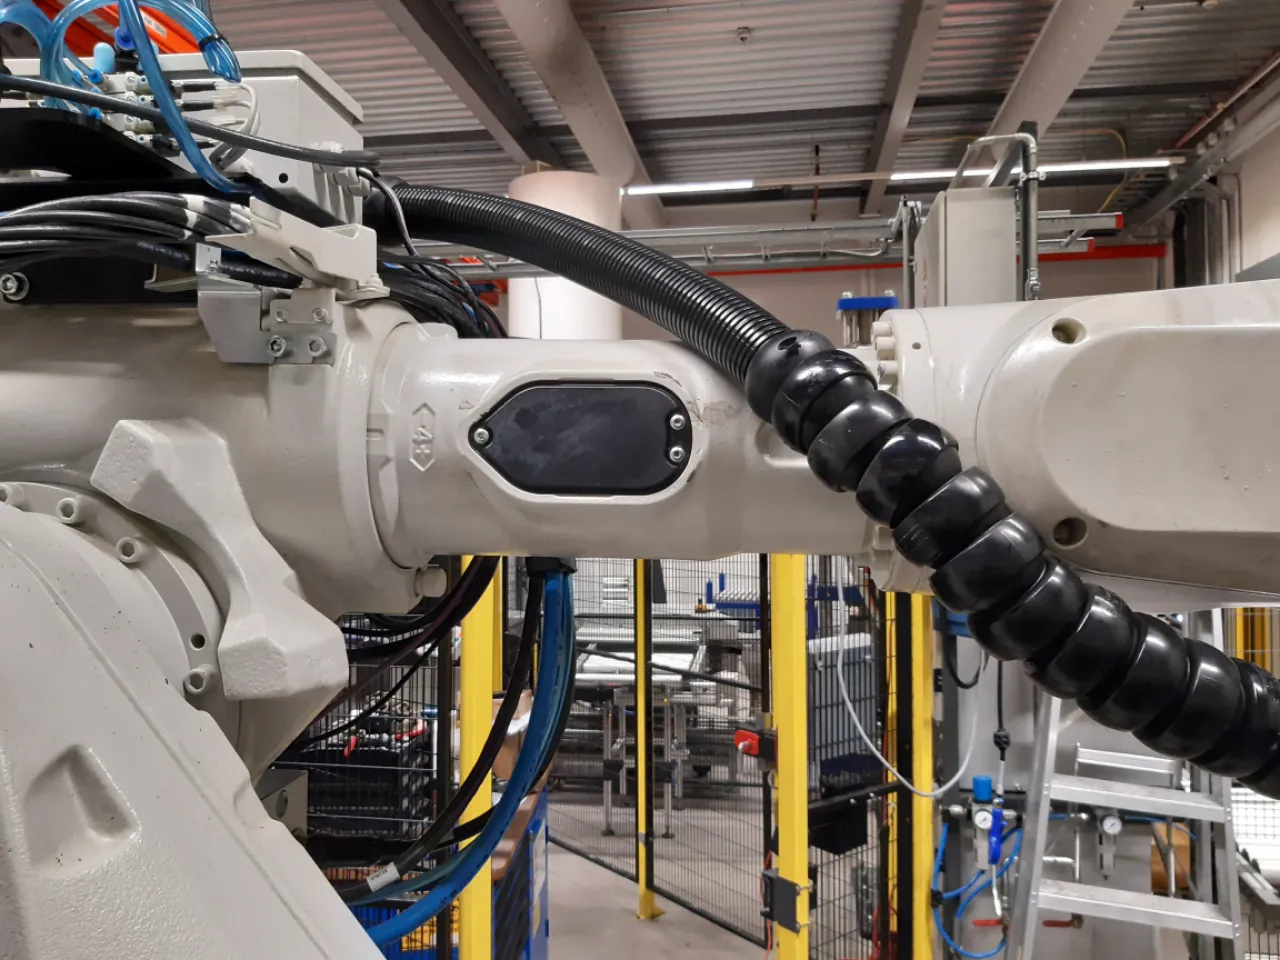
Progetto in evidenza
Dresspack completo per un robot presso Mifa Aluminium a Venlo
Per un robot di Mifa Aluminium a Venlo, la divisione robotica di Wisman Techniek ha fornito un dresspack completo, affinché il robot continui a funzionare in modo affidabile.
- Cliente
- Mifa Aluminium
- Luogo
- Venlo
- Settore
- Robotica e logistica
- Soluzione
- Robotica
- Fascio di cavi
- Cavi e tubi per l'utensile
- Montaggio
- Dresspack completo della divisione robotica di Wisman Techniek
Domande frequenti
Domande su un dresspack per questo robot
Il costruttore indica questi montaggi: a pavimento, a soffitto, a parete e inclinato. Il fascio segue allora il braccio con i morsetti più ravvicinati; indichi il montaggio nella richiesta e adatteremo le lunghezze di conseguenza.
Volgens de fabrikant onder meer voor machinebelading, laden/lossen, lassen, palletiseren, assemblage en schroeven. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Klem de slang op korte afstand; bij 30 kg last trekt elke stop aan het pakket. Meet de slanglengte bij een lege en bij een volle pallet. Houd luchtleidingen, slang en klemmen samen onder 10 kg op as 3 of de onderarm. Test het pakket met volle last op 3,9 m/s TCP-snelheid, niet alleen leeg. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
Il configuratore propone: Ø 29 mm per 1 versione della classe Cobot. La misura dipende dal carico utile; se il Suo fascio di cavi è più spesso o più sottile, può modificarla nel configuratore.
Divisione robotica
Un dresspack che
adatto al Suo robot.
Invii tipo di robot e applicazione. La nostra divisione robotica compone il fascio e lo verifica sul Suo robot.
- Telefono+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Raggiungibilelun–ven 08:30–17:00





11 specialisti a Ruurlo
Parla direttamente con chi conosce la materia.