

Dresspack para el ABB PoWa 13
Elija su versión y configure el dresspack: tubo de protección, abrazaderas, soportes y sistema de retracción, con lista de materiales por eje. Nuestra división de robots revisa el paquete en su robot.
Según el fabricante, el PoWa 13 (CRB 1910-13/1.34) tiene 13 kg de carga útil y 1.340 mm de alcance: clase Cobot, tubo recomendado Ø 29 mm.
 PoWa 13
- Versiones
- 1
- Carga útil
- 13 kg
- Alcance
- 1.340 mm
- Tamaño del tubo (recomendación)
- Ø 29 mm
Sobre este robot
Un dresspack en el ABB PoWa 13
(01) El robot
Quien necesite más carga y menos alcance que con el PoWa 10 llega al PoWa 13. Este CRB 1910-13/1.34 soporta hasta 14 kg y alcanza 1,34 m hasta la muñeca y 1,49 m hasta la brida. Son 3 kg más y 180 mm menos que el PoWa 10. Pesa 41 kg sobre la misma base de 184 x 184 mm. Con 1 kg, el TCP alcanza 8,3 m/s, frente a 7,8 m/s en el PoWa 10. El ciclo 400-900-400 dura 1,91 s a plena carga y 1,13 s con 1 kg. El eje 3 va de -248° a +74°, mientras que el PoWa 10 llega a +77°.
(02) Qué significa esto para su dresspack
Aquí el tubo es 180 mm más corto que en el PoWa 10. Aun así, los ejes 1 y 4 giran ±360° y el eje 6 ±400°, así que los bucles siguen siendo necesarios. Las señales y la alimentación se suministran a través de la brida CPCS: C1 con 8 DI, 6 DO y 4 AI por Modbus RTU o RS485, C2 con Ethernet para Modbus TCP. Por pin hay 1,5 A a 24 V, en total 4 A con OmniCore E10. Por fuera van, por tanto, sobre todo aire o vacío. Brazo inferior y codo soportan juntos hasta 7 kg. Con 14 kg en la brida y 8,3 m/s, el tubo y las abrazaderas aceleran con fuerza.
(03) En la práctica
Entre las aplicaciones, ABB menciona el paletizado y el montaje. En el paletizado, el eje 1 gira cada vez un buen tramo entre la cinta y el palé. La carga recae entonces sobre todo en el bucle de la base. Dele longitud suficiente para el giro completo que programe y colóquelo de forma que no arrastre por el suelo. En el montaje, los movimientos son cortos y rápidos; ahí funciona un tubo ligero y flexible de Ø 29 mm.
Según el fabricante
Lo que el PoWa 13 exige del dresspack
Datos de la documentación del fabricante y lo que significan para el tubo, las abrazaderas y el sistema de retracción en este robot.
- Ejes
- 6
- Rango eje 1
- ±360°
- Rango eje 4
- ±360°
- Rango eje 6
- ±400°
- Montaje
- suelo, techo, pared e inclinado
- Protección
- IP65 (muñeca IP67)
- Versiones
- sala limpia ISO clase 4 (50 % de velocidad) e ISO clase 5 (100 % de velocidad)
- Control
- OmniCore E10; OmniCore C30 y 90XT próximamente
- Brida de herramienta
- ISO 9409-1-50-4-M6
Aplicaciones según el fabricante
- carga de máquinas
- carga/descarga
- soldadura
- paletizado
- ensamblaje
- atornillado
Fuente: documentación del fabricante (abb.com). Compruebe siempre los datos de su propia versión.
Cables y tubos en el ABB PoWa 13
- Interfaz de herramienta CPCS en la brida: C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 Ethernet 100 Mbit/s (Modbus TCP); alimentación 24 V, 1,5 A por pin, 4 pines, total 4 A (OmniCore E10)
- CRB 1910-13/1.34: alcance 1,34 m (muñeca), capacidad de carga hasta 14 kg
- Velocidad TCP hasta 5,8 m/s con carga nominal, 8,3 m/s con 1 kg
- Carga en antebrazo y codo juntos hasta 7 kg
- Botones programables en el brazo
- Pinza y cámara conectables a la vez mediante CPCS
- Alcance 1,49 m hasta la brida
- Peso 41 kg, base 184 x 184 mm
- Velocidad de eje: ejes 1 a 3 230°/s, ejes 4 a 6 300°/s
- Ciclo 400-900-400: 1,91 s con carga nominal, 1,13 s con 1 kg
- Repetibilidad de posición 0,03 mm, trayectoria 0,1 mm
- Cable de suelo de 2, 5 o 15 m
- Hasta 88 Nm de par para atornillar
- (01)
Cobot: un paquete ligero a lo largo del brazo
En el ABB PoWa 13, el paquete va con abrazaderas ligeras a lo largo de los segmentos del brazo hasta la herramienta, sin sistema de retracción. Así el brazo queda libre para la colaboración y el tubo se mantiene alejado de las personas y la pieza.
- (02)
No solo en el suelo
Según el fabricante, el ABB PoWa 13 también puede montarse en techo, pared y superficie inclinada. Si el robot no está montado en el suelo, la gravedad tira del tubo en otra dirección. En ese caso, coloque las abrazaderas más juntas; indique el tipo de montaje en su solicitud.
- (03)
Soldadura: calor y salpicaduras
El ABB PoWa 13 también se utiliza para soldar. En ese caso, las salpicaduras y el calor llegan a la herramienta. Elija un tubo que los resista, o una protección térmica sobre el último tramo del paquete.
- (04)
Sala limpia
El ABB PoWa 13 también existe en versión para sala limpia. Un dresspack en sala limpia no debe desprender partículas: indique la clase de sala limpia en su solicitud y adaptaremos a ella el tubo y las abrazaderas.
Configurador de dresspack
Configure el dresspack para el PoWa 13 usted mismo
- 01
Su robot ya le espera
Elija su versión; el tamaño de tubo, las abrazaderas y los soportes se derivan del tipo.
- 02
Vea el paquete sobre el robot
Cada elección se refleja directamente en el robot. La lista de piezas de abajo se actualiza.
- 03
PDF con plano y lista de materiales
Descargue su configuración con el plano de su robot, sus opciones y la lista de materiales.
- 04
Revisado por la división de robótica
Verificamos la configuración con su robot y su herramienta y le enviamos una propuesta con precio.
ABB PoWa 13
Clase Cobot, tubo recomendado Ø 29 mm.
Iniciar el configurador¿Su tipo no está en la lista? Introduzca usted mismo el modelo.
Tamaño del tubo y piezas
Lo que va en la PoWa 13
El configurador clasifica cada versión según su capacidad de carga. Por clase, el tamaño de tubo, las soluciones y los componentes disponibles en ese tamaño.
Cobot
Ø 29 mmEl PoWa 13 (CRB 1910-13/1.34) pertenece a la clase Cobot (robots colaborativos) con 13 kg de carga útil. Para ello, el configurador propone un tubo de protección de Ø 29 mm.
Soluciones
- Paquete para cobot
Disponible en Ø 29 mm
- Tubo de protección
- PARAB, PA 12, flexible · PURRB, PUR, extremadamente flexible
- Abrazadera
- cierre de nailonPASSB-29K
- Mordazas
- Juego de mordazas, sujeción
- Fijación final (eje 6)
- Fijación final de herramienta
ABB
Otras series de ABB
Más ligero: el GoFa CRB 15000 con 5–12 kg de carga útil y tubo recomendado de Ø 29 mm.
Más pesado: el IRB 2600ID con 8–15 kg de carga útil y manguera recomendada de Ø 36 / Ø 52 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 16
- PoWa 20
- PoWa 30
- YuMi IRB 14050 de un brazo
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
En la práctica
Dresspacks para robots en la práctica
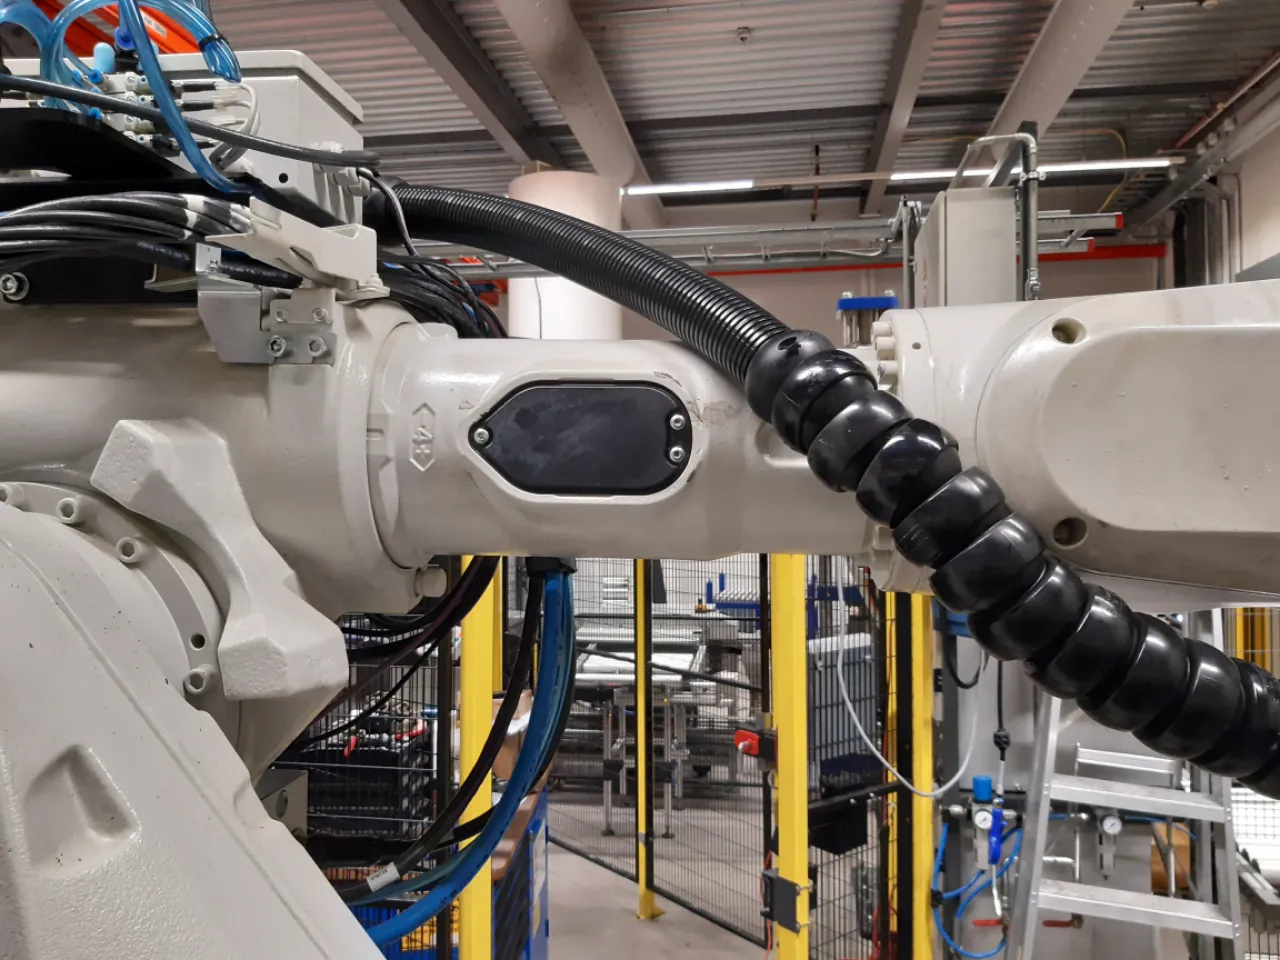
Proyecto destacado
Dresspack completo para un robot en Mifa Aluminium, en Venlo
Para un robot de Mifa Aluminium en Venlo, la división de robótica de Wisman Techniek suministró un dresspack completo, para que el robot siga funcionando de forma fiable.
- Cliente
- Mifa Aluminium
- Ubicación
- Venlo
- Sector
- Robótica y logística
- Solución
- Robótica
- Mazo de cables
- Cables y mangueras para la herramienta
- Montaje
- Dresspack completo de la división de robótica de Wisman Techniek
Preguntas frecuentes
Preguntas sobre un dresspack para este robot
El fabricante indica estos montajes: suelo, techo, pared e inclinado. En ese caso, el mazo se guía con las abrazaderas más juntas; indique el montaje en su solicitud y ajustaremos las longitudes en consecuencia.
Volgens de fabrikant onder meer voor machinebelading, laden/lossen, lassen, palletiseren, assemblage en schroeven. Per toepassing verschillen de leidingen in het pakket (lucht, signaal, lasstroom, vacuüm); die geef je op in de configurator.
Bepaal de voetlus op de werkelijke draai van as 1 tussen band en pallet. Plaats de klemmen op korte afstand; bij 8,3 m/s trekt een losse slang hard. Gebruik C2-Ethernet op de flens voor een camera, zodat er geen extra kabel buitenom hoeft. Houd de slang weg van de programmeerbare knoppen op de arm, die je bij het leren nodig hebt. Twijfel je, stuur dan een foto van de robot en het typeplaatje; onze robotdivisie kijkt mee.
El configurador propone: Ø 29 mm para 1 versión de la clase Cobot. El tamaño se deriva de la capacidad de carga; si su mazo de cables es más grueso o más fino, ajústelo en el configurador.
División de robótica
Un dresspack que
se adapta a su robot.
Envíe su tipo de robot y aplicación. Nuestra división de robótica configura el paquete y lo comprueba en su robot.
- Teléfono+31 88 002 3500
- Correo electrónicoverkoop@wisman-techniek.nl
- Accesiblelun–vie 08:30–17:00





11 especialistas en Ruurlo
Habla directamente con alguien que sabe.