Dresspack pour ABB PoWa 13
Choisissez votre version et composez le dresspack : gaine de protection, colliers, supports et système de rappel, avec une nomenclature par axe. Notre division robotique vérifie le pack sur votre robot.
Selon le fabricant, le PoWa 13 (CRB 1910-13/1.34) offre 13 kg de charge utile et 1 340 mm de portée : classe Cobot, gaine conseillée Ø 29 mm.
 PoWa 13
- Versions
- 1
- Charge utile
- 13 kg
- Portée
- 1.340 mm
- Taille de gaine (recommandée)
- Ø 29 mm
À propos de ce robot
Un dresspack sur le ABB PoWa 13
(01) Le robot
Si vous avez besoin de plus de charge et de moins de portée que le PoWa 10, vous arrivez au PoWa 13. Ce CRB 1910-13/1.34 porte jusqu'à 14 kg et atteint 1,34 m jusqu'au poignet, 1,49 m jusqu'à la bride. C'est 3 kg de plus et 180 mm de moins que le PoWa 10. Il pèse 41 kg sur la même embase de 184 x 184 mm. À 1 kg, le TCP atteint 8,3 m/s, contre 7,8 m/s pour le PoWa 10. Le cycle 400-900-400 dure 1,91 s à pleine charge et 1,13 s avec 1 kg. L'axe 3 va de -248° à +74°, là où le PoWa 10 atteint +77°.
(02) Ce que cela signifie pour votre dresspack
Ici, la gaine est 180 mm plus courte que sur le PoWa 10. Les axes 1 et 4 tournent pourtant de ±360° et l'axe 6 de ±400° : les boucles restent donc nécessaires. Les signaux et l'alimentation passent par la bride CPCS : C1 avec 8 DI, 6 DO et 4 AI via Modbus RTU ou RS485, C2 avec Ethernet pour Modbus TCP. Chaque broche fournit 1,5 A sous 24 V, au total 4 A avec OmniCore E10. À l'extérieur passent donc surtout l'air ou le vide. Le bras inférieur et le coude portent ensemble jusqu'à 7 kg. Avec 14 kg sur la bride et 8,3 m/s, la gaine et les colliers subissent de fortes accélérations.
(03) En pratique
Parmi les applications, ABB cite la palettisation et l'assemblage. En palettisation, l'axe 1 effectue à chaque fois une grande rotation entre convoyeur et palette. La sollicitation porte alors surtout sur la boucle au socle. Donnez-lui assez de longueur pour la rotation complète programmée, et posez-la de façon qu'elle ne traîne pas au sol. En assemblage, les mouvements sont courts et rapides ; une gaine légère et souple de Ø 29 mm convient alors.
Selon le fabricant
Ce que le PoWa 13 exige du dresspack
Données issues de la documentation du fabricant, et ce qu'elles impliquent pour la gaine, les colliers et le système de rappel sur ce robot.
- Axes
- 6
- Plage de l'axe 1
- ±360°
- Plage de l'axe 4
- ±360°
- Plage de l'axe 6
- ±400°
- Montage
- sol, plafond, mur et incliné
- Protection
- IP65 (poignet IP67)
- Versions
- salle blanche classe ISO 4 (50 % de vitesse) et classe ISO 5 (100 % de vitesse)
- Commande
- OmniCore E10 ; OmniCore C30 et 90XT à venir
- Bride d'outil
- ISO 9409-1-50-4-M6
Applications selon le fabricant
- chargement de machines
- chargement/déchargement
- soudage
- palettisation
- assemblage
- vissage
Source : documentation du fabricant (abb.com). Vérifiez toujours les données de votre propre version.
Câbles et gaines sur le ABB PoWa 13
- Interface d'outil CPCS sur la bride : C1 8 DI/6 DO/4 AI (Modbus RTU, RS485), C2 Ethernet 100 Mbit/s (Modbus TCP) ; alimentation 24 V, 1,5 A par broche, 4 broches, total 4 A (OmniCore E10)
- CRB 1910-13/1.34 : portée 1,34 m (poignet), charge utile jusqu'à 14 kg
- Vitesse TCP jusqu'à 5,8 m/s à charge nominale, 8,3 m/s avec 1 kg
- Charge sur le bras, avant-bras et coude ensemble, jusqu'à 7 kg
- Boutons programmables sur le bras
- Préhenseur et caméra raccordables simultanément via CPCS
- Portée 1,49 m jusqu'à la bride
- Poids 41 kg, socle 184 x 184 mm
- Vitesse des axes : axes 1 à 3 230°/s, axes 4 à 6 300°/s
- Cycle 400-900-400 : 1,91 s à charge nominale, 1,13 s à 1 kg
- Répétabilité de position 0,03 mm, de trajectoire 0,1 mm
- Câble de sol 2, 5 ou 15 m
- Couple jusqu'à 88 Nm pour le vissage
- (01)
Cobot : un faisceau léger le long du bras
Sur l'ABB PoWa 13, le faisceau longe les segments du bras jusqu'à l'outil avec des colliers légers, sans système de rappel. Le bras reste ainsi libre pour la collaboration et la gaine reste à l'écart des personnes et de la pièce.
- (02)
Pas seulement au sol
Selon le fabricant, l'ABB PoWa 13 peut aussi être monté au plafond, au mur et sur un support incliné. Si le robot n'est pas posé au sol, la gravité tire la gaine dans une autre direction. Rapprochez alors les colliers ; précisez le montage dans votre demande.
- (03)
Soudage : chaleur et projections
L'ABB PoWa 13 est aussi utilisé pour le soudage. Des projections et de la chaleur apparaissent alors au niveau de l'outil. Choisissez une gaine qui y résiste, ou une protection thermique sur la dernière partie du faisceau.
- (04)
Salle blanche
L'ABB PoWa 13 existe aussi en version salle blanche. En salle blanche, un dresspack ne doit pas émettre de particules : indiquez la classe de salle blanche dans votre demande, nous adapterons la gaine et les colliers en conséquence.
Configurateur de dresspack
Configurez le dresspack pour le PoWa 13 composer vous-même
- 01
Votre robot est déjà prêt
Choisissez votre version ; la taille de gaine, les colliers et les supports découlent du type.
- 02
Vous voyez le pack sur le robot
Chaque choix apparaît directement sur le robot. La nomenclature en bas se met à jour.
- 03
PDF avec plan et nomenclature
Téléchargez votre configuration avec le plan de votre robot, vos choix et la nomenclature.
- 04
Contrôlé par la division robotique
Nous vérifions la configuration par rapport à votre robot et à votre outil, puis vous envoyons une proposition chiffrée.
ABB PoWa 13
Classe Cobot, diamètre de gaine conseillé Ø 29 mm.
Lancer le configurateurType absent de la liste ? Saisissez le modèle vous-même.
Taille de gaine et pièces
Ce qui figure sur le PoWa 13
Le configurateur classe chaque version selon sa charge utile. Par classe : la taille de gaine, les solutions et les composants disponibles dans cette taille.
Cobot
Ø 29 mmLe PoWa 13 (CRB 1910-13/1.34) appartient à la classe Cobot (robots collaboratifs) avec 13 kg de charge utile. Le configurateur propose pour cela une gaine de protection de Ø 29 mm.
Solutions
- Pack cobot
Disponible en Ø 29 mm
- Gaine de protection
- PARAB, PA 12, flexible · PURRB, PUR, extrêmement flexible
- Collier
- fermeture nylonPASSB-29K
- Mâchoires de serrage
- Jeu de mâchoires, maintien
- Raccord (axe 6)
- Raccord outil
ABB
Autres séries de ABB
Plus léger : le GoFa CRB 15000 avec une charge utile de 5–12 kg et une gaine conseillée de Ø 29 mm.
Plus lourd : le IRB 2600ID avec une charge utile de 8–15 kg et une gaine conseillée de Ø 36 / Ø 52 mm.
- GoFa CRB 15000
- IRB 52
- IRB 120
- IRB 140
- IRB 460
- IRB 660
- IRB 760
- IRB 760PT
- IRB 1010
- IRB 1090
- IRB 1100
- IRB 1200
- IRB 1300
- IRB 1410
- IRB 1520ID
- IRB 1600
- IRB 1660ID
- IRB 2400
- IRB 2600
- IRB 2600ID
- IRB 4400
- IRB 4600
- IRB 5500
- IRB 5510
- IRB 5710
- IRB 5720
- IRB 6640
- IRB 6650S
- IRB 6660
- IRB 6700
- IRB 6710
- IRB 6720
- IRB 6730
- IRB 6730S
- IRB 6740
- IRB 6750S
- IRB 6760
- IRB 6790
- IRB 7600
- IRB 7710
- IRB 7720
- IRB 8700
- PoWa 7
- PoWa 10
- PoWa 16
- PoWa 20
- PoWa 30
- Single-arm YuMi IRB 14050
- SWIFTI CRB 1100
- SWIFTI CRB 1300
- YuMi IRB 14000
En pratique
Dresspacks pour robots en pratique
Projet à la une
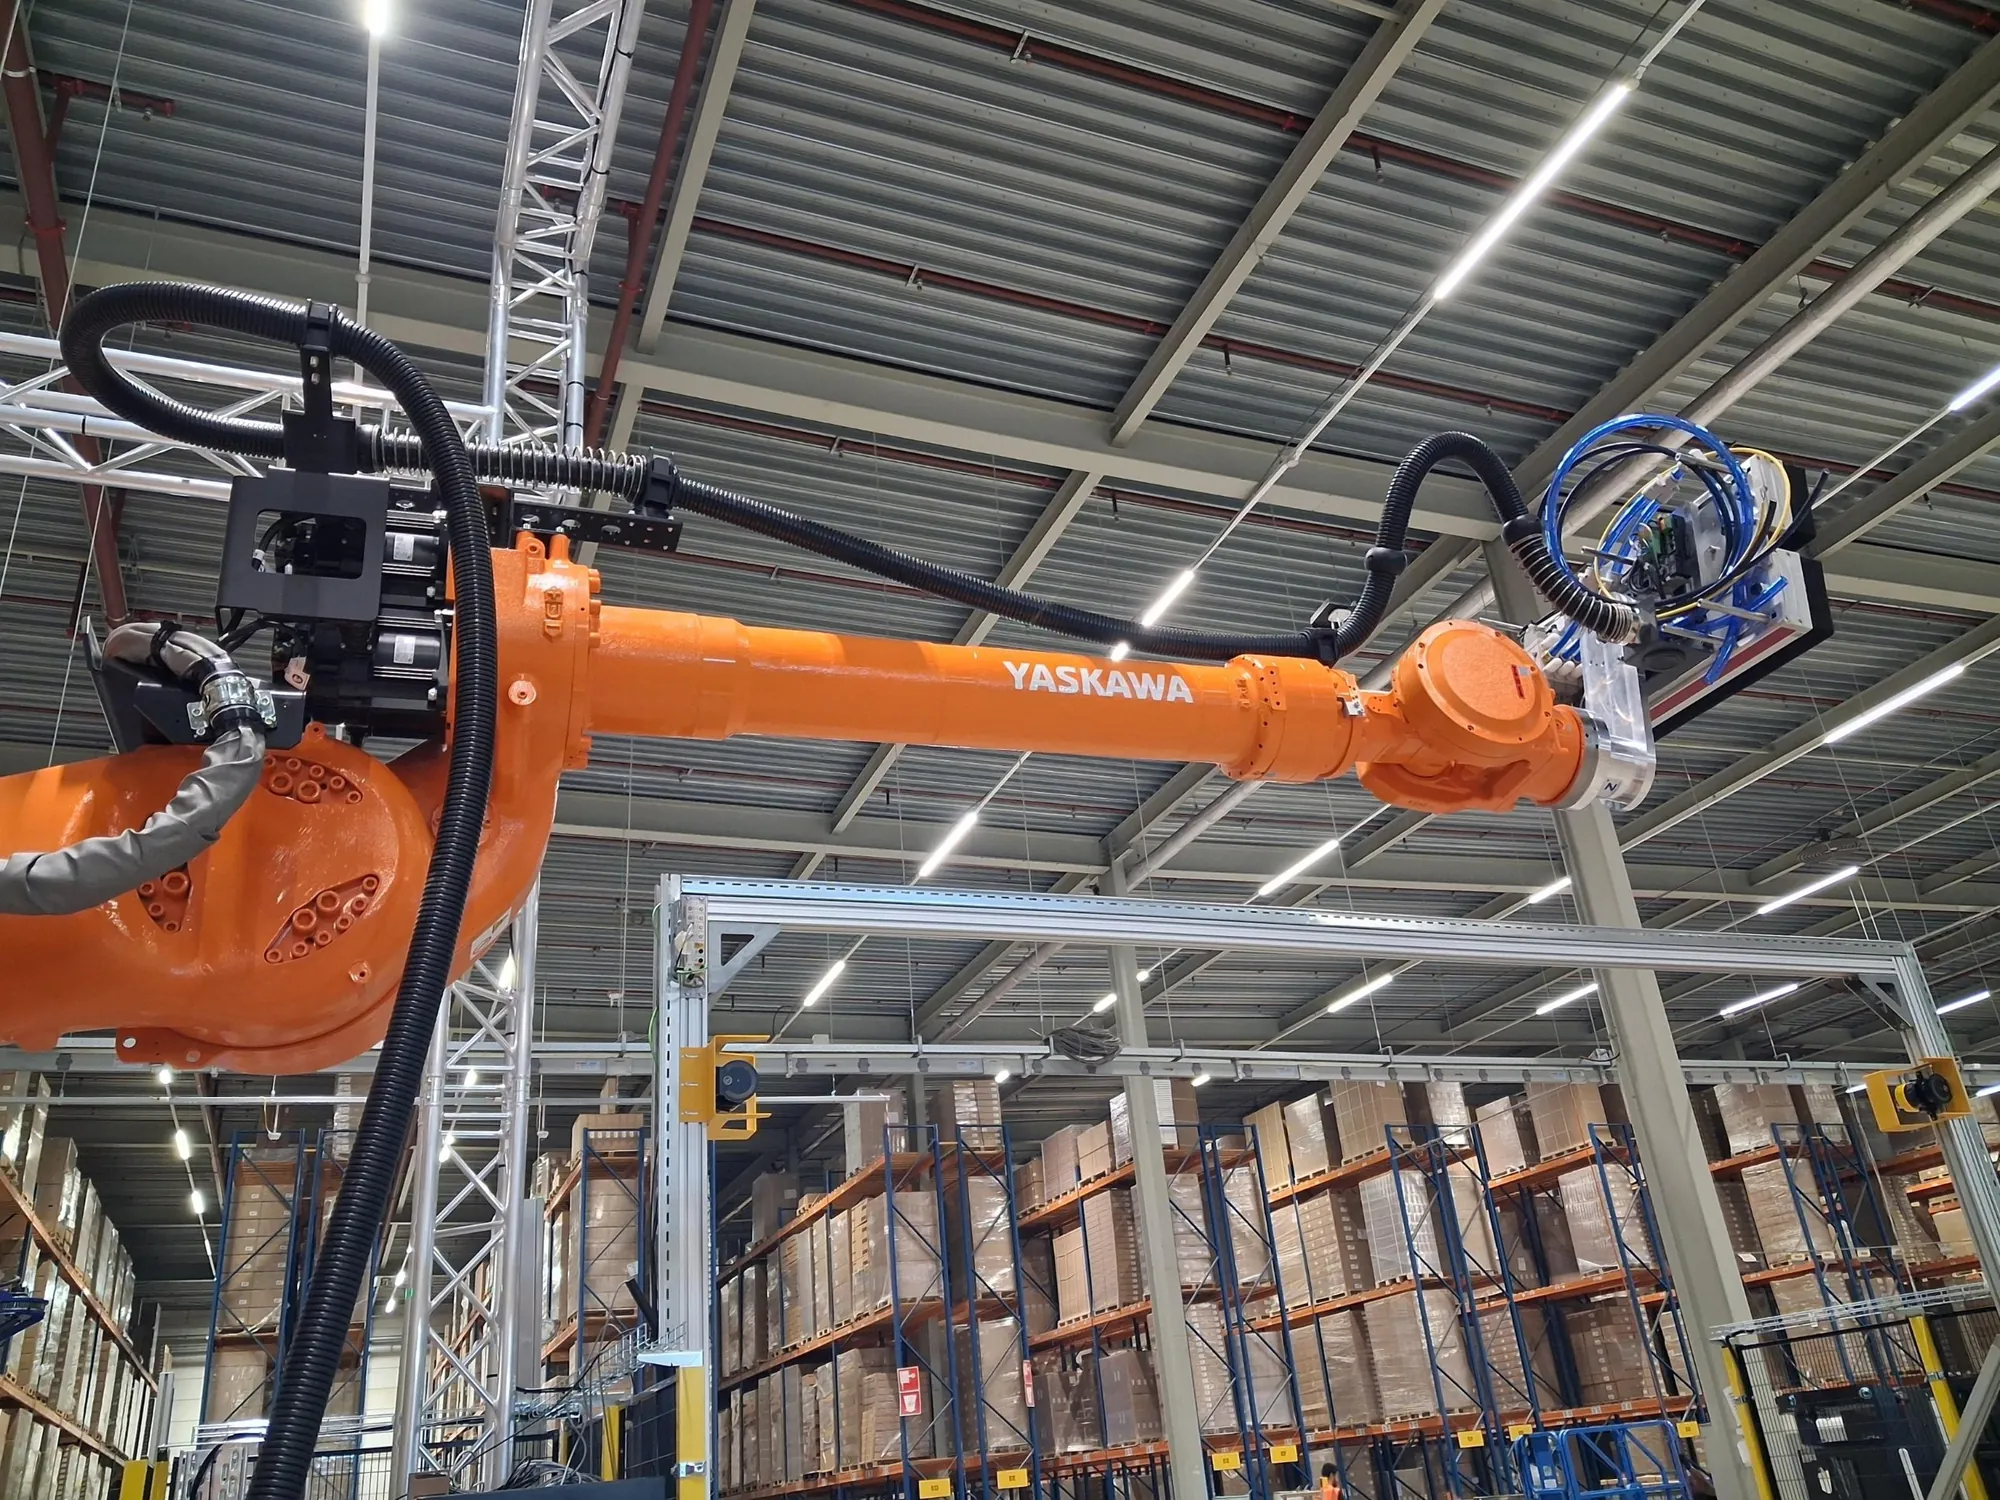
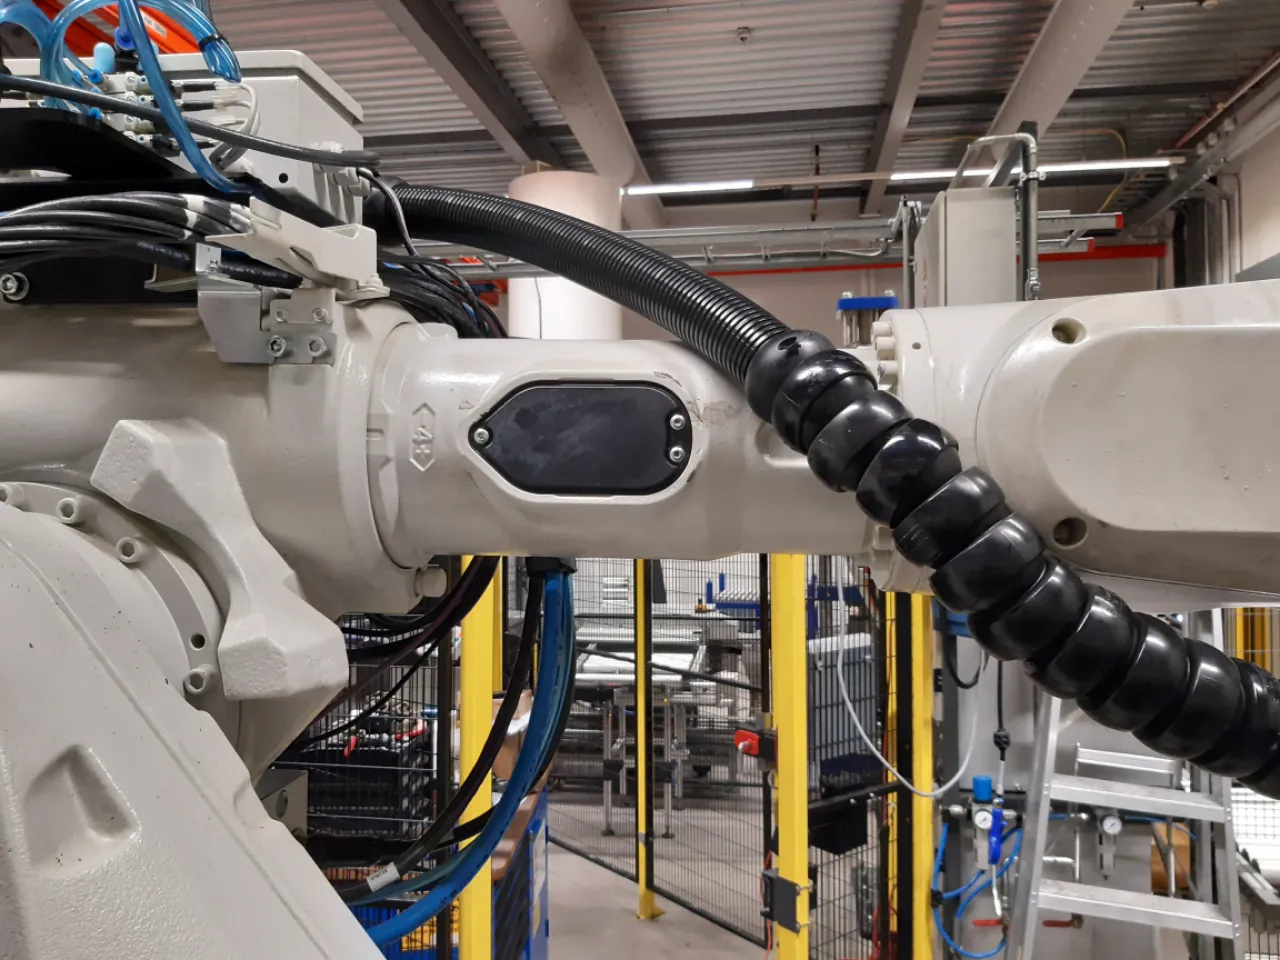
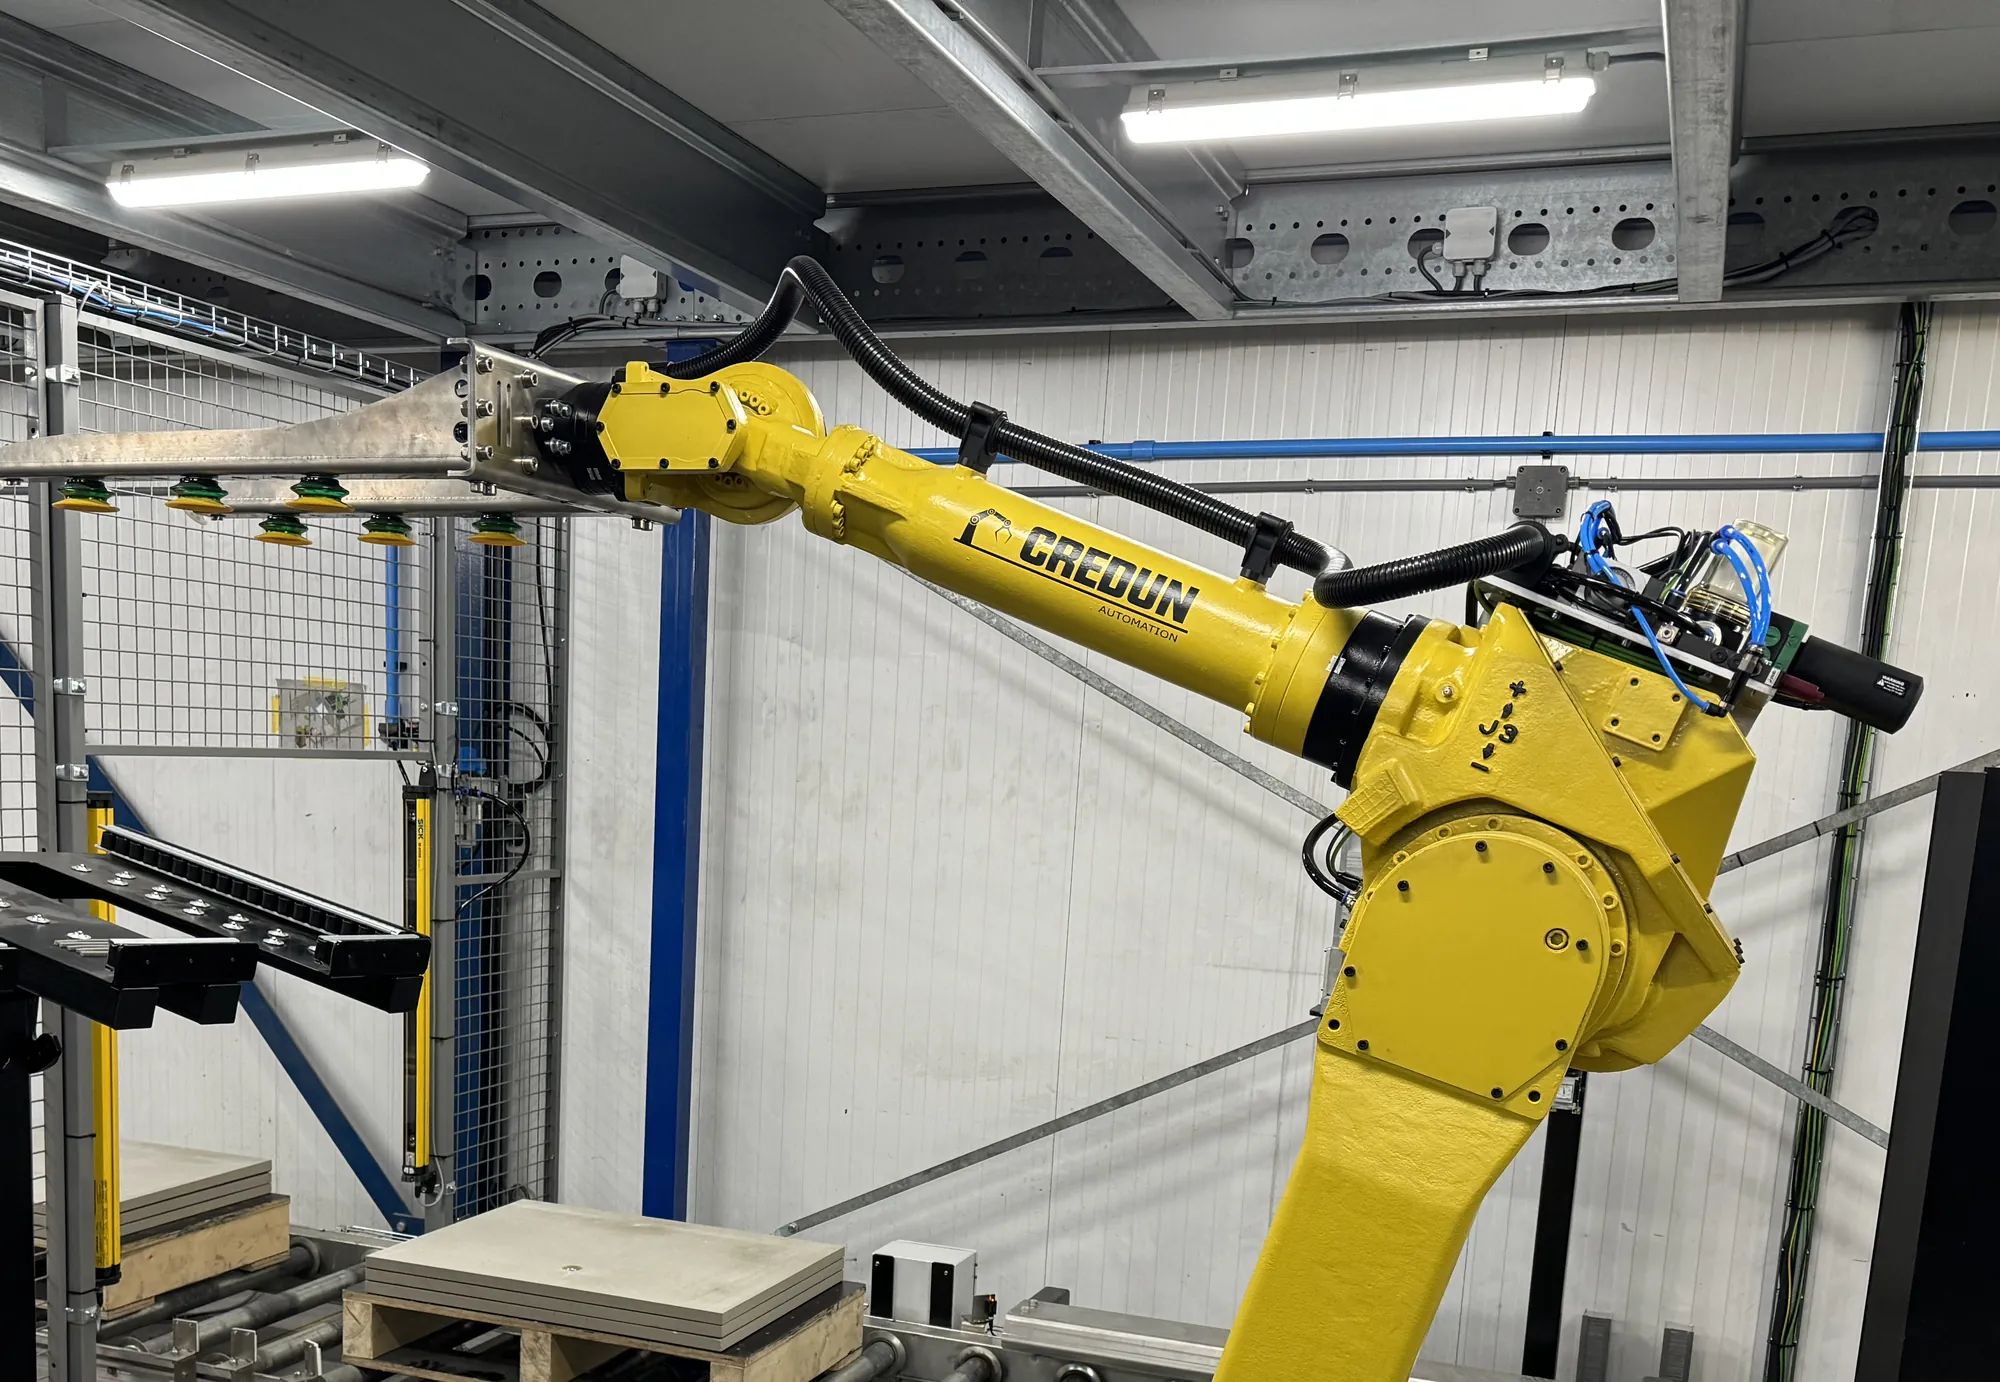
Retrofit d'un dresspack Reiku sur un robot Yaskawa chez Mujin Europe
Chez Mujin Europe, nos monteurs ont remplacé, pendant un arrêt planifié, la protection de câbles usée d'un robot pick-and-place Yaskawa par un dresspack Reiku.
- Client
- Mujin Europe
- Secteur
- Robotique et logistique
- Solution
- Robotique
- Montage
- Retrofit pendant un arrêt planifié
Questions fréquentes
Questions sur un dresspack pour ce robot
Division robotique
Un dresspack qui
s'adapte à votre robot.
Envoyez votre type de robot et votre application. Notre division robotique compose le faisceau et le vérifie sur votre robot.
- Téléphone+31 88 002 3500
- E-mailverkoop@wisman-techniek.nl
- Joignablelun.–ven. 8 h 30–17 h
11 spécialistes à Ruurlo
Vous parlez directement à quelqu'un qui connaît le sujet.